
Telusuri “jenis mesin laser marking” dan Anda akan cepat menjumpai daftar nama yang bercampur. Jika “jenis” berarti jenis sumber laser, rute industri utama yang biasanya dijumpai pembeli adalah Q-switched Fiber, MOPA Fiber, UV, dan CO₂. Kebingungan dimulai karena daftar pemasok sering mencampur label sumber tersebut dengan struktur mesin dan konfigurasi produksi seperti desktop, tertutup, genggam, terbang, visi berbasis kamera (sering dipasarkan sebagai visi CCD), dan fokus dinamis 3D. Istilah-istilah tersebut menggambarkan bagian yang berbeda dari sebuah mesin, jadi semuanya tidak boleh dibandingkan sebagai alternatif langsung.
Terminologi pasar menjadi lebih jelas ketika dipisahkan menjadi tiga pertanyaan. Yang pertama adalah tentang sumber laser dan alur proses: bagaimana laser harus berinteraksi dengan material dan menghasilkan tanda yang diperlukan? Yang kedua adalah tentang struktur mesin: bagaimana benda kerja nyata, operator, dan kepala marking akan bertemu secara fisik? Yang ketiga adalah tentang konfigurasi produksi: apakah proses harus mengompensasi pergerakan, perubahan posisi benda kerja, atau perubahan tinggi fokus?
Dimensi-dimensi tersebut dapat ada bersama-sama dalam satu mesin. Sistem UV split 3D, misalnya, bukanlah tiga jenis mesin yang saling bersaing. “UV” mengidentifikasi jalur laser, “split” menggambarkan susunan fisik, dan “3D” menggambarkan kemampuan kendali fokus. Setelah perbedaan itu jelas, katalog pemasok menjadi jauh lebih mudah ditafsirkan dan daftar pendek dapat disusun tanpa memperlakukan setiap label produk sebagai keluarga mesin yang terpisah.

Tiga Cara Praktis untuk Mengklasifikasikan Mesin Laser Marking
Terminologi pasar yang umum dapat diorganisasikan ke dalam tiga dimensi praktis. Ini bukan taksonomi yang distandardisasi oleh IEC, ISO, atau secara universal, dan pemasok tidak selalu menggunakan nama yang sama. Tujuannya adalah menghubungkan setiap label dengan pertanyaan rekayasa yang sebenarnya dijawabnya.
| Dimensi utama | Apa yang diberitahukannya kepada Anda | Label tipikal |
|---|---|---|
| Sumber laser / rute proses | Bagaimana laser dimaksudkan untuk berinteraksi dengan material dan tanda yang diperlukan | Fiber, termasuk Fiber Q-switched dan MOPA; UV; CO₂ |
| Struktur fisik mesin | Bagaimana benda kerja, operator, dan mesin disusun secara fisik | Desktop, meja, terpisah, tertutup, semi-tertutup, portabel, genggam, troli |
| Konfigurasi produksi / fungsional | Bagaimana sistem menangani gerakan, variasi posisi, atau perubahan ketinggian fokus | Flying, visi CCD, fokus dinamis 3D |
Dimensi-dimensi ini mencegah istilah-istilah yang tidak sejenis dibandingkan sebagai alternatif langsung. Fiber dan UV dapat dibandingkan sebagai rute sumber karena keduanya menjawab pertanyaan proses. Tertutup dan semi-tertutup dapat dibandingkan sebagai penataan stasiun kerja fisik. Flying dan visi dapat dibandingkan sebagai fungsi produksi, meskipun keduanya memecahkan sumber variasi yang berbeda. Sebaliknya, Fiber versus tertutup bukanlah pilihan salah-satu yang bermakna, karena yang satu menjelaskan laser dan yang lain menjelaskan stasiun kerja. Hal yang sama berlaku untuk UV versus visi CCD atau MOPA versus genggam.
Tidak semua spesifikasi penting termasuk dalam tiga dimensi utama ini. Daya, bidang penandaan, pemegang benda kerja rotari, antarmuka otomatisasi, dan klasifikasi keselamatan laser semuanya dapat mengubah sistem akhir secara substansial, tetapi semuanya menjawab pertanyaan rekayasa yang berbeda. Deskripsi seperti “30 W MOPA Fiber enclosed vision system” lebih mudah ditafsirkan ketika setiap istilah dibaca sebagai lapisan terpisah: daya, rute sumber, struktur mesin, dan fungsi pemosisian.
Jenis Sumber Laser: Fiber, MOPA Fiber, UV, dan CO₂
Sumber laser biasanya merupakan klasifikasi teknis pertama yang ditemui pembeli karena panjang gelombang dan perilaku pulsa membentuk jendela proses yang tersedia pada material. Dalam penandaan industri, Fiber, UV, dan CO₂ adalah rute praktis yang berguna, tetapi nama-namanya bukanlah kategori fisika yang sepenuhnya simetris. Fiber menjelaskan arsitektur laser, UV menjelaskan wilayah panjang gelombang keluaran, dan CO₂ mengidentifikasi medium laser gas. Dalam penandaan laser industri, “MOPA” biasanya merujuk pada sumber MOPA Fiber, di mana arsitektur master-oscillator power-amplifier menyediakan jendela kontrol pulsa yang berbeda.
| Label pasar | Apa yang terutama dijelaskan | Konteks panjang gelombang tipikal | Signifikansi utama pemilihan |
|---|---|---|---|
| Fiber Q-switched | Rute laser fiber berdenyut | Inframerah dekat, sering kali sekitar 1 µm | Rute awal yang umum untuk banyak tugas penandaan logam dan plastik tertentu |
| Fiber MOPA | Laser fiber yang menggunakan arsitektur MOPA dan kontrol pulsa yang diperluas | Juga umumnya sekitar 1 µm | Berguna saat fleksibilitas lebar pulsa dapat mengubah jendela penandaan yang dapat digunakan |
| UV | Rute laser panjang gelombang pendek | 355 nm umum digunakan dalam penandaan industri | Sering dievaluasi untuk penandaan halus dan aplikasi di mana beban termal yang lebih rendah atau perilaku penyerapan yang berbeda berguna |
| CO₂ | Jalur laser gas CO₂ | Varian industri umum meliputi 9,3, 10,2, dan 10,6 µm | Banyak digunakan untuk berbagai bahan organik, substrat pengemasan, pelapis, dan polimer tertentu |
Gunakan tabel untuk mempersempit jalur sumber, bukan sebagai resep material. Panjang gelombang, perilaku pulsa, optik, dan model sumber yang tepat tetap penting, dan nama material yang sama secara umum dapat berperilaku berbeda karena formulasi, pelapisan, penyelesaian permukaan, atau tanda yang diperlukan. Langkah berikutnya adalah mengidentifikasi jalur yang layak diuji pada bagian yang sebenarnya, bukan menyatakan satu jenis laser yang “terbaik” secara universal.
Fiber Q-Switched dan Fiber MOPA
MOPA sering dipromosikan seolah-olah merupakan keluarga sejajar tersendiri yang terpisah dari Fiber, tetapi kerangka berpikir itu menyesatkan. Sumber Q-switched konvensional dan sumber MOPA keduanya dapat berupa laser Fiber. Sumber Fiber Q-switched beroperasi dalam karakteristik pulsa yang disediakan oleh desainnya, dan karakteristik tersebut tidak universal dari satu sumber ke sumber lainnya. Sumber MOPA menggunakan arsitektur osilator-penguat yang berbeda yang dapat memberikan jendela kendali pulsa yang lebih luas. JPT, misalnya, menggambarkan seri M7-nya sebagai laser Fiber berdenyut MOPA dengan lebar pulsa dan frekuensi yang dapat disesuaikan secara independen.
Kendali tambahan itu mengubah cara energi dapat dikirim ke permukaan. Bergantung pada aplikasinya, hal ini dapat memperluas jendela yang dapat digunakan untuk kontras, ablasi, masukan panas, penandaan detail halus, atau perilaku pengukiran. MOPA tidak secara otomatis “lebih baik” daripada sumber Fiber Q-switched konvensional. Banyak pekerjaan identifikasi dan pengukiran yang sederhana dapat ditangani dengan baik menggunakan Fiber Q-switched, sedangkan MOPA menjadi lebih relevan ketika hasilnya benar-benar memperoleh manfaat dari fleksibilitas lebar pulsa tambahan.
Panjang gelombang Fiber tidak boleh direduksi menjadi satu angka tetap. JPT mencantumkan 1064 nm untuk sumber M7-nya, sedangkan Penanda Fiber MD-F milik KEYENCE mencantumkan 1090 nm. Sistem penandaan Fiber industri umumnya beroperasi pada inframerah-dekat di sekitar wilayah 1 µm, dengan nilai persisnya bergantung pada sumbernya. Saat membandingkan Mesin penandaan laser serat, MOPA karena itu harus diperlakukan sebagai keputusan arsitektur sumber Fiber, bukan sebagai keluarga panjang gelombang yang sama sekali tidak terkait.
Penandaan Laser UV
Penandaan laser UV umumnya dikaitkan dengan 355 nm dalam penandaan industri; KEYENCE demikian pula mendeskripsikan 355 nm sebagai tipikal untuk penanda UV-nya. Panjang gelombang yang lebih pendek menciptakan jendela interaksi yang berbeda dari sistem Fiber inframerah-dekat dan CO₂ gelombang panjang, itulah sebabnya UV sering dievaluasi untuk fitur halus, plastik tertentu, komponen elektronik, pelapis, kaca, dan aplikasi lain yang membutuhkan perilaku absorpsi yang berbeda atau pembebanan termal yang lebih rendah.
Pembebanan termal yang lebih rendah tidak berarti tanpa panas. Deskripsi komersial sering menggunakan frasa seperti “penandaan dingin,” tetapi respons permukaan yang sebenarnya tetap bergantung pada formulasi material, paket pigmen atau pengisi, pelapisan, fokus, kondisi pulsa dan hasil yang diminta. Untuk alasan yang sama, “bagian ini plastik” tidak cukup untuk memilih UV secara otomatis. Beberapa polimer merespons baik terhadap Fiber, sebagian lebih cocok untuk UV, sebagian lebih cocok untuk CO₂, dan sebagian lagi memerlukan pengujian representatif sebelum jalurnya dapat dikonfirmasi.
Nilai dari Mesin penandaan laser UV bukanlah bahwa mereka secara universal lebih presisi atau lebih canggih. Sebaliknya, jalur panjang gelombang pendek dapat membuka jendela proses yang lebih sesuai untuk material dan tujuan penandaan tertentu.
Penandaan Laser CO₂
Laser CO₂ bekerja pada wilayah panjang gelombang yang sangat berbeda dari sistem Fiber dan UV. Meskipun 10,6 µm adalah panjang gelombang CO₂ industri yang paling dikenal, itu bukan satu-satunya. Coherent mencantumkan opsi sumber CO₂ termasuk 9,3, 9,6, 10,2 dan 10,6 µm. Perbedaan tersebut penting karena absorpsi material berubah di seluruh pita CO₂, sehingga jalur harus dicocokkan dengan substrat sebenarnya dan hasil yang dibutuhkan, bukan diperlakukan sebagai satu kategori yang sepenuhnya seragam.
Dalam aplikasi penandaan, CO₂ umumnya dievaluasi untuk material seperti kayu, kertas, karton, kulit, film, kemasan, pelapisan dan polimer tertentu. Itu tidak mengubah kategori ini menjadi aturan bahwa “non-logam berarti CO₂.” Formulasi material, perlakuan permukaan dan efek target tetap menentukan apakah panjang gelombang tersebut sesuai. Permukaan berlapis, misalnya, mungkin mengharuskan laser untuk hanya menghilangkan atau mengubah lapisan atas sambil mempertahankan substrat di bawahnya, yang sepenuhnya mengubah pertanyaan proses. Saat membandingkan Mesin penandaan laser CO₂ dengan opsi Fiber atau UV, persoalan penentunya adalah jendela proses pada komponen nyata, bukan bagan keluarga material yang disederhanakan.
Di Mana Laser Green, Picosecond, dan Femtosecond Cocok Digunakan?
Sistem Green, picosecond, dan femtosecond sering muncul dalam katalog laser yang lebih luas, tetapi sistem-sistem ini memperkenalkan dimensi klasifikasi yang berbeda. Laser Green umumnya merujuk pada output yang terlihat di sekitar 532 nm dan dapat berguna ketika panjang gelombang tersebut menciptakan jendela interaksi yang menguntungkan. Rentang sumber standar Zhurui Laser saat ini berpusat pada Fiber, UV, dan CO₂, sedangkan Green tetap menjadi jalur yang lebih khusus.
Picosecond dan femtosecond menggambarkan durasi pulsa, bukan keluarga panjang gelombang yang terpisah. Sebuah laser dapat berbasis Fiber, menghasilkan output UV, dan beroperasi dengan pulsa picosecond pada saat yang sama. Itulah sebabnya memasukkan Fiber, UV, Green, picosecond, dan femtosecond ke dalam satu daftar “jenis” yang datar bisa menyesatkan: kata-kata tersebut tidak semuanya menggambarkan properti yang sama. Pemilihan sumber mempersempit jalur proses; keputusan berikutnya adalah bagaimana benda kerja harus secara fisik berinteraksi dengan mesin.
Jenis Struktur Mesin: Bagaimana Benda Kerja Bertemu dengan Mesin
Setelah jalur sumber dipersempit, pertanyaan klasifikasi berikutnya bersifat fisik. Label struktur mesin menjelaskan bagaimana benda kerja, operator, kepala penandaan, dan modul pendukung disusun satu terhadap yang lain. Zhurui Laser menggunakan istilah produk yang praktis seperti desktop, meja, terpisah, tertutup, semi-tertutup, portabel, genggam, dan troli, tetapi ini tidak boleh dianggap sebagai delapan kelas global resmi atau sebagai kotak yang sepenuhnya saling eksklusif.
Variabel pemilihan yang sebenarnya lebih konkret daripada namanya: ukuran dan berat komponen, cara memuatnya, berapa banyak fixture dan jarak bebas vertikal yang dibutuhkan, apakah kepala penandaan harus menjangkau sekeliling benda kerja, apakah mesinnya sendiri harus dipindahkan, dan bagaimana pengaman serta ekstraksi akan ditangani. Karena itu, struktur terbaik bukanlah yang terlihat lebih canggih di katalog. Struktur terbaik adalah yang memberi komponen nyata pengaturan produksi yang stabil dan dapat dikerjakan.
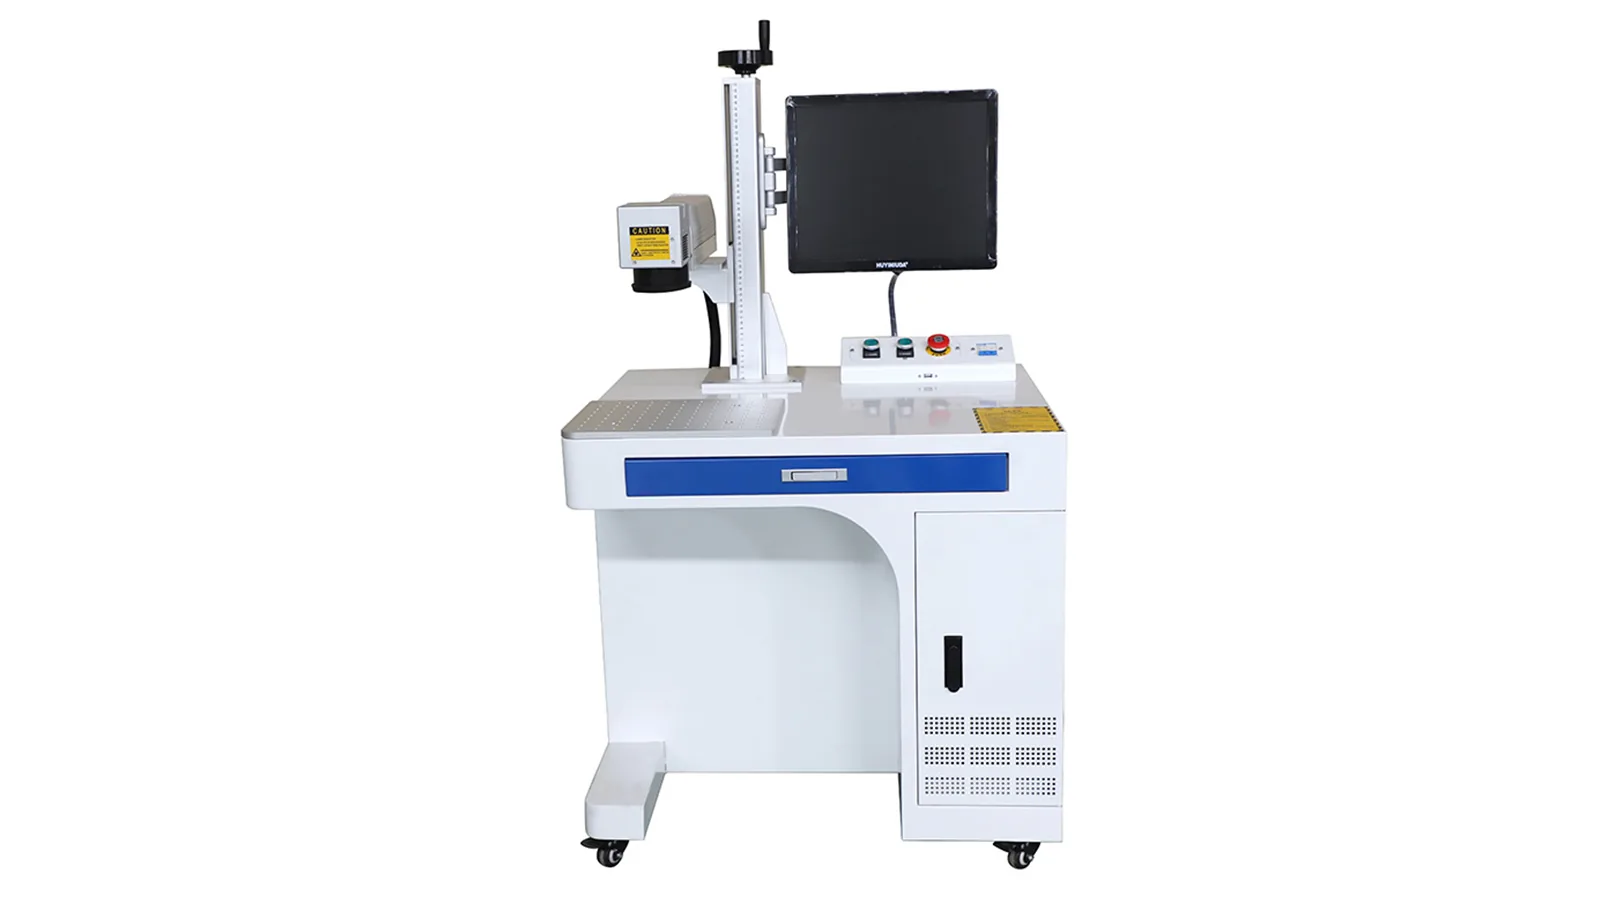
Mesin Desktop dan Meja
Mesin desktop atau benchtop menciptakan stasiun penandaan tetap yang ringkas. Operator membawa komponen ke mesin, menempatkannya dalam fixture atau posisi yang dapat diulang, dan bekerja dalam area kerja yang telah ditentukan. Format ini cocok untuk komponen kecil dan menengah ketika pemuatan terutama dilakukan secara manual, fixture pas dengan nyaman di bawah kepala penandaan, dan stasiun kerja dapat tetap berada di satu area produksi.
Manfaatnya bukan sekadar jejak yang lebih kecil. Stasiun kerja tetap memudahkan untuk mengulang fokus, posisi fixture, dan alur kerja operator dari satu komponen ke komponen berikutnya. Keterbatasannya sama praktisnya: komponen, fixture, ketinggian kerja, dan jarak bebas kepala penandaan semuanya harus muat di dalam ruang mesin. Mesin bergaya meja mengikuti logika pemuatan dasar yang sama tetapi menyediakan permukaan kerja terintegrasi yang lebih besar ketika komponen atau fixture membutuhkan lebih banyak dukungan. Dalam jajaran Zhurui Laser, perbedaannya terutama adalah stasiun kerja tetap yang ringkas versus permukaan kerja terintegrasi yang lebih besar, bukan perubahan dalam teknologi laser.
Mesin Terpisah
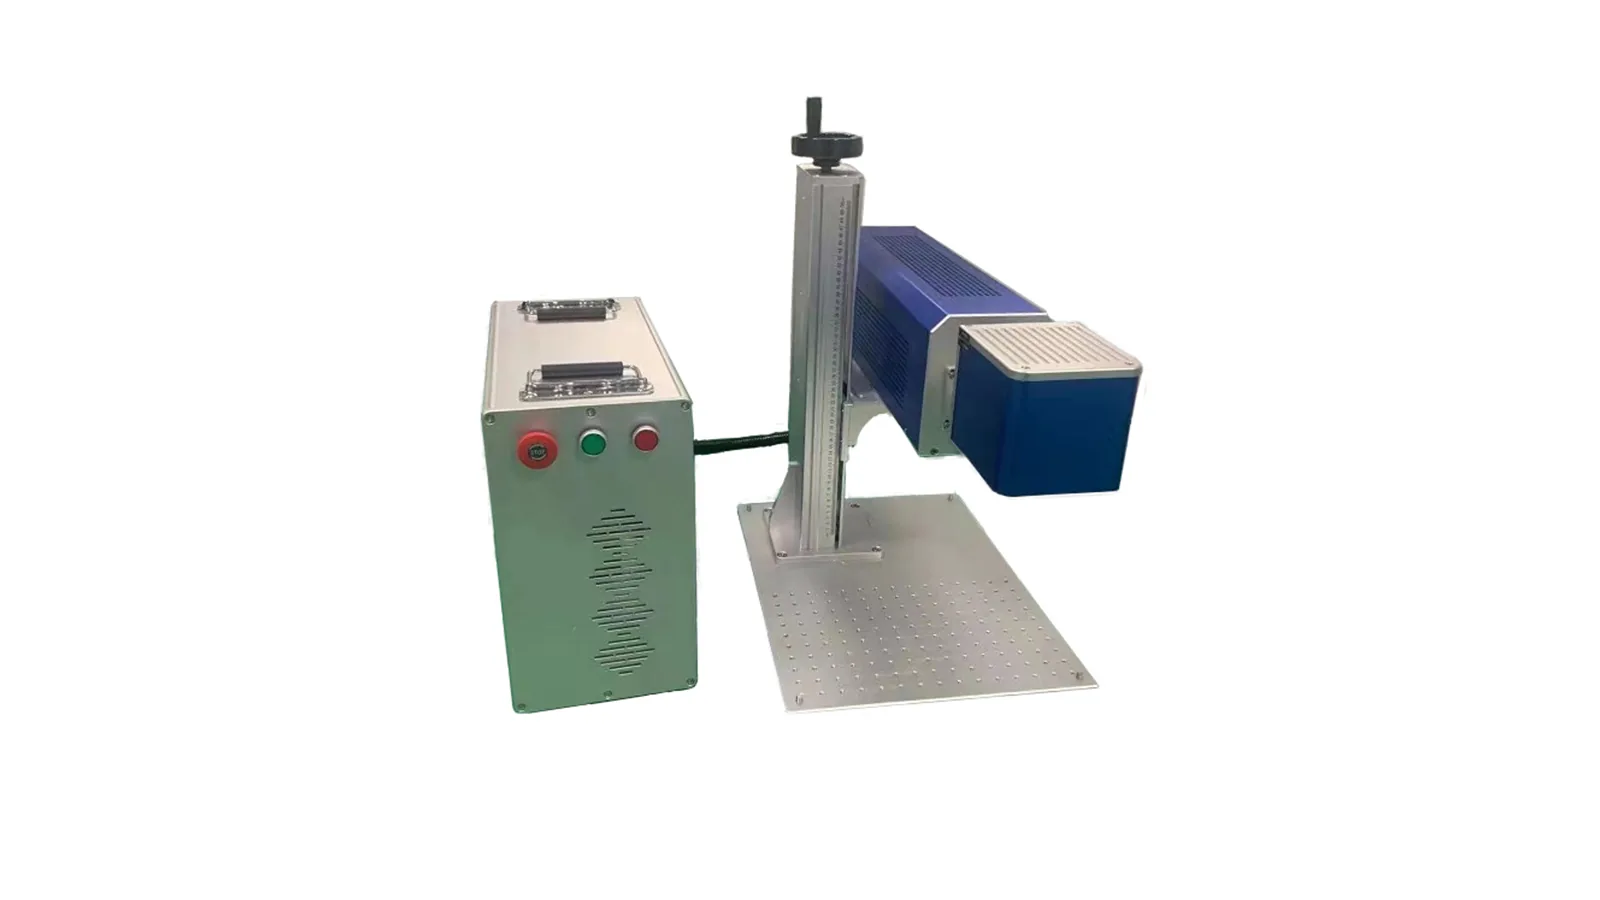
Mesin split memecahkan masalah tata letak yang berbeda. Alih-alih mengemas stasiun penandaan, sumber, pengontrol, dan modul lain ke dalam satu bodi kompak, beberapa komponen dipisahkan sehingga kepala penandaan dapat ditata lebih fleksibel di sekitar benda kerja besar, meja kerja khusus, perlengkapan putar, atau peralatan yang sudah ada. Ini dapat berguna ketika komponen tersebut tidak boleh—atau tidak dapat—ditempatkan di dalam stasiun kerja terintegrasi yang kompak.
Fleksibilitas itu menghadirkan persyaratan rekayasa tersendiri. Penataan kabel, pendinginan, akses servis, penempatan peralatan, dan pengamanan menjadi lebih penting ketika sistem tersebar di beberapa modul terpisah. Split juga tidak boleh digunakan sebagai sinonim untuk portabel. “Split” menggambarkan susunan modul; “portabel” menggambarkan apakah sistem lengkap dimaksudkan untuk berpindah antar lokasi kerja. Suatu sistem dapat memiliki salah satu karakteristik tanpa yang lain, dan beberapa desain dapat menggabungkan keduanya.
Mesin Tertutup dan Semi-Tertutup
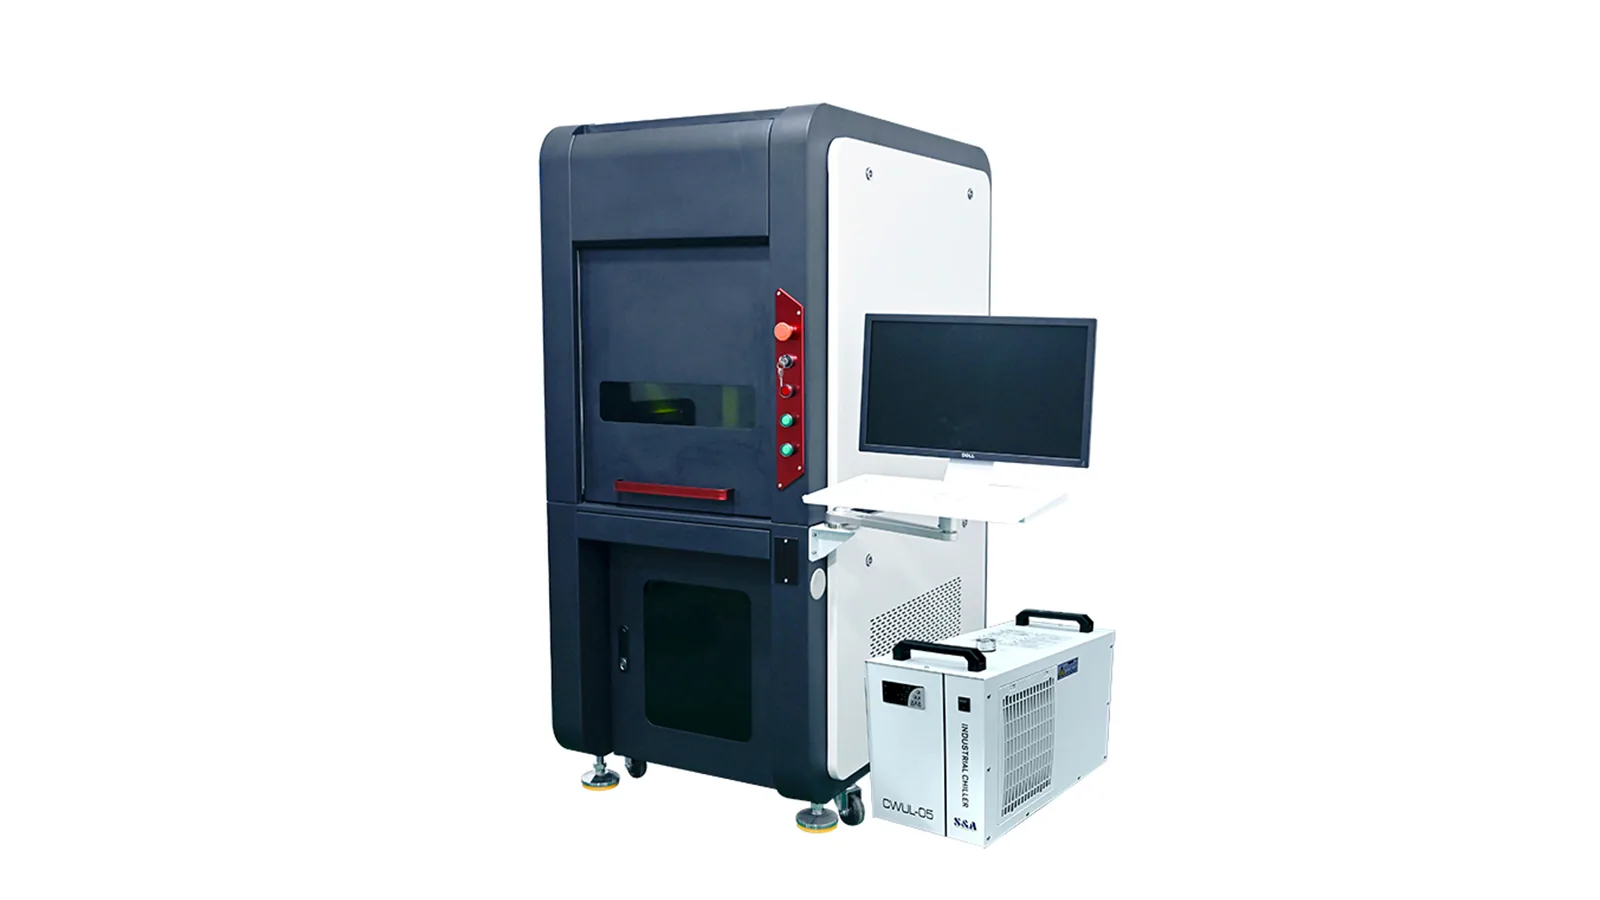
Mesin penandaan laser tertutup menempatkan proses penandaan di dalam stasiun kerja berpelindung dengan akses terkendali ke area kerja. Dalam praktiknya, struktur tersebut dapat mendukung zona pemuatan yang terdefinisi, pintu dan interlock, ekstraksi, fixture yang dapat diulang, dan rekayasa penahanan berkas. Hal ini sering kali menarik ketika proses produksi memperoleh manfaat dari antarmuka operator yang lebih terkendali daripada akses terbuka di sekitar kepala penandaan.
“Tertutup” menggambarkan stasiun kerja fisik, bukan kelas keselamatan laser final; klasifikasi tersebut berlaku untuk produk laser lengkap dalam kondisi pengoperasian yang relevan.
Sistem semi-tertutup mengorbankan sebagian cakupan selubung demi akses yang lebih mudah ke benda kerja yang lebih besar atau tidak beraturan. Karena “semi-tertutup” adalah istilah praktis dari pemasok dan bukan standar struktural universal, pembeli harus melihat di balik label dan memeriksa bukaan aktual, metode pemuatan, pelindung, dan mode operasi yang dimaksud.
Mesin Portabel, Genggam, dan Troli
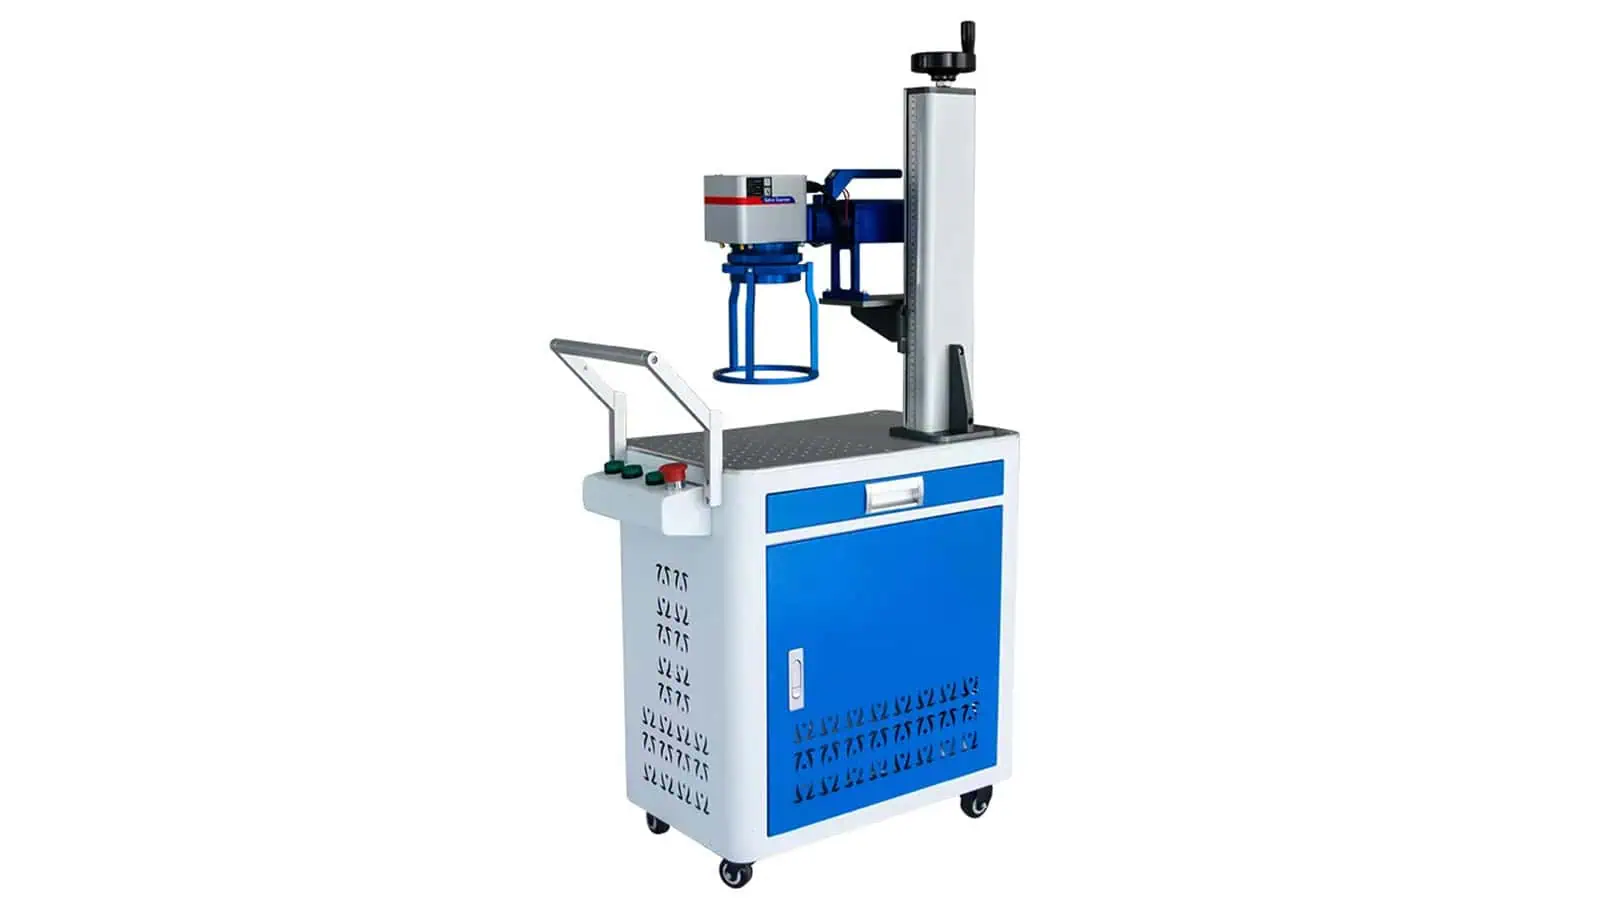
Sistem portabel, genggam, dan troli semuanya melibatkan mobilitas, tetapi mobilitasnya terjadi pada tingkat yang berbeda. Mesin portabel dirancang agar sistem lengkap dapat dipindahkan antar area kerja. Sistem genggam memindahkan kepala penandaan ke benda kerja, yang berguna ketika bagian tersebut besar, sudah terpasang, atau sulit diposisikan di bawah kepala tetap. Sistem troli menjaga peralatan utama tetap terakit pada rangka beroda sehingga dapat digulirkan antar stasiun kerja.
Deskripsi tersebut dapat tumpang tindih. Sistem troli juga dapat menggunakan kepala genggam, dan sistem portabel dapat digenggam tanpa setiap mesin genggam sepenuhnya portabel. Kompromi praktisnya adalah mobilitas meningkatkan pentingnya menetapkan kembali jarak kerja, fokus, sudut, referensi fisik, pelindung, dan ekstraksi pada setiap penyiapan. Inilah sebabnya struktur mesin harus dipilih berdasarkan benda kerja dan alur kerja terlebih dahulu, bukan dari kemudahan yang tampak dari nama produk.
Konfigurasi Produksi: Flying, Visi CCD, dan Fokus Dinamis 3D
Flying, visi CCD, dan fokus dinamis 3D paling baik dipahami sebagai respons terhadap sumber variasi yang berbeda selama produksi. Flying menangani gerakan saat tanda sedang dibuat, visi menangani di mana bagian atau datum berada, dan fokus dinamis 3D menangani di mana permukaan penandaan berada relatif terhadap bidang fokus. Tidak satu pun dari ketiganya menggantikan pemilihan sumber atau struktur mesin.
| Kondisi produksi | Konfigurasi yang perlu dievaluasi | Tugas utama | Tidak secara otomatis menyelesaikan |
|---|---|---|---|
| Produk terus bergerak selama proses penandaan | Bergerak | Sinkronkan penandaan dengan gerakan produk | Posisi X/Y acak, ketinggian berubah, atau rute sumber yang salah |
| Posisi atau orientasi komponen bervariasi | Visi CCD | Temukan datum dan koreksi penempatan tanda | Variasi Z/fokus kecuali ada penginderaan atau kontrol tambahan |
| Ketinggian permukaan berubah di sepanjang tanda | Fokus Dinamis 3D | Sesuaikan posisi fokus terhadap variasi Z | Pengenalan bagian secara visual atau permukaan yang tidak dapat diakses |
Flying Marking: Saat Produk Terus Bergerak
Sistem penandaan laser flying—sering disebut marking on the fly—menandai produk selagi produk terus bergerak. Ini berbeda dari laser yang sekadar dipasang di samping konveyor. Lini terindeks dapat membawa suatu bagian ke posisi, menghentikannya, menandainya saat diam, lalu memulainya kembali. Itu adalah produksi inline, tetapi belum tentu merupakan flying marking.
Selama flying marking yang sesungguhnya, pengontrol harus mengaitkan tanda dengan gerakan produk. Bergantung pada sistemnya, hal itu dapat melibatkan deteksi produk, pewaktuan pemicu, informasi kecepatan lini, dan kompensasi gerakan. Pertanyaan pembatasnya karena itu bukan sekadar seberapa cepat pemindai galvo dapat bergerak; melainkan apakah tanda yang lengkap dapat dihasilkan dengan benar dalam jendela pergerakan dan pewaktuan yang tersedia, dengan mempertimbangkan kecepatan lini, jarak antproduk, ukuran tanda, konten, dan kestabilan bagian.
Proses flying memerlukan referensi gerak yang andal, tetapi encoder bukan persyaratan mutlak dalam setiap konfigurasi. KEYENCE, misalnya, mencantumkan mode penandaan bergerak yang menggunakan operasi kecepatan konstan atau encoder pada peralatan terkait. Produksi berkecepatan variabel menciptakan alasan yang lebih kuat untuk umpan balik gerak nyata. Flying mengatasi sinkronisasi dengan pergerakan; ini tidak secara otomatis mengoreksi posisi lateral, orientasi, atau variasi tinggi fokus.
Pemosisian Visi CCD: Saat Datum Bergerak
Visi menjadi relevan ketika komponen ada tetapi tidak tiba pada posisi X/Y atau orientasi yang persis sama setiap saat. Sistem berbasis kamera dapat mengidentifikasi fitur, tepi, atau datum lain, menghitung offset, dan mengoreksi koordinat penandaan sebelum laser menyala. Ini dapat mengurangi ketergantungan pada pemuatan manual yang sangat presisi ketika benda kerja itu sendiri menyediakan referensi visual yang andal.
Nilai visi bergantung pada sumber kesalahan pemosisian yang sebenarnya. Jika fixture sederhana sudah memposisikan setiap komponen secara berulang dengan andal, menambahkan kamera dapat menimbulkan biaya, pekerjaan kalibrasi, dan kompleksitas perangkat lunak tanpa menyelesaikan masalah yang berarti. Kinerja pemosisian juga tidak hanya bergantung pada megapiksel; bidang pandang, pilihan lensa, pencahayaan, kontras fitur, kalibrasi antara koordinat kamera dan laser, serta stabilitas mekanis semuanya memengaruhi hasil akhir.
Sistem visi 2D konvensional tidak boleh secara otomatis diartikan sebagai pengukuran tinggi Z atau kompensasi fokus. Beberapa sistem terintegrasi menggabungkan visi dengan penginderaan jarak, autofokus, atau pengukuran 3D, tetapi itu adalah kemampuan tambahan. Visi terutama menjawab “di mana komponen atau datum?” sedangkan fungsi kontrol fokus menjawab “di mana permukaan penandaan relatif terhadap fokus?”

Fokus Dinamis 3D: Saat Bidang Fokus Berubah
Sistem galvo konvensional dioptimalkan pada bidang fokus yang telah ditentukan. Ketika permukaan naik, turun, atau melengkung secara signifikan di seluruh area penandaan yang diperlukan, sebagian target dapat bergerak keluar dari rentang fokus yang berguna. Sistem fokus dinamis 3D menambahkan penyesuaian fokus yang terkontrol selama pemindaian X/Y, sehingga relevan untuk permukaan yang melengkung, bertingkat, atau tingginya berubah, serta untuk beberapa aplikasi bidang yang lebih luas ketika pengelolaan fokus menjadi lebih menuntut.
Ini adalah fungsi geometri dan fokus, bukan pengganti sumber laser. Bagian yang melengkung tetap dapat memerlukan Fiber, UV, atau jalur lain yang sesuai bergantung pada material dan marka target. Sumbu Z mekanis bermotor biasanya mengatur tinggi kepala atau benda kerja sebelum penandaan, sementara sebuah sistem fokus dinamis mengubah posisi fokus selama pemindaian X/Y; keduanya dapat menangani tinggi, tetapi fungsi keduanya tidak setara. “3D” juga tidak secara otomatis berarti pengetsaan dalam: fokus dinamis mengelola posisi fokus di seluruh geometri, sedangkan pengetsaan dalam menggambarkan penghilangan material hingga kedalaman.
Kepala pemindai 3D juga tidak dapat secara otomatis menjangkau permukaan tersembunyi, geometri yang membelit secara ekstrem, atau permukaan yang terhalang dari berkas sinar. Situasi tersebut mungkin masih memerlukan gerakan rotari, penempatan ulang, atau sumbu tambahan. Aturan praktisnya adalah: produk yang bergerak mengarah ke flying, perubahan X/Y atau orientasi mengarah ke vision, dan perubahan Z atau tinggi fokus mengarah ke 3D atau strategi pengendalian fokus lainnya.
Satu Mesin Dapat Menggabungkan Beberapa Label Jenis
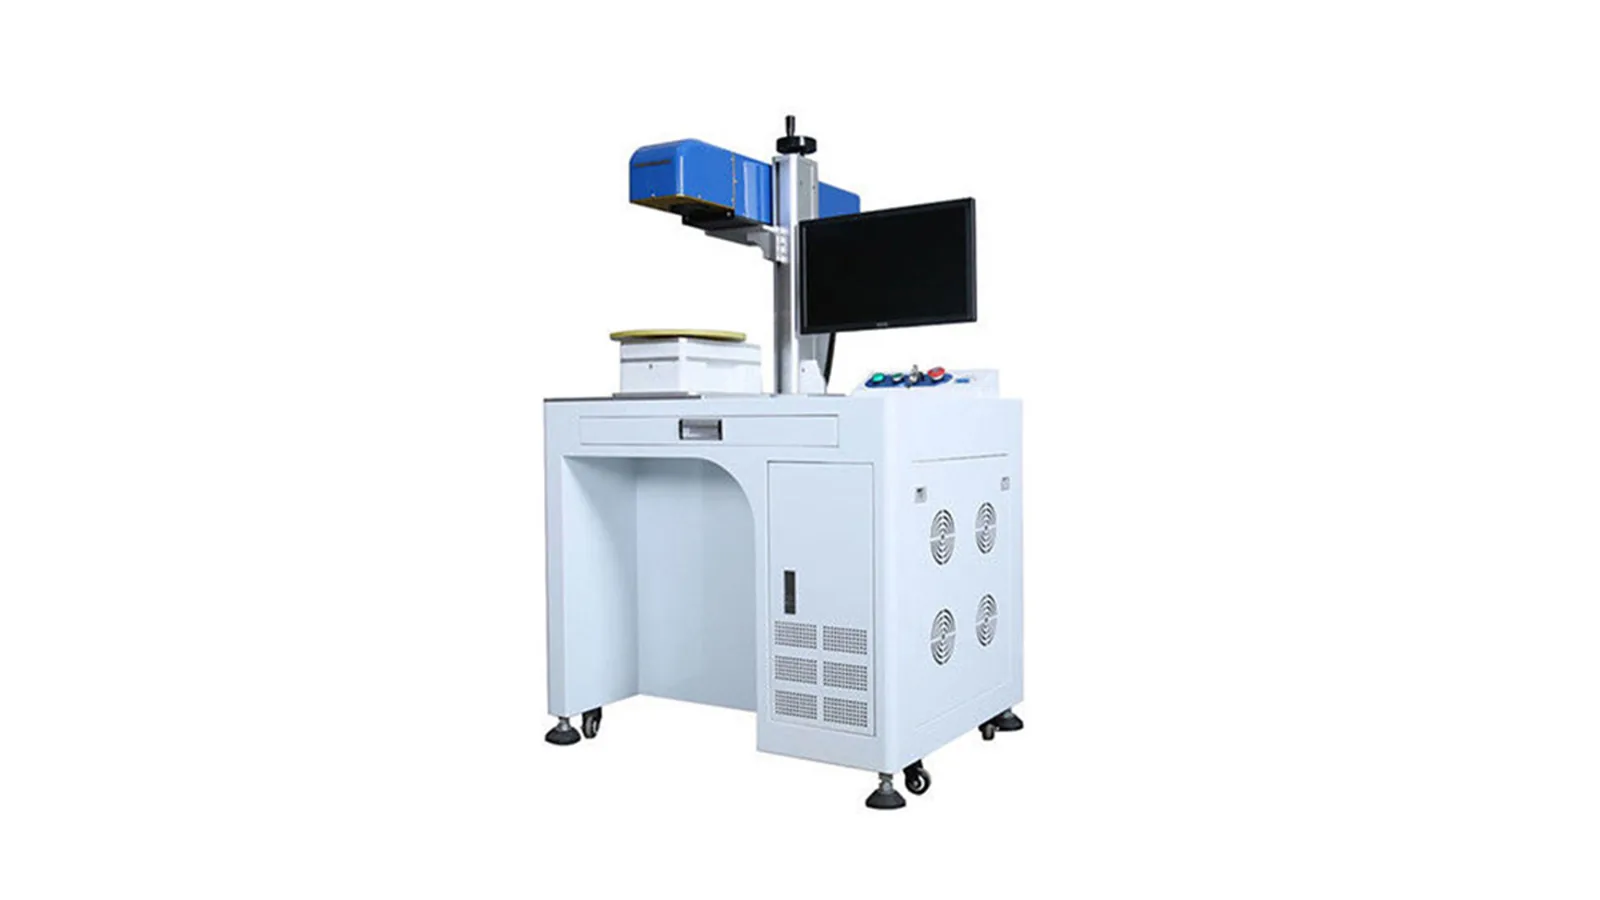
Setelah ketiga dimensi dipisahkan, nama mesin yang panjang menjadi jauh lebih mudah dibaca. “UV + Split + 3D,” misalnya, adalah satu mesin yang dijelaskan pada beberapa lapisan: UV mengidentifikasi jalur proses, split menjelaskan susunan fisik, dan 3D menjelaskan fungsi kontrol fokus. “MOPA Fiber + Enclosed” menggabungkan arsitektur sumber Fiber dengan stasiun kerja terlindung, sedangkan “CO₂ + Flying” menggabungkan jalur sumber dengan penandaan yang tersinkronisasi dengan gerakan.
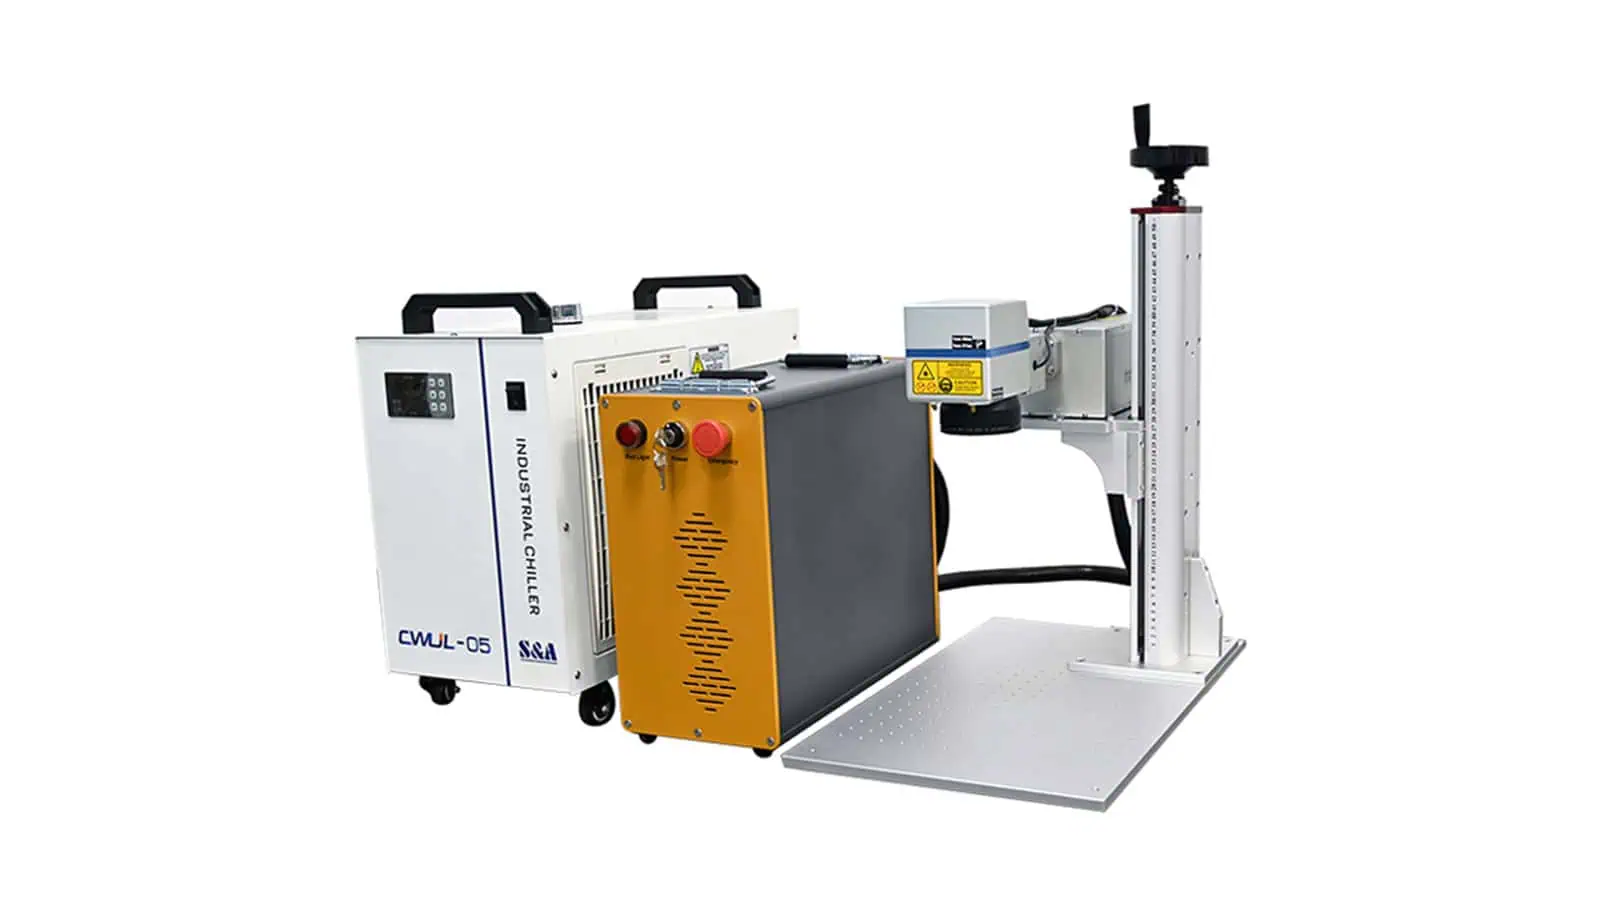
Ide yang sama berlaku di dalam lapisan struktural. Portable + handheld, split + handheld, dan trolley + handheld semuanya dapat menjadi deskripsi yang sah karena mobilitas sistem lengkap, susunan modul, dan pengoperasian kepala penandaan adalah atribut yang berbeda. Lapisan fungsional juga dapat digabungkan ketika aplikasi memiliki lebih dari satu sumber variasi; sebuah proyek mungkin memerlukan pemosisian visual sekaligus fungsi kontrol fokus terpisah jika lokasi X/Y dan tinggi Z bervariasi secara independen.
Hal itu tidak berarti setiap kombinasi yang secara teoretis masuk akal otomatis tersedia sebagai perangkat keras standar. Kompatibilitas tetap bergantung pada sumber, kepala pemindaian, optik, jarak kerja, ruang bebas mesin, pengontrol, perangkat lunak, pendinginan, perutean kabel, kalibrasi, pengamanan, dan siklus produksi yang dibutuhkan. Ada juga perbedaan komersial antara dua teknologi yang kompatibel secara prinsip, pemasok yang mampu merekayasanya bersama-sama untuk suatu proyek, dan pemasok yang sudah memiliki konfigurasi produk yang terdefinisi atau tervalidasi.
Konfigurasi Zhurui Laser saat ini mencakup kombinasi seperti UV + Split + 3D, MOPA Fiber + Enclosed, Fiber + Trolley + Handheld, dan jalur Fiber/UV/CO₂ yang digunakan dengan konfigurasi Flying atau CCD Vision. Kombinasi yang lebih kompleks tetap bergantung pada proyek kecuali konfigurasi persisnya dikonfirmasi. Nama pemasok seperti “Mesin Laser Marking 30 W MOPA Fiber Enclosed Vision” kemudian dapat dibaca lapisan demi lapisan: MOPA Fiber adalah jalur sumber, enclosed adalah struktur, vision adalah fungsi pemosisian, dan 30 W adalah spesifikasi, bukan keluarga mesin lain.
Apa yang Bukan Jenis Utama Mesin Laser Marking?
Daya, bidang penandaan, gerakan rotari, otomatisasi, dan kelas keselamatan laser semuanya dapat mengubah peralatan akhir secara substansial, tetapi semuanya tidak berada pada lapisan perbandingan yang sama dengan Fiber, enclosed, atau flying. Memperlakukannya sebagai “jenis” yang setara membuat penawaran lebih sulit dibaca karena setiap istilah menggambarkan properti rekayasa yang berbeda.
| Label | Apa yang sebenarnya dijelaskannya | Mengapa ini bukan jenis mesin utama lainnya |
|---|---|---|
| 20 W / 30 W / 50 W / 100 W | Daya laser | Spesifikasi dalam konfigurasi sumber/proses |
| 110 × 110 mm / 175 × 175 mm / bidang lainnya | Bidang penandaan optik | Konfigurasi lensa/pemindaian dan area kerja yang dapat digunakan |
| Rotari | Pemegangan benda kerja dan gerakan rotasi terkendali | Menambahkan gerakan sudut untuk penandaan silindris atau keliling |
| Otomatisasi | Lapisan integrasi terkoordinasi | Menghubungkan gerakan, penginderaan, sinyal, data, atau langkah berulang |
| Kelas 1 / Kelas 4 | Klasifikasi keselamatan produk laser | Klasifikasi keselamatan produk laser secara keseluruhan |
Daya adalah Spesifikasi, Bukan Keluarga Mesin
Laser Fiber 20 W dan laser Fiber 50 W dapat termasuk dalam keluarga mesin yang sama meskipun menggunakan spesifikasi daya sumber yang berbeda. Daya yang lebih tinggi dapat mengubah jendela proses yang tersedia, tetapi tidak secara otomatis berarti kualitas penandaan yang lebih baik, presisi yang lebih tinggi, penandaan yang lebih dalam pada setiap material, atau siklus produksi total yang lebih singkat. Daya yang dibutuhkan tetap bergantung pada jalur sumber, respons material, hasil yang ditargetkan, dan kebutuhan produksi.
Daya (watt) juga tidak dapat digunakan sendirian untuk membandingkan teknologi laser yang tidak berkaitan. Sistem Fiber 20 W dan sistem UV 20 W tidak setara hanya karena angkanya sama; panjang gelombang, perilaku pulsa, dan interaksi materialnya berbeda. Untuk sumber pulsa, daya rata-rata hanyalah salah satu bagian dari jendela proses: energi pulsa, frekuensi pengulangan, lebar pulsa, dan daya puncak juga memengaruhi bagaimana energi mencapai permukaan. Itulah sebabnya dua sumber dengan daya rata-rata nominal yang sama masih dapat berperilaku berbeda, suatu perbedaan yang juga tercermin dalam Pembahasan OMRON tentang parameter laser pulsa. Oleh karena itu, daya harus dipilih di dalam jalur proses yang sesuai, bukan digunakan sebagai definisi utama dari jalur tersebut.
Bidang Penandaan Adalah Konfigurasi Optik
Nilai bidang penandaan seperti 110 × 110 mm atau 175 × 175 mm menggambarkan area kerja optik/pemindaian, bukan keluarga mesin yang terpisah. Ukuran bidang terkait dengan optik, dan perubahan bidang juga dapat mengubah panjang fokus, jarak kerja, dan karakteristik titik fokus. Thorlabs mempublikasikan data lensa F-theta yang secara langsung menunjukkan bagaimana bidang pemindaian, panjang fokus, jarak kerja, dan ukuran titik fokus bervariasi di berbagai konfigurasi optik.
Inilah sebabnya “bidang lebih besar” tidak otomatis berarti “mesin lebih baik.” Bidang yang berguna adalah bidang yang mencakup area komponen yang dibutuhkan sekaligus mempertahankan ukuran fitur dan kualitas proses yang diperlukan untuk penandaan. Logo besar pada pelat lebar dan Data Matrix kecil pada komponen ringkas dapat mengarah pada prioritas optik yang sangat berbeda meskipun sumber lasernya sendiri tidak berubah.

Rotari adalah Pemegangan Benda Kerja dan Gerakan Terkendali
A Perangkat rotari menjadi relevan ketika benda kerja memerlukan gerakan sudut yang terkendali untuk penandaan keliling atau posisi berulang di sekitar bagian silinder. TYKMA Electrox, misalnya, mengklasifikasikan D65-nya sebagai perangkat/aksesori rotari untuk penandaan radial 360° di sekitar komponen silinder, yang menunjukkan mengapa rotari termasuk dalam gerakan dan pemegangan benda kerja, bukan keluarga sumber laser yang lain.
Bagian yang bulat tidak otomatis memerlukan gerakan rotari. Jika tanda yang diperlukan hanya menempati area tangensial kecil yang stabil, pengaturan tetap mungkin masih memadai. Rotari menjadi lebih relevan ketika tanda perlu melingkari keliling, mencapai beberapa posisi sudut, atau mempertahankan jarak yang ditentukan di sekeliling bagian.

Ketika Gerakan Rotari Menjadi Bagian dari Otomasi
Rotari standar dapat tetap menjadi opsi mesin normal dalam proses pemuatan manual: operator memuat dan menjepit benda kerja, sumbu berputar ke posisi yang diperlukan, laser menandai, dan operator membongkar benda kerja tersebut. Keberadaan motor atau sumbu saja tidak membuat sistem menjadi proyek otomasi.
Perbedaannya muncul ketika fungsi rotari atau fungsi sisi mesin lainnya dikoordinasikan dalam urutan berulang yang terdefinisi. Misalnya, mesin dapat berputar ke sudut yang diprogram, menandai, mengindeks ke posisi lain, menandai lagi, lalu mengirim sinyal penyelesaian. Zhurui Laser mendukung otomasi di sekitar mesin penandaan laser seperti pemosisian berurutan XY atau multi-sumbu, gerakan rotari, visi, sensor, pemicu, I/O sisi mesin, data variabel, dan antarmuka penandaan online. Kamera, sumbu Z bermotor, perangkat rotari, atau perkakas pemegang dengan sendirinya tetap merupakan fungsi atau opsi mesin; otomasi menggambarkan proses yang terkoordinasi. Pemuatan robotik yang lebih luas, penanganan material yang kompleks, atau otomasi seluruh pabrik adalah cakupan proyek yang terpisah dan tidak boleh diasumsikan hanya dari kata “otomasi.”
Tertutup Tidak Sama dengan Kelas 1
Klasifikasi keselamatan laser termasuk dimensi lain lagi. “Enclosed” menggambarkan struktur mesin, sedangkan Kelas 1 atau Kelas 4 menggambarkan klasifikasi keselamatan produk laser secara lengkap. Kedua istilah tersebut dapat saling terkait karena selubung dapat berkontribusi pada penahanan berkas, akses terkendali, dan interlock, tetapi keduanya tidak dapat dipertukarkan.
IEC 60825-1 IEC 60825-1 menerapkan klasifikasi peralatan dan persyaratan pada produk laser secara keseluruhan. Keberadaan selubung, atau klasifikasi sumber internal, dengan sendirinya tidak menetapkan kelas mesin yang dikirim.
Gunakan Kerangka Tiga Dimensi untuk Menyusun Daftar Pendek Mesin
Gunakan ketiga dimensi tersebut sebagai metode penyaringan, bukan sebagai formula yang menghasilkan spesifikasi mesin akhir. Sebelum membandingkan nama model, tentukan material dan permukaan yang sebenarnya serta tentukan apa yang harus dicapai oleh penandaan tersebut. Label umum seperti “plastik” atau “stainless steel” mungkin tidak cukup ketika formulasi, pelapisan, warna, hasil akhir, atau perlakuan permukaan mengubah prosesnya. Hasil yang ditargetkan juga penting: kontras tinggi, penghilangan lapisan, keterbacaan kode halus, pengukiran dangkal, dan identifikasi yang tahan lama adalah sasaran proses yang berbeda. Dengan dipahaminya input tersebut, peralatan dapat dipersempit berdasarkan kebutuhan rekayasa, bukan berdasarkan terminologi katalog.
1. Rute Sumber Laser Mana yang Layak Diuji?
Mulailah dengan rute proses yang paling menjanjikan untuk material nyata dan hasil yang dibutuhkan. Itu bisa berupa Fiber Q-switched, Fiber MOPA, UV, CO₂, atau rute yang lebih khusus jika aplikasinya memang membenarkannya. Tujuannya adalah mempersempit proses kandidat, bukan menetapkan resep final sebelum komponen nyata dievaluasi.
Inilah sebabnya aturan sederhana seperti “logam = Fiber, plastik = UV, non-logam = CO₂” tidak cukup andal untuk pemilihan akhir. Formulasi, pelapisan, finishing, dan hasil yang ditargetkan dapat mengubah jawabannya. Jika Fiber adalah rute yang paling mungkin, keputusan pada tingkat sumber berikutnya mungkin adalah apakah operasi Q-switched konvensional sudah memadai atau apakah rentang kontrol pulsa MOPA’s yang lebih luas memberikan keunggulan yang berguna.
2. Struktur Fisik Mana yang Cocok untuk Benda Kerja Nyata?
Selanjutnya, terjemahkan geometri part dan alur produksi ke dalam platform fisik. Part kecil yang dimuat secara manual mungkin cocok dengan workstation desktop atau meja. Part besar atau yang sulit ditangani mungkin lebih mudah ditangani dengan susunan terpisah. Komponen tetap yang berukuran sangat besar mungkin memerlukan struktur genggam atau mobile, sementara proses yang diuntungkan oleh akses terkontrol dan pemuatan yang dapat diulang mungkin lebih cocok dengan workstation tertutup.
Keputusan harus mengikuti bagaimana part sebenarnya akan disajikan: ukuran dan beratnya, arah pemuatan, persyaratan fixture, ketinggian kerja, akses kepala penandaan, kebutuhan mobilitas, dan pengaman. Memilih struktur berdasarkan preferensi tampilan adalah salah satu cara termudah untuk menimbulkan masalah penanganan yang tidak perlu di kemudian hari.
3. Fungsi Tambahan Apa—Jika Ada—yang Menyelesaikan Masalah Produksi Nyata?
Tambahkan fungsi produksi hanya ketika fungsi itu menghilangkan sumber variasi yang nyata. Jika produk terus bergerak selama penandaan, evaluasi sinkronisasi flying. Jika part bergeser pada X/Y atau rotasi, evaluasi vision. Jika permukaan bergerak secara signifikan pada Z, evaluasi fokus dinamis 3D atau strategi kontrol fokus lainnya. Jika tanda harus melingkari part silindris, evaluasi gerakan rotari.
“None” bisa menjadi jawaban yang tepat. Komponen datar dan diam yang dipasang dengan fixture secara berulang pada ketinggian fokus yang konsisten mungkin sama sekali tidak memerlukan vision, 3D, flying, atau gerakan tambahan. Menambahkan fungsi yang tidak menyelesaikan masalah produksi nyata dapat meningkatkan biaya, upaya kalibrasi, kompleksitas perangkat lunak, dan waktu commissioning tanpa memperbaiki hasil marking.
Apa yang Masih Belum Ditentukan oleh Daftar Pendek
Daftar pendek seperti MOPA Fiber + Enclosed atau UV + Split + 3D sudah jauh lebih berguna daripada sekadar meminta “mesin laser marking,” tetapi itu masih belum menjadi konfigurasi rekayasa final. Model sumber laser, daya, optik, bidang marking, jarak kerja, fixture, spesifikasi gerakan, bidang pandang kamera, rentang fokus, I/O, ekstraksi, guarding, waktu siklus, dan metode inspeksi yang tepat mungkin masih perlu ditentukan.
Pengujian representatif juga mungkin diperlukan ketika hasilnya sensitif terhadap formulasi, pelapisan, finishing, ukuran fitur, respons termal, atau kedalaman engraving. Sampel yang baik menunjukkan kelayakan pada kondisi yang diuji; kesiapan produksi menambahkan repeatability, loading, positioning, waktu siklus, penanganan data, dan verifikasi. Perbedaan itu penting karena proses yang menghasilkan satu sampel menarik tidak otomatis siap untuk produksi yang stabil.

- Tentukan komponen sebenarnya, permukaan, dan tanda yang dibutuhkan.
- Persempit jalur sumber laser yang layak diuji.
- Pilih struktur mesin yang sesuai dengan benda kerja dan alur kerja.
- Tambahkan hanya fungsi yang menyelesaikan masalah produksi nyata.
- Bandingkan dan validasi konfigurasi mesin aktual yang tersisa.
Dari sana, bandingkan yang saat ini Mesin Laser Marking berdasarkan keluarga sumber, struktur, dan konfigurasi produksi. Untuk proses pemilihan rekayasa yang lengkap—termasuk optik, geometri, siklus produksi, dan validasi sampel—lanjutkan dengan Cara Memilih Mesin Laser Marking.





