
「レーザーマーカーの種類」で検索すると、すぐにさまざまな名称が混在したリストに出会うでしょう。ここで「種類」が意味するのが レーザー光源の種類, 、購入者が通常目にする主な産業用ルートは Qスイッチファイバー、MOPAファイバー、UVおよびCO₂. 混乱は、サプライヤーのリストがそれらの光源ラベルを、デスクトップ、密閉型、ハンドヘルド、フライング、カメラベースのビジョン(しばしばCCDビジョンとして販売される)、3Dダイナミックフォーカスといった機械構造や生産構成としばしば混同することから始まります。これらの用語は機械の異なる部分を表しているため、すべてを直接の代替候補として比較すべきではありません。.
市場の用語は、3つの問いに分けると明確になります。最初の問いは レーザー光源とプロセスルート:レーザーは材料とどのように相互作用し、必要なマークを生成すべきでしょうか?2つ目は 機械構造: 実際のワーク、オペレーター、マーキングヘッドは物理的にどのように接するのか?3つ目は 生産構成: そのプロセスは、移動、部品位置の変化、または焦点高さの変化を補正する必要がありますか?
これらの次元は、1台の機械の中に共存できます。たとえば、UVスプリット3Dシステムは、競合する3つの機械タイプではありません。「UV」はレーザー経路を識別し、「スプリット」は物理的配置を表し、「3D」は焦点制御機能を表します。この区別が明確になれば、サプライヤーのカタログはずっと解釈しやすくなり、すべての製品ラベルを別個の機械ファミリーとして扱うことなく、候補リストを作成できます。.

レーザーマーキングマシンを分類する3つの実用的な方法
一般的な市場用語は、3つの実用的な次元に整理できます。これはIEC、ISO、または普遍的に標準化された分類体系ではなく、サプライヤーが常に同じ名称を使用するとは限りません。目的は、各ラベルを、それが実際に答えるエンジニアリング上の問いに関連付けることです。.
| 主要な次元 | それが示すこと | 代表的なラベル |
|---|---|---|
| レーザー光源 / プロセス経路 | レーザーが材料および必要なマークとどのように相互作用することを意図しているか | ファイバー(QスイッチおよびMOPAファイバーを含む)、UV、CO₂ |
| 物理的機械構造 | ワークピース、作業者、機械が物理的にどのように配置されるか | デスクトップ、テーブル、分割型、密閉型、半密閉型、ポータブル、ハンドヘルド、トロリー |
| 生産 / 機能構成 | システムが動作、位置変動、または変化する焦点高さをどのように処理するか | フライング、CCDビジョン、3Dダイナミックフォーカス |
これらの次元により、異質な用語が直接的な代替選択肢として比較されることはありません。ファイバーとUVは、どちらもプロセス上の問いに答えるため、光源ルートとして比較できます。密閉型と半密閉型は、物理的なワークステーション配置として比較できます。フライングとビジョンは、異なる変動源を解決するものの、生産機能として比較できます。対照的に、ファイバー対密閉型は意味のある二者択一ではありません。一方はレーザーを説明し、他方はワークステーションを説明するからです。同じことが、UV対CCDビジョンやMOPA対ハンドヘルドにも当てはまります。.
すべての重要な仕様がこれら3つの主要次元に属するわけではありません。出力、マーキング範囲、ロータリー治具、自動化インターフェース、レーザー安全分類はすべて最終システムを大きく変え得ますが、それらは異なるエンジニアリング上の問いに答えるものです。「30 W MOPAファイバー密閉型ビジョンシステム」のような説明は、各用語を別々の層として読むと解釈しやすくなります。すなわち、出力、光源ルート、機械構造、位置決め機能です。.
レーザー光源の種類:ファイバー、MOPAファイバー、UV、CO₂
レーザー光源は、通常、購入者が最初に出会う技術的分類です。というのも、波長とパルス挙動が、材料上で利用可能なプロセスウィンドウを形作るからです。産業用マーキングでは、ファイバー、UV、CO₂は実用的で有用な選択肢ですが、これらの名称は完全に対称的な物理カテゴリーではありません。ファイバーはレーザーアーキテクチャを表し、UVは出力波長領域を表し、CO₂はガスレーザー媒質を識別します。産業用レーザーマーキングでは、一般的に「MOPA」はMOPAファイバー光源を指し、そこではマスターオシレーター・パワーアンプリファイア構成が異なるパルス制御ウィンドウを提供します。.
| 市場ラベル | 主に何を表すか | 典型的な波長の文脈 | 主な選択上の意義 |
|---|---|---|---|
| Qスイッチファイバー | パルスファイバレーザー方式 | 近赤外、多くの場合約1 µm | 多くの金属マーキング作業や一部のプラスチックで一般的な最初の方式 |
| MOPAファイバー | MOPAアーキテクチャと拡張パルス制御を用いたファイバレーザー | こちらも一般に約1 µm | パルス幅の柔軟性によって使用可能なマーキングウィンドウが変わる可能性がある場合に有用 |
| UV | 短波長レーザー方式 | 産業用マーキングでは355 nmが一般的 | 微細マーキングや、より低い熱負荷または異なる吸収挙動が有用な用途でしばしば評価されます |
| CO₂ | CO₂ガスレーザー方式 | 一般的な産業用バリエーションには、9.3、10.2、10.6 µm があります | 多くの有機材料、包装基材、コーティング、および選択されたポリマーに広く使用されています |
表は、材料レシピとしてではなく、光源方式を絞り込むために使用してください。正確な波長、パルス挙動、光学系、および光源モデルは依然として重要であり、同じ大まかな材料名でも、配合、コーティング、仕上げ、または求められるマークによって挙動が異なる場合があります。次のステップは、普遍的に「最良」のレーザー種類を宣言するのではなく、実部品に対してテストする価値のある方式を特定することです。.
QスイッチファイバーおよびMOPAファイバー
MOPAは、ファイバーとは別の同格ファミリーであるかのように宣伝されることがよくありますが、その捉え方は誤解を招きます。従来のQスイッチ光源とMOPA光源は、どちらもファイバーレーザーになり得ます。Qスイッチファイバー光源は、その設計によって提供されるパルス特性の範囲内で動作し、それらの特性は光源ごとに普遍的ではありません。MOPA光源は、より広いパルス制御ウィンドウを提供できる、異なる発振器-増幅器アーキテクチャを使用します。. JPT, 、たとえば、そのM7シリーズを、パルス幅と周波数を独立して調整可能なMOPAパルスファイバレーザとして説明しています。.
この追加された制御は、表面へのエネルギーの供給方法を変えます。用途に応じて、コントラスト、アブレーション、入熱、微細なディテールのマーキング、または彫刻挙動のための使用可能なウィンドウを広げることができます。MOPAは、従来のQスイッチファイバ光源よりも自動的に「優れている」わけではありません。多くの単純な識別・彫刻作業はQスイッチファイバで十分に処理できますが、追加のパルス幅柔軟性によって結果が真に恩恵を受ける場合に、MOPAがより適切になります。.
ファイバ波長は、単一の固定数値に還元されるべきではありません。JPTはM7光源について1064 nmを記載していますが、 キーエンスのMD-Fファイバマーカー 1090 nmを記載しています。産業用ファイバマーキングシステムは、一般に1 µm付近の近赤外で動作し、正確な値は光源によって異なります。比較する際には ファイバーレーザーマーカー, 、したがって、MOPAは完全に無関係な波長ファミリーではなく、ファイバ光源アーキテクチャの決定として扱うべきです。.
UVレーザーマーキング
UVレーザーマーキングは、産業用マーキングでは一般に355 nmと関連付けられています;; キーエンス 同様に、そのUVマーカーでは355 nmが一般的であると説明しています。短い波長は、近赤外ファイバーや長波長CO₂システムとは異なる相互作用ウィンドウを生み出すため、UVは微細な特徴、特定のプラスチック、電子部品、コーティング、ガラス、および異なる吸収挙動やより低い熱負荷が有用なその他の用途でしばしば評価されます。
低い熱負荷は、熱がゼロであることを意味するものではありません。商業的な説明では「コールドマーキング」などの表現がよく使われますが、実際の表面応答は依然として材料の配合、顔料やフィラーのパッケージ、コーティング、焦点、パルス条件、および要求される結果に依存します。同じ理由で、「部品はプラスチックである」というだけでは、自動的にUVを選択するには十分ではありません。ファイバーによく反応するポリマーもあれば、UVを好むものもあり、CO₂により適したものもあり、ルートを確認する前に代表的なテストが必要なものもあります。
UVレーザーマーキングマシンの価値は UVレーザーマーカー 万能により正確であるとか、より高度であるということではありません。短波長のルートは代わりに、特定の材料とマーキング目標に対してより適したプロセスウィンドウを開くことができます。
CO₂レーザーマーキング
CO₂レーザーは、ファイバーやUVシステムとは大きく異なる波長領域で動作します。10.6 µmは産業用CO₂レーザーとして最もよく知られた波長ですが、唯一のものではありません。 Coherent は、9.3、9.6、10.2、10.6 µmを含むCO₂光源の選択肢を挙げています。これらの違いは重要です。なぜなら、材料の吸収特性はCO₂の各バンドによって変化するため、この方式は完全に均一な単一カテゴリーとして扱うのではなく、実際の被加工材と求められる結果に合わせて選ぶべきだからです。
マーキング用途では、CO₂は木材、紙、段ボール、皮革、フィルム、包装、コーティング、および一部のポリマーなどの材料に対して一般的に検討されます。とはいえ、それによってこのカテゴリーが「非金属ならCO₂」というルールになるわけではありません。材料の配合、表面処理、そして目標とする効果が、その波長が適切かどうかを依然として左右します。例えばコーティングされた表面では、下地の基材を保持したまま最上層のみをレーザーで除去または変質させる必要がある場合があり、それによってプロセスの課題はまったく変わってきます。比較する場合、 CO₂レーザーマーカー ファイバーやUVの選択肢との比較では、決め手となるのは実際の部品におけるプロセスウィンドウであり、簡略化された材料ファミリーのチャートではありません。
グリーン、ピコ秒、フェムト秒レーザーはどこに位置づけられるのか?
グリーン、ピコ秒、フェムト秒の各システムは、より広範なレーザーカタログには頻繁に登場しますが、これらは異なる分類軸を持ち込むものです。グリーンレーザーは一般に532nm付近の可視光出力を指し、その波長が有利な相互作用の窓を生み出す用途で役立ちます。Zhurui Laserの標準的な光源ラインナップは現在、ファイバー、UV、CO₂を中心としており、グリーンはより専門的な選択肢にとどまります。
ピコ秒とフェムト秒は、別個の波長ファミリーではなく、パルス幅を表す言葉です。1台のレーザーがファイバー方式でありながらUV出力を生成し、同時にピコ秒パルスで動作することも可能です。だからこそ、ファイバー、UV、グリーン、ピコ秒、フェムト秒を一つの平坦な「種類」リストに並べると誤解を招きかねません。これらの言葉がすべて同じ特性を表しているわけではないからです。光源の選択はプロセス経路を絞り込みます。次に判断すべきは、ワークピースが物理的にどのように機械と接するかです。
機械構造のタイプ:ワークピースが機械とどう向き合うか
光源の経路が絞り込まれると、次に問われる分類は物理的なものです。機械構造の名称は、ワークピース、オペレーター、マーキングヘッド、支持モジュールが互いにどのように配置されるかを表します。Zhurui Laserは、デスクトップ、テーブル、スプリット、密閉型、半密閉型、ポータブル、ハンドヘルド、トロリーといった実用的な製品用語を用いていますが、これらを8つの公式なグローバル分類として扱ったり、完全に相互排他的な枠と見なしたりすべきではありません。
実際の選定要素は名称よりも具体的です。ワークのサイズと重量、どのように投入するか、どの程度の治具と上下方向のクリアランスが必要か、マーキングヘッドがワークの周囲に回り込む必要があるか、機械自体を移動させる必要があるか、そして防護と排気をどのように扱うかです。したがって、最良の構造とは、カタログ上でより先進的に見えるものではありません。実際のワークに対して安定し、実用的な生産体制をもたらす構造です。
デスクトップ型およびテーブル型マシン
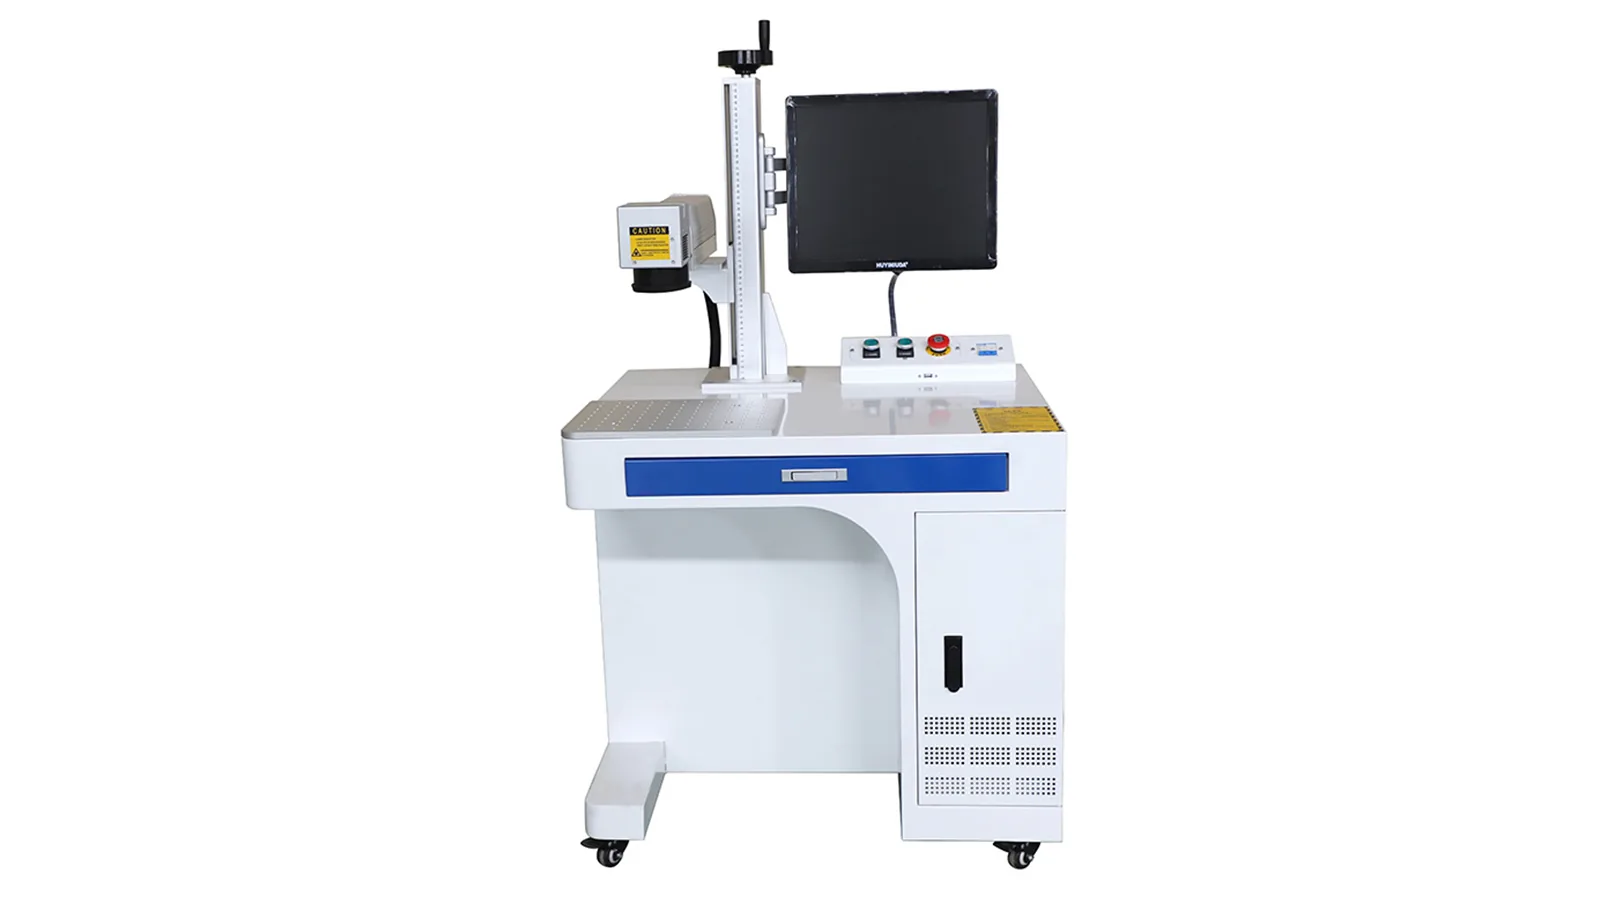
デスクトップ型またはベンチトップ型のマシンは、コンパクトな固定式マーキングステーションを構成します。作業者はワークを機械まで運び、治具または再現可能な位置に置き、定義された作業範囲内で作業します。この形式は、投入が主に手作業で、治具がマーキングヘッドの下に無理なく収まり、ワークステーションを1つの生産エリアに常設できる場合に、中小型のワークに適しています。
利点は単に設置面積の削減だけではありません。固定式ワークステーションでは、焦点、治具位置、作業者の作業手順を、あるワークから次のワークへと繰り返しやすくなります。制約も同じくらい現実的です。ワーク、治具、作業高さ、マーキングヘッドのクリアランスはすべて、機械の作業範囲内に収まらなければなりません。テーブル式マシンも基本的な投入の考え方は同じですが、ワークや治具により多くの支持が必要な場合に、より大きな一体型作業面を提供します。Zhurui Laserのラインナップでは、その違いは主に、コンパクトな固定式ワークステーションか、より大きな一体型作業面かという点にあり、レーザー技術の変更ではありません。
分離型マシン
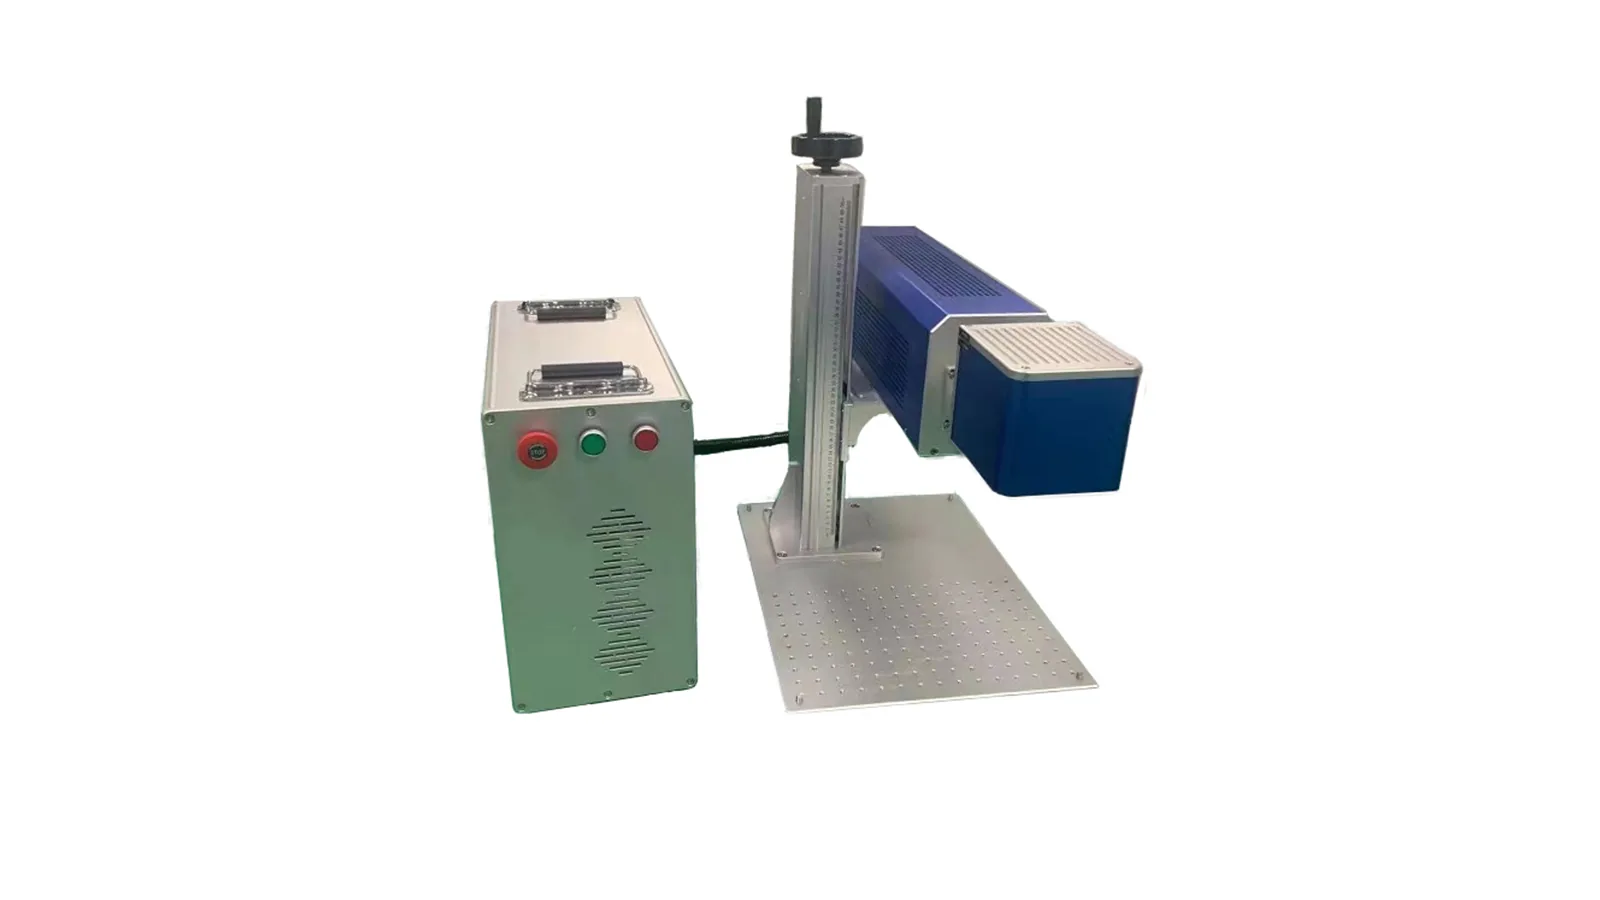
分離型マシンは、別のレイアウト上の課題を解決します。マーキングステーション、光源、コントローラー、その他のモジュールを1つのコンパクトな本体にまとめる代わりに、一部のコンポーネントを分離することで、大きなワークピース、カスタム作業台、回転治具、既存設備の周囲により柔軟にマーキングヘッドを配置できます。これは、部品をコンパクトな一体型ワークステーション内に置くべきでない場合、または置けない場合に役立ちます。.
その柔軟性には、独自のエンジニアリング要件が伴います。システムが複数のモジュールに分散されると、ケーブル配線、冷却、保守アクセス、設備配置、防護がすべてより重要になります。また、分離型をポータブル(可搬型)の同義語として使うべきではありません。「分離型」はモジュール配置を表し、「ポータブル」はシステム全体が作業場所間を移動することを意図しているかどうかを表します。システムは一方の特性だけを持つこともでき、両方を組み合わせる設計もあります。.
密閉型および半密閉型マシン
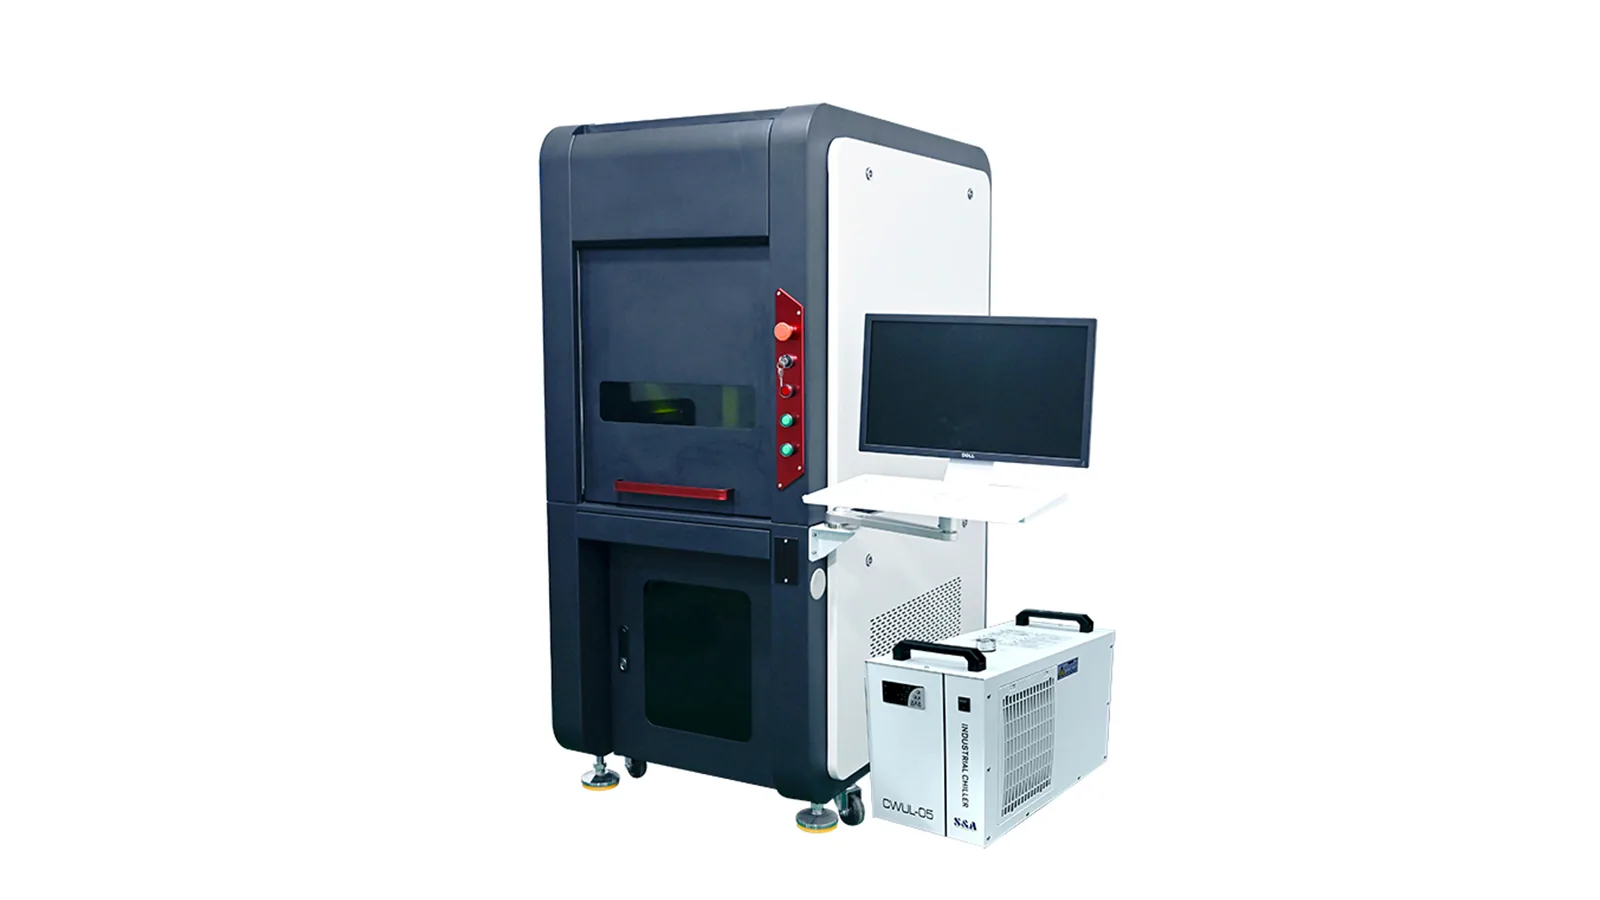
密閉型レーザーマーカーは、マーキング工程を、作業領域へのアクセスが制御されたガード付きワークステーション内に配置します。実際には、この構造により、定義されたロードゾーン、扉とインターロック、排気、再現性のある治具、ビーム封じ込め設計を実現できます。マーキングヘッド周辺へのオープンアクセスではなく、より制御されたオペレーターインターフェースが製造プロセスに有益な場合、しばしば魅力的です。.
“「密閉型」は物理的なワークステーションを表すものであり、最終的なレーザー安全クラスを示すものではありません。分類は、該当する動作条件下での完全なレーザー製品に適用されます。.
半密閉型システムは、密閉カバーの範囲を一部犠牲にして、より大型または不規則なワークピースへのアクセスを容易にします。「半密閉型」は普遍的な構造規格ではなく、実務上のサプライヤー用語であるため、購入者はラベルだけで判断せず、実際の開口部、搬入方法、ガード、想定される動作モードを確認すべきです。.
ポータブル型、ハンドヘルド型、トロリー型マシン
ポータブル、ハンドヘルド、トロリー式のシステムはいずれも可搬性を伴いますが、その可搬性は異なるレベルで実現されます。ポータブルマシンは、システム全体を作業エリア間で移設できるように設計されています。ハンドヘルドシステムはマーキングヘッドをワークピースへ移動させるため、部品が大型である場合、設置済みである場合、または固定ヘッド下に位置決めするのが難しい場合に役立ちます。トロリー式システムは、主要機器を車輪付きフレームに組み付けたままにするため、ワークステーション間を移動できます。.
これらの説明は重複することがあります。トロリー式システムでハンドヘルドヘッドを使用することもでき、ポータブルシステムがハンドヘルドであっても、すべてのハンドヘルド機が完全にポータブルであるわけではありません。実用上のトレードオフは、可搬性が高まるほど、各セットアップで作業距離、焦点、角度、物理的基準、ガード、排気を再確立することの重要性が増すという点です。だからこそ、機械構造は製品名の見かけの便利さではなく、まずワークピースとワークフローから選ぶべきです。
生産構成:フライング、CCDビジョン、3Dダイナミックフォーカス
フライング、CCDビジョン、3Dダイナミックフォーカスは、生産中に生じる異なる変動要因への対応策として理解するのが最も適切です。フライングはマークを形成している間の移動に対応し、ビジョンは部品または基準がどこにあるかに対応し、3Dダイナミックフォーカスはマーキング面が焦点面に対してどこに位置するかに対応します。この3つはいずれも、レーザー源の選定や機械構造に代わるものではありません。
| 生産条件 | 評価する構成 | 主な役割 | 自動的に解決しないこと |
|---|---|---|---|
| マーキング中も製品が移動し続ける | フライング | 製品の動きに合わせてマーキングを同期する | X/Y位置がランダム、高さの変化、または誤った供給経路 |
| 部品の位置または向きが変動する | CCDビジョン | 基準を検出してマーク位置を補正する | 追加のセンシングまたは制御がない限り、Z/焦点が変動する |
| マーク範囲にわたって表面高さが変化する | 3D動的焦点 | Z変動に応じて焦点位置を調整する | 部品の視覚認識またはアクセスできない表面 |
フライングマーキング:製品が動き続けるとき
フライングレーザーマーキングシステム(しばしばオンザフライマーキングと呼ばれる)は、製品が動き続けている間にマーキングする。これは、単にコンベアの横にレーザーが設置されていることとは異なる。インデックス式ラインでは、部品を位置まで搬送し、停止させ、静止中にマーキングしてから再始動させることがある。これはインライン生産ではあるが、必ずしもフライングマーキングではない。.
真のフライングマーキングでは、コントローラーはマークを製品の動きに関連付けなければならない。システムによっては、それには製品検出、トリガータイミング、ライン速度情報、モーション補償が含まれ得る。したがって、制限となる問いは、ガルバノスキャナーがどれだけ速く動けるかだけではない。ライン速度、製品間隔、マークサイズ、内容、部品の安定性を前提として、利用可能な移動量とタイミングのウィンドウ内で完全なマークを正しく生成できるかどうかである。.
フライングプロセスには信頼できる動作基準が必要だが、すべての構成でエンコーダーが絶対要件というわけではない。. キーエンス, 、たとえば、関連機器で定速またはエンコーダ動作を使用する移動マーキングモードを列挙している。可変速生産では、実際のモーションフィードバックの必要性がより強くなる。フライングは動きとの同期を解決するが、横方向の位置、向き、焦点高さの変動を自動的に補正するものではない。.
CCDビジョン位置決め:データムが移動するとき
ビジョンは、部品が存在していても、毎回まったく同じX/Y位置や向きで到着しない場合に関連してくる。カメラベースのシステムは、特徴、エッジ、その他のデータムを識別し、オフセットを計算し、レーザーが発射される前にマーキング座標を補正できる。これは、ワークピース自体が信頼できる視覚的基準を提供する場合、高精度の手動装填への依存を減らすことができる。.
ビジョンの価値は、位置決め誤差の実際の原因に依存する。単純な治具ですでにすべての部品を再現性よく位置決めできる場合、カメラを追加すると、意味のある問題を解決しないまま、コスト、キャリブレーション作業、ソフトウェアの複雑さを生む可能性がある。位置決め性能はメガピクセル数だけに依存するものでもない。視野、レンズ選択、照明、特徴のコントラスト、カメラ座標とレーザー座標間のキャリブレーション、機械的安定性がすべて最終結果に影響する。.
従来の2Dビジョンシステムを、自動的にZ高さ測定やフォーカス補償と解釈すべきではない。一部の統合システムは、ビジョンと距離センシング、オートフォーカス、3D測定を組み合わせているが、それらは追加の機能である。ビジョンは主に“部品またはデータムはどこにあるか”に答えるのに対し、フォーカス制御機能は“マーキング面はフォーカスに対してどこにあるか”に答える。”

3Dダイナミックフォーカス:焦点面が変化するとき
従来のガルバノシステムは、定義された焦点面を中心に最適化されています。必要なマーキング領域全体で表面が大きく上昇、下降、または湾曲すると、対象の一部が有効な焦点範囲外に移動することがあります。3Dダイナミックフォーカスシステムは、X/Yスキャン中に制御された焦点調整を追加するため、湾曲した表面、段差のある表面、高さが変化する表面、および焦点管理がより厳しくなる一部の広領域用途に適しています。
これは形状と焦点に関する機能であり、レーザー光源の代替ではありません。湾曲した部品では、材料と目的のマークに応じて、ファイバー、UV、その他の適切な方式が依然として必要になる場合があります。電動の機械式Z軸は通常、マーキング前にヘッドまたはワークの高さを設定するのに対し、 ダイナミックフォーカスシステム ダイナミックフォーカスシステムはX/Yスキャン中に焦点位置を変化させます。どちらも高さに対応できますが、これらの機能は同等ではありません。また、「3D」が自動的に深彫りを意味するわけでもありません。ダイナミックフォーカスは形状全体にわたって焦点位置を管理するのに対し、深彫りは材料を深さ方向に除去することを指します。
3Dスキャンヘッドも、隠れた面、著しい回り込み形状、ビームが遮られる表面に自動で到達することはできません。そのような状況では、依然として回転運動、再配置、または追加軸が必要になる場合があります。実用的な原則は次のとおりです。製品を動かす場合はフライング寄り、X/Yまたは姿勢を変える場合はビジョン寄り、Zまたは焦点高さを変える場合は3Dまたは別の焦点制御戦略寄りです。.
1台のマシンは複数のタイプ表記を組み合わせることができる
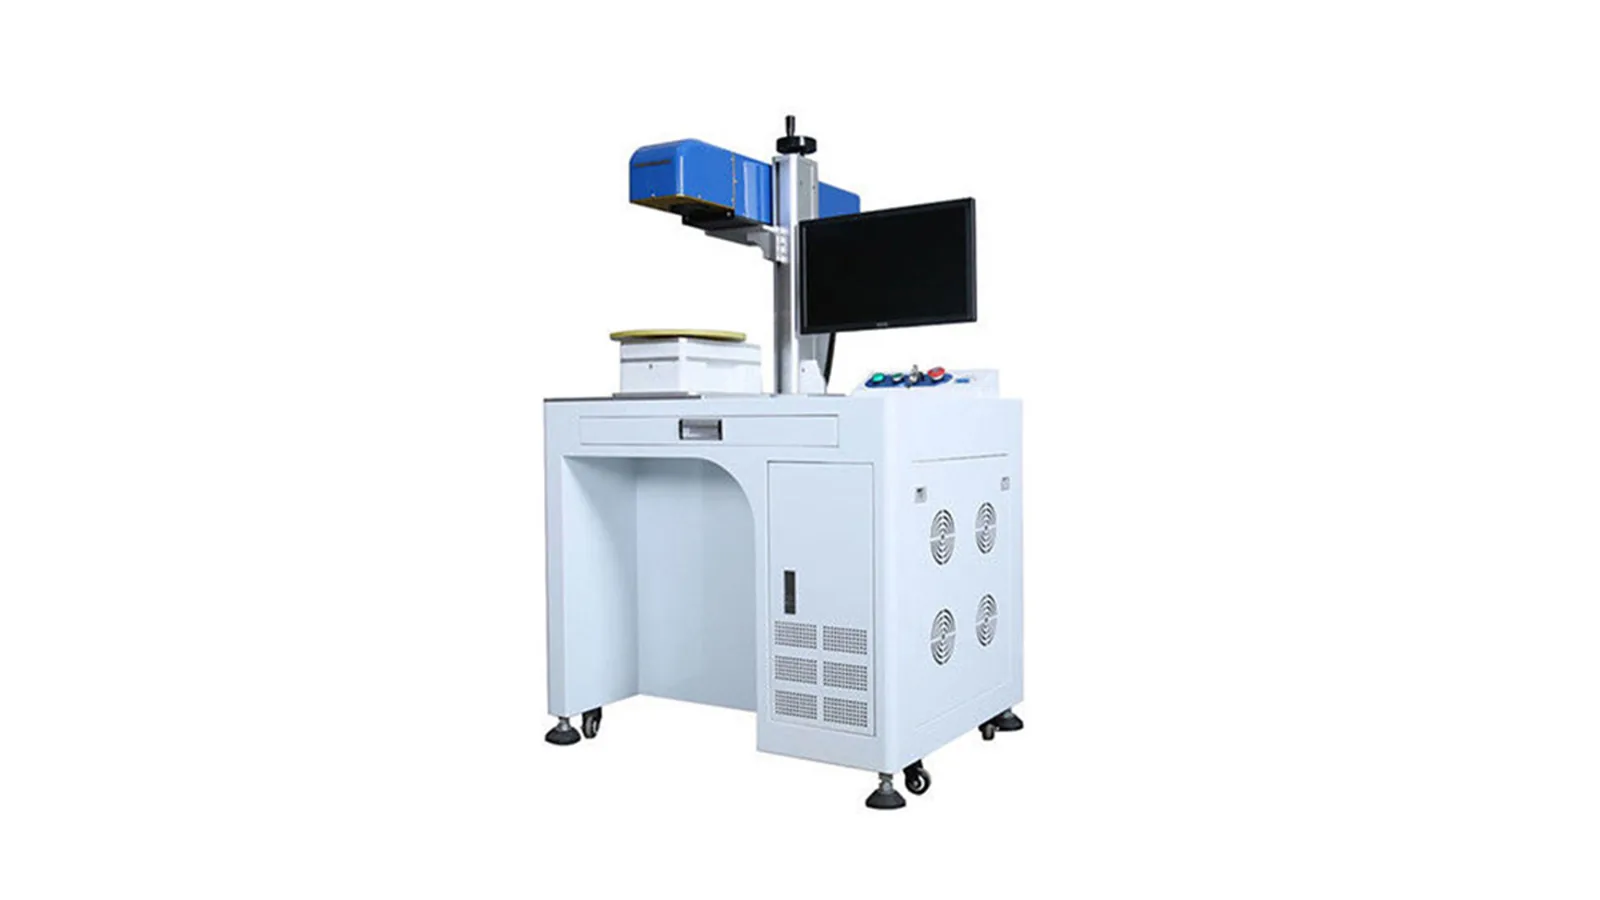
3つの次元を分離すれば、長い機械名はずっと読みやすくなります。たとえば「UV + Split + 3D」は、複数の層で記述された1台の機械です。UVはプロセス経路を示し、Splitは物理的配置を表し、3Dは焦点制御機能を表します。「MOPA Fiber + Enclosed」はファイバー光源アーキテクチャと保護されたワークステーションを組み合わせたもので、「CO₂ + Flying」は光源経路とモーション同期マーキングを組み合わせたものです。.
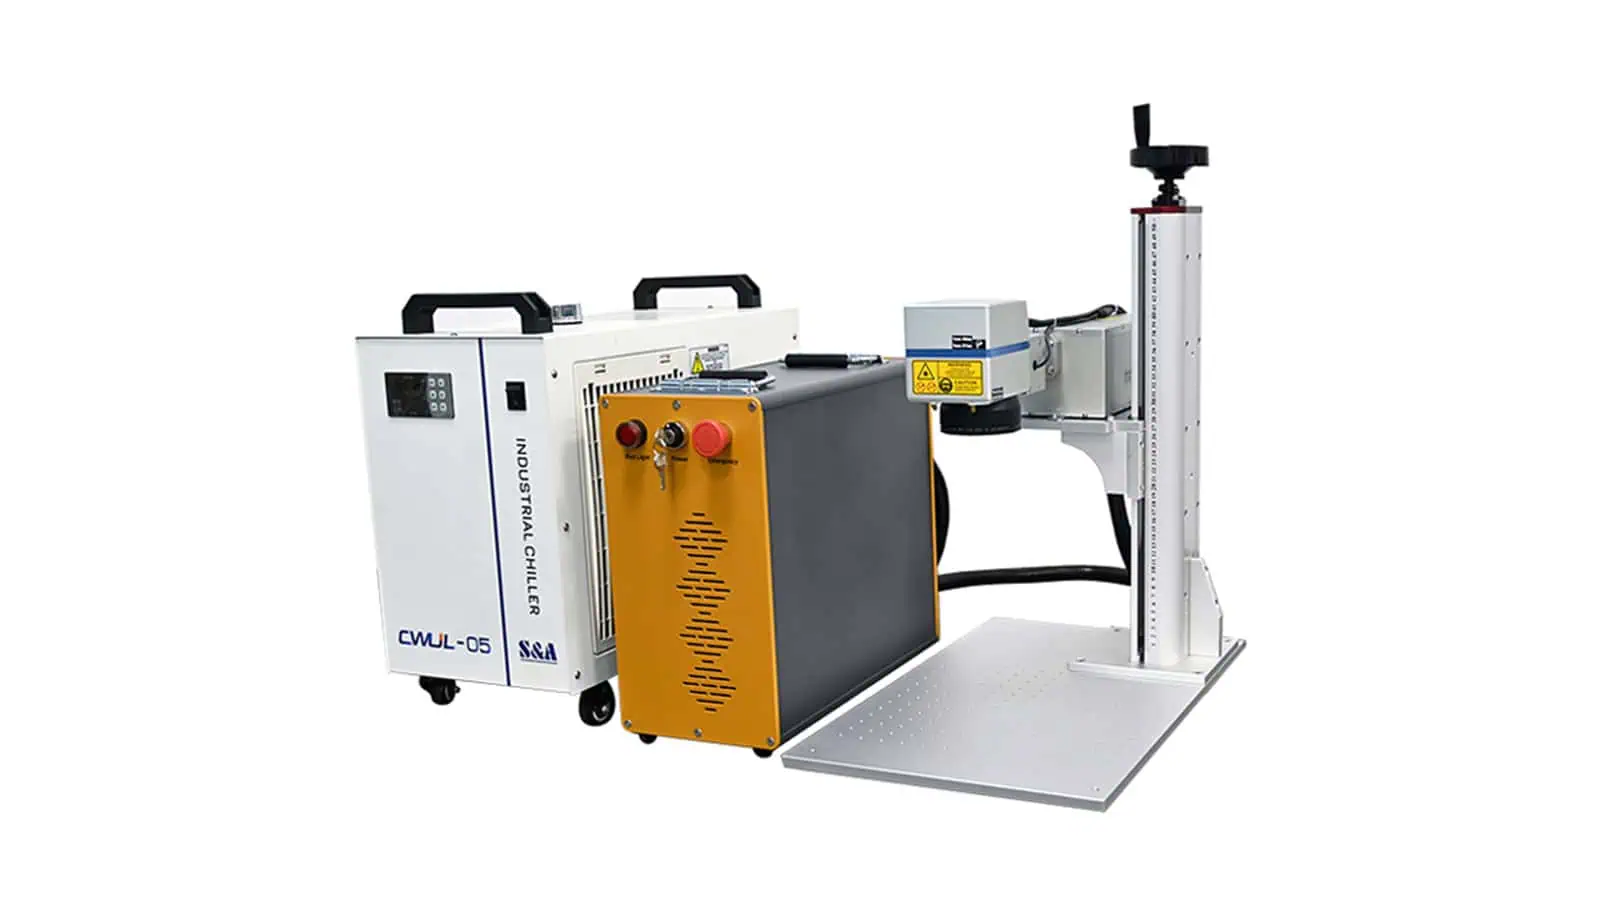
同じ考え方は構造層の内部にも当てはまります。ポータブル+ハンドヘルド、スプリット+ハンドヘルド、トロリー+ハンドヘルドはすべて正当な記述になり得ます。というのも、システム全体の可動性、モジュール配置、マーキングヘッドの操作はそれぞれ異なる属性だからです。アプリケーションに複数の変動要因がある場合、機能層も組み合わせることができます。X/Y位置とZ高さが独立して変動する場合、プロジェクトには視覚的位置決めと別個の焦点制御機能の両方が必要になることがあります。.
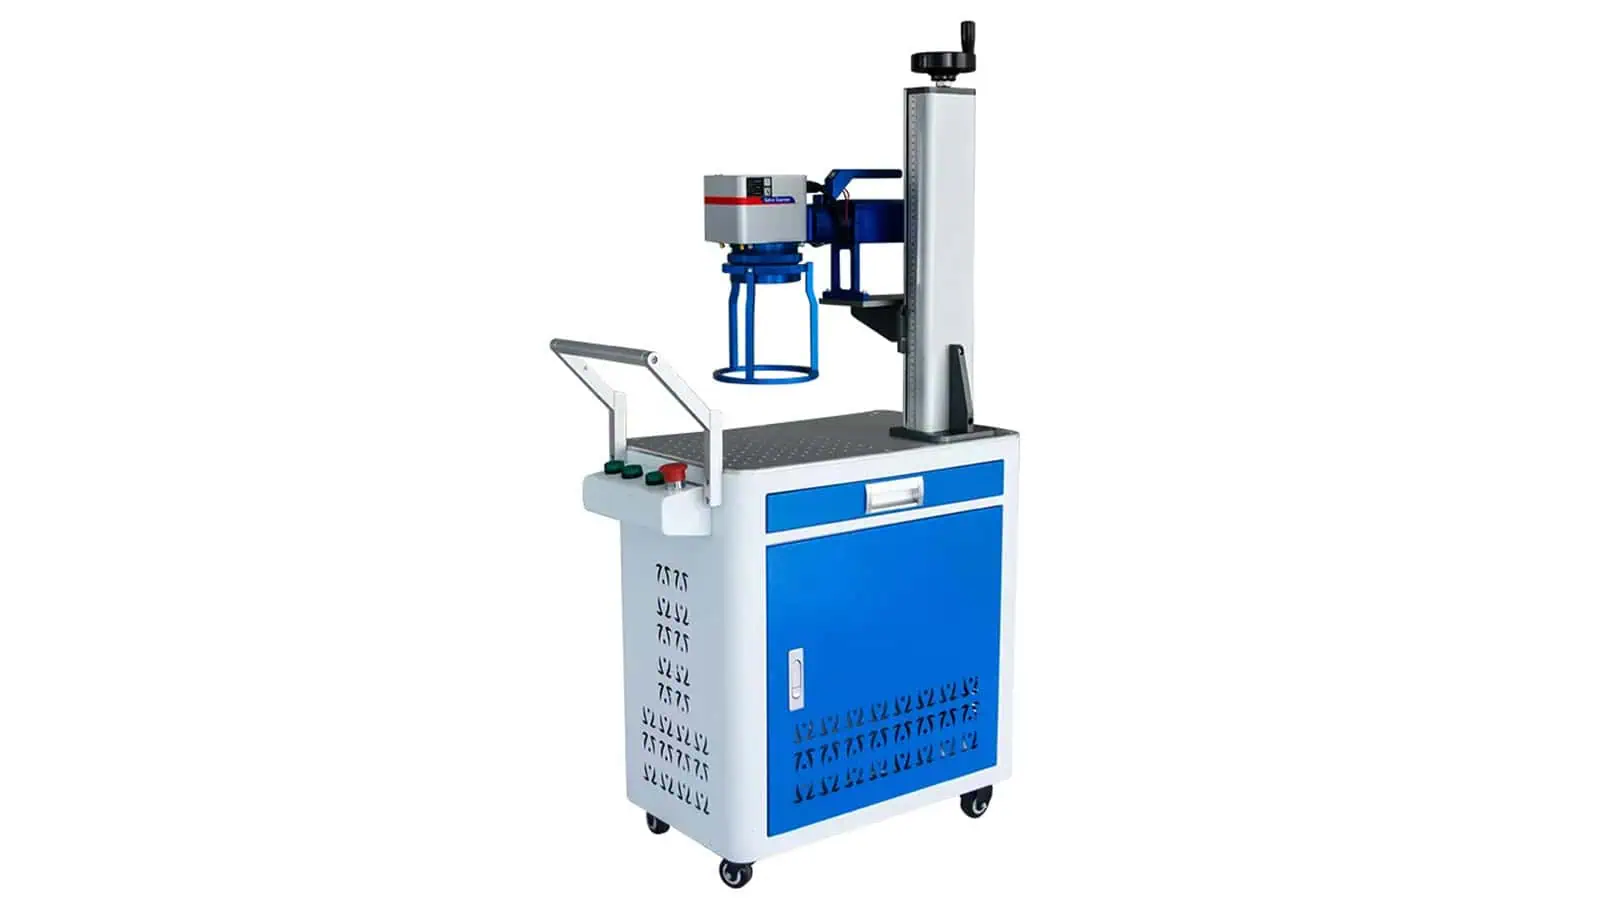
だからといって、理論上妥当なあらゆる組み合わせが自動的に標準ハードウェアとして利用できるわけではありません。互換性は依然として、光源、スキャンヘッド、光学系、作動距離、機械のクリアランス、コントローラー、ソフトウェア、冷却、ケーブル配線、キャリブレーション、ガード、および必要な生産サイクルに依存します。また、2つの技術が原理的に互換であること、サプライヤーがプロジェクト向けにそれらを組み合わせて設計できること、サプライヤーがすでに定義済みまたは検証済みの製品構成を有していることの間には、商業上の違いがあります。.
現在のZhurui Laserの構成には、UV + 分離型 + 3D、MOPAファイバー + 密閉型、ファイバー + トロリー + ハンドヘルド、およびフライングまたはCCDビジョン構成で使用されるファイバー/UV/CO₂方式などの組み合わせが含まれます。より複雑な組み合わせは、正確な構成が確認されない限りプロジェクト依存のままです。たとえば「30 W MOPAファイバー密閉型ビジョンレーザーマーキング機」というサプライヤー名は、次のように層ごとに読み解けます。MOPAファイバーは光源方式、密閉型は構造、ビジョンは位置決め機能であり、30 Wは別の機種ファミリーではなく仕様です。
主要なレーザーマーキング機タイプに含まれないものとは?
出力、マーキング範囲、回転動作、自動化、レーザー安全クラスは、最終的な設備を大幅に変える可能性がありますが、ファイバー、密閉型、フライングと同じ比較レイヤーには属しません。これらを同列の「タイプ」として扱うと、各用語が異なるエンジニアリング特性を表しているため、見積もりが読みにくくなります。
| ラベル | 実際に何を説明しているか | なぜ別の主要なマシンタイプではないのか |
|---|---|---|
| 20 W / 30 W / 50 W / 100 W | レーザー出力 | 光源/プロセス構成内の仕様 |
| 110 × 110 mm / 175 × 175 mm / その他のフィールド | 光学マーキングフィールド | レンズ/スキャン構成と使用可能な作業領域 |
| ロータリー | ワーク保持と制御された回転運動 | 円筒状または円周方向のマーキングのために角度移動を追加します |
| 自動化 | 協調統合レイヤー | モーション、センシング、信号、データ、または反復ステップを連携させます |
| クラス1 / クラス4 | レーザー製品の安全分類 | レーザー製品全体の安全分類 |
出力は仕様であり、機種ファミリーではない
20 Wのファイバーレーザーと50 Wのファイバーレーザーは、異なる光源出力仕様を使用していても、同じ機種ファミリーに属することがあります。より高い出力は利用可能なプロセスウィンドウを変えることがありますが、それだけでマーク品質の向上、精度の向上、あらゆる材料へのより深いマーキング、または総生産サイクルの短縮を自動的に意味するわけではありません。必要な出力は依然として、光源ルート、材料の反応、目標とする結果、生産要件によって決まります。
ワット数も、無関係なレーザー技術を比較するために単独で用いることはできません。20 Wのファイバーと20 WのUVシステムは、数値が一致するだけで同等というわけではありません。両者は波長、パルス挙動、材料との相互作用が異なります。パルス光源の場合、平均ワット数はプロセスウィンドウの一部にすぎません。パルスエネルギー、繰り返し周波数、パルス幅、ピークパワーも、エネルギーが表面にどのように到達するかに影響します。同じ定格平均出力を持つ2つの光源でも挙動が異なることがあるのはそのためです。この区別は、次の点にも反映されています: OMRONによるパルスレーザーパラメータの解説。したがって、出力は適切なプロセスルートの中で選択されるべきであり、そのルートの主要な定義として使われるべきではありません。
マーキングフィールドは光学構成である
110 × 110 mm や 175 × 175 mm などのマーキングフィールド値は、光学/走査作業領域を表すものであり、別個の機種ファミリーを指すものではありません。フィールドサイズは光学系に結び付いており、フィールドの変更は焦点距離、作動距離、スポット特性も変化させ得ます。 Thorlabs は、光学構成によってスキャンフィールド、焦点距離、作動距離、集光スポット径がどのように変化するかを直接示すFθレンズのデータを公開しています。
そのため、「より大きなフィールド」が自動的に「より良い装置」になるわけではありません。有用なフィールドとは、マークに必要な特徴サイズとプロセス品質を維持しながら、必要な部品領域をカバーするものです。広いプレート上の大きなロゴと、小型部品上の小さなデータマトリックスは、レーザー光源自体が同じであっても、まったく異なる光学上の優先事項を示唆することがあります。

ロータリーはワーク保持と制御された運動
A ロータリー装置 は、ワークピースが円筒形部品の周方向マーキングまたは円筒形部品周囲の繰り返し位置のために制御された角度運動を必要とする場合に関連します。 TYKMA Electroxは、たとえば、そのD65を円筒形コンポーネントの周囲に対する360°半径方向マーキング用のロータリー装置/アクセサリとして分類しており、ロータリーが別のレーザー光源ファミリーではなく、モーションとワークホールディングに属する理由を示しています。
丸い部品だからといって、自動的にロータリー運動が必要になるわけではありません。必要なマークが小さく安定した接線領域のみを占める場合、固定セットアップでも十分なことがあります。マークが円周を回り込む必要がある場合、複数の角度位置に到達する必要がある場合、または部品の周囲で規定の間隔を維持する必要がある場合に、ロータリーはより重要になります。

ロータリー運動が自動化の一部となる場合
手動でワークをセットする工程において、標準的なロータリー(回転軸)は、あくまで通常の機械オプションの一つとして利用可能です。つまり、作業者がワークをセットしてクランプし、軸が所定の位置まで回転してレーザーマーキングを行い、最後に作業者がワークを取り出す、という手順になります。単にモーターや軸が搭載されているというだけでは、そのシステムが「自動化プロジェクト」になるわけではありません。
この違いは、回転機能やその他の機械側の機能が定義された繰り返しシーケンスで協調される場合に現れます。たとえば、機械はプログラムされた角度まで回転し、マーキングを行い、別の位置にインデックスし、再度マーキングを行い、完了信号を送信する場合があります。Zhurui Laserはこれをサポートしています。 レーザーマーキング装置周辺の自動化 XYや多軸の順次位置決め、回転動作、ビジョン、センサー、トリガー、機械側I/O、可変データ、オンライン・マーキング・インターフェースなどがその例です。カメラ、電動Z軸、回転装置、あるいは治具単体は、あくまで機械の機能やオプションに過ぎません。「自動化」とは、それらが連携して行われる一連のプロセスを指すものです。より広範なロボットによるワーク投入、複雑なマテリアルハンドリング、あるいは工場全体にわたる自動化といったものは、これらとは別のプロジェクト範囲に属するものであり、「自動化」という言葉から当然含まれるものと見なすべきではありません。
「密閉型(Enclosed)」は「クラス1」とは異なります。
レーザーの安全クラス分けは、また別の次元の話です。「エンクロージャー(密閉構造)」は装置の構造を指すのに対し、クラス1やクラス4はレーザー製品全体としての安全区分を指します。エンクロージャーはビームの封じ込め、アクセス制御、インターロック機能などに寄与し得るため、両者には関連性がありますが、これらは互いに置き換え可能なものではありません。
IEC 60825-1 レーザー製品全体に対して、機器のクラス分けおよび要件を適用します。筐体の外観や内部光源のクラス分けだけでは、最終的な製品のクラスは決定されません。
3次元のフレームワークを活用して、機械の候補リストを作成する
これら3つの側面は、最終的な装置仕様を決定するための計算式としてではなく、予備的な選定基準として活用してください。モデル名を比較検討する前に、対象となる実際の素材や表面の状態、そしてマーキング工程でどのような結果を得たいのかを明確に定義する必要があります。単に「プラスチック」や「ステンレス鋼」といった一般的な名称だけでは不十分な場合があります。配合、コーティング、色、仕上げ、表面処理といった要素によって、最適な加工プロセスが異なる可能性があるからです。また、どのような結果を求めるかも重要です。高コントラスト、コーティングの除去、コードの良好な読み取り性、浅い彫り込み、耐久性のある識別表示など、これらはそれぞれ異なる加工目的を意味します。こうした要素を把握することで、カタログ上の用語に頼るのではなく、技術的な要件に基づいた装置の絞り込みが可能になります。
1. どのレーザー光源のルートを試す価値があるか?
まずは、実際の材料と求められる結果に対して最も有望と思われるプロセスルートから着手してください。その選択肢としては、Qスイッチ・ファイバー、MOPAファイバー、UV、CO₂、あるいは用途に応じて必要とされる特殊な方式などが考えられます。ここでの目的は、実際のワーク(部品)を評価する前に最終的な加工条件を決定することではなく、候補となるプロセスを絞り込むことにあります。
そのため、「金属=ファイバー、プラスチック=UV、非金属=CO₂」といった単純なルールだけでは、最終的な選定を行う上で十分な信頼性があるとは言えません。配合、コーティング、仕上げ、そして求める仕上がりによって、最適な選択肢は変わり得るからです。ファイバーレーザーが有力な候補となる場合、次に検討すべきは、従来のQスイッチ方式で十分か、それともMOPA方式の持つより広いパルス制御範囲が有効なメリットをもたらすか、という点でしょう。
2. 実際のワークにはどの物理構造が適合するか?
次に、部品の形状や製造ワークフローに合わせて、物理的なプラットフォームを選定します。手作業でセットする小型部品であれば、卓上型やテーブル型のワークステーションが適しているでしょう。大型部品や取り扱いにくい形状の部品は、分割配置にすることで扱いやすくなる場合があります。固定が必要な特大部品には、手持ち式や移動式の構造が適している一方、アクセス制御や再現性の高いセット作業が求められる工程では、密閉型ワークステーションが有利となるでしょう。
構造の決定は、部品が実際にどのように提示されるか(サイズと重量、積み込み方向、治具の要件、作業高さ、マーキングヘッドのアクセス性、移動の必要性、安全防護など)に基づいて行うべきです。スタイリングの好みを優先して構造を選んでしまうと、後々、取り扱い上の不要な問題を引き起こすことになりかねません。
3. 実際の生産上の問題を解決する追加機能はあるか?(あるとすれば、それは何か?)
実際の変動要因を取り除ける場合にのみ、生産機能を追加してください。マーキング中に製品が移動し続ける場合は、フライング同期(移動追従)を検討してください。部品がX/Y方向や回転方向にずれる場合は、ビジョンシステムを検討してください。表面がZ方向に大きく動く場合は、3Dダイナミックフォーカスやその他の焦点制御手法を検討してください。円筒形の部品に回り込むようにマーキングする必要がある場合は、回転動作(ロータリーモーション)を検討してください。
「なし(不要)」が正解となる場合もあります。一定の焦点高さで繰り返し固定される静止した平坦な部品であれば、ビジョンシステム、3D機能、フライング(移動中)加工、あるいは追加の動作機構などは一切不要かもしれません。実際の生産上の課題を解決しない機能を付加しても、マーキング品質が向上するわけではなく、コスト、キャリブレーションの手間、ソフトウェアの複雑さ、そして立ち上げ時間が増大するだけになりかねません。
最終候補リストでも依然として決まらないこと
「MOPAファイバー+密閉型」や「UV+スプリット型+3D対応」といった候補の絞り込みは、単に「レーザーマーキング装置」を求める場合と比べて格段に有用ですが、これだけで最終的な技術仕様が確定するわけではありません。光源の具体的なモデル、出力、光学系、マーキング範囲、ワーキングディスタンス、治具、動作仕様、カメラの視野、焦点範囲、I/O、排気・集塵、安全防護、サイクルタイム、検査方法などについては、依然として詳細を定義する必要があります。
配合、コーティング、仕上げ、形状寸法、熱応答特性、あるいは刻印の深さによって結果が左右される場合には、代表的なサンプルを用いた試験が必要となることもあります。適切なサンプルは、試験条件下での実現可能性を示すものですが、量産への対応には、さらに再現性、ワークの装填・位置決め、サイクルタイム、データ処理、検証といった要素が求められます。魅力的なサンプルを一つ作れるプロセスが、直ちに安定した量産体制を整えているとは限らないため、この区別は重要です。

- 実部、表面、および所要のマークを定義してください。
- 検証に値するレーザー光源の経路を絞り込む。
- ワークとワークフローに適した機械構造を選定してください。
- 実際の運用上の問題を解決する機能のみを追加してください。
- 残っている実際のマシン構成を比較・検証してください。
そこから、現在の レーザーマーカー ソースファミリー、構造、および製造構成によって分類されます。光学、形状、製造サイクル、サンプル検証を含む完全なエンジニアリング選択プロセスについては、以下を参照してください。 レーザーマーカーの選び方.





