
プロジェクト固有のレーザーマーキングソリューション
複雑な生産要件に対応するカスタムレーザーマーキングソリューション
一部の生産要件は、標準機や構成済みマシン、単体のカスタムマシン、またはマシン側の自動化だけではすっきりと解決できません。そのような場合、Zhuoruiは、マーキングタスク全体にプロジェクト固有のシステムアーキテクチャ、ワークフロー、インターフェース、受け入れ計画が必要かどうかを検討できます。このページでは、カスタムエンジニアリングの複雑度が異なるレベルで完了した、文書化済みのプロジェクトも紹介します。.
適切なエンジニアリングルートを選択
要件がプロジェクト固有のソリューションとなるのはどのような場合か?
すべての非標準リクエストがソリューションに該当するわけではありません。正しいルートは、確立されたマシン構成で十分か、単体マシン自体を変更する必要があるか、マーキング側の機能を連携させる必要があるか、あるいは生産タスク全体により広範なプロジェクト固有のシステムが必要かによって決まります。.
標準 / 構成済みマシン
既存のマシンプラットフォームと、対応する光源、パワー、フィールド、ロータリー、CCD/ビジョン、電動Z、オートフォーカス、XY、治具、その他の確立されたオプションを組み合わせることでタスクを解決できる場合は、このルートを使用します。.
標準機のRFQを利用するカスタムマシンエンジニアリング
単体のマーキングマシン自体を変更する必要がある場合に、このルートを使用します。たとえば、ワークエンベロープ、テーブル、キャビネット、クリアランス、エンクロージャ、ヘッド配置、その他のマシンレベルの構造などです。.
カスタムマシンエンジニアリングをレビューマシンサイドオートメーション統合
XYまたは多軸の位置決め、ロータリーシーケンス、ビジョン、センサー、トリガー、マシンサイドI/O、可変データ、オンラインマーキング機能を、マーキングステーションを中心に連携させる必要がある場合に、このルートを使用します。.
オートメーション統合をレビュープロジェクト固有のソリューション
単体マシンを1台変更するだけ、またはマーキング側の機能を連携させるだけでは不十分で、生産タスク全体に対してプロジェクト固有のシステムアーキテクチャ、ワークフロー、インターフェース、受け入れ計画が必要な場合に、このルートを使用します。.
関連するカスタムプロジェクト事例を見る重要: より広範な生産ラインのマテリアルハンドリングは、標準のマシンサイド自動化統合の範囲外です。マーキングステーションを超えるご要望には、別途の実現可能性およびスコープのレビューが必要です。.
文書化された完了プロジェクト
完了した2つのプロジェクトと、それぞれが非標準となった理由
これらのプロジェクトは、異なるレベルのエンジニアリング複雑さを示しています。それらはZhuoruiが完了した作業の証拠であり、標準オプションのカタログでも、今後の類似プロジェクトが個別の技術的・商業的レビューなしに受け入れられることを約束するものでもありません。.
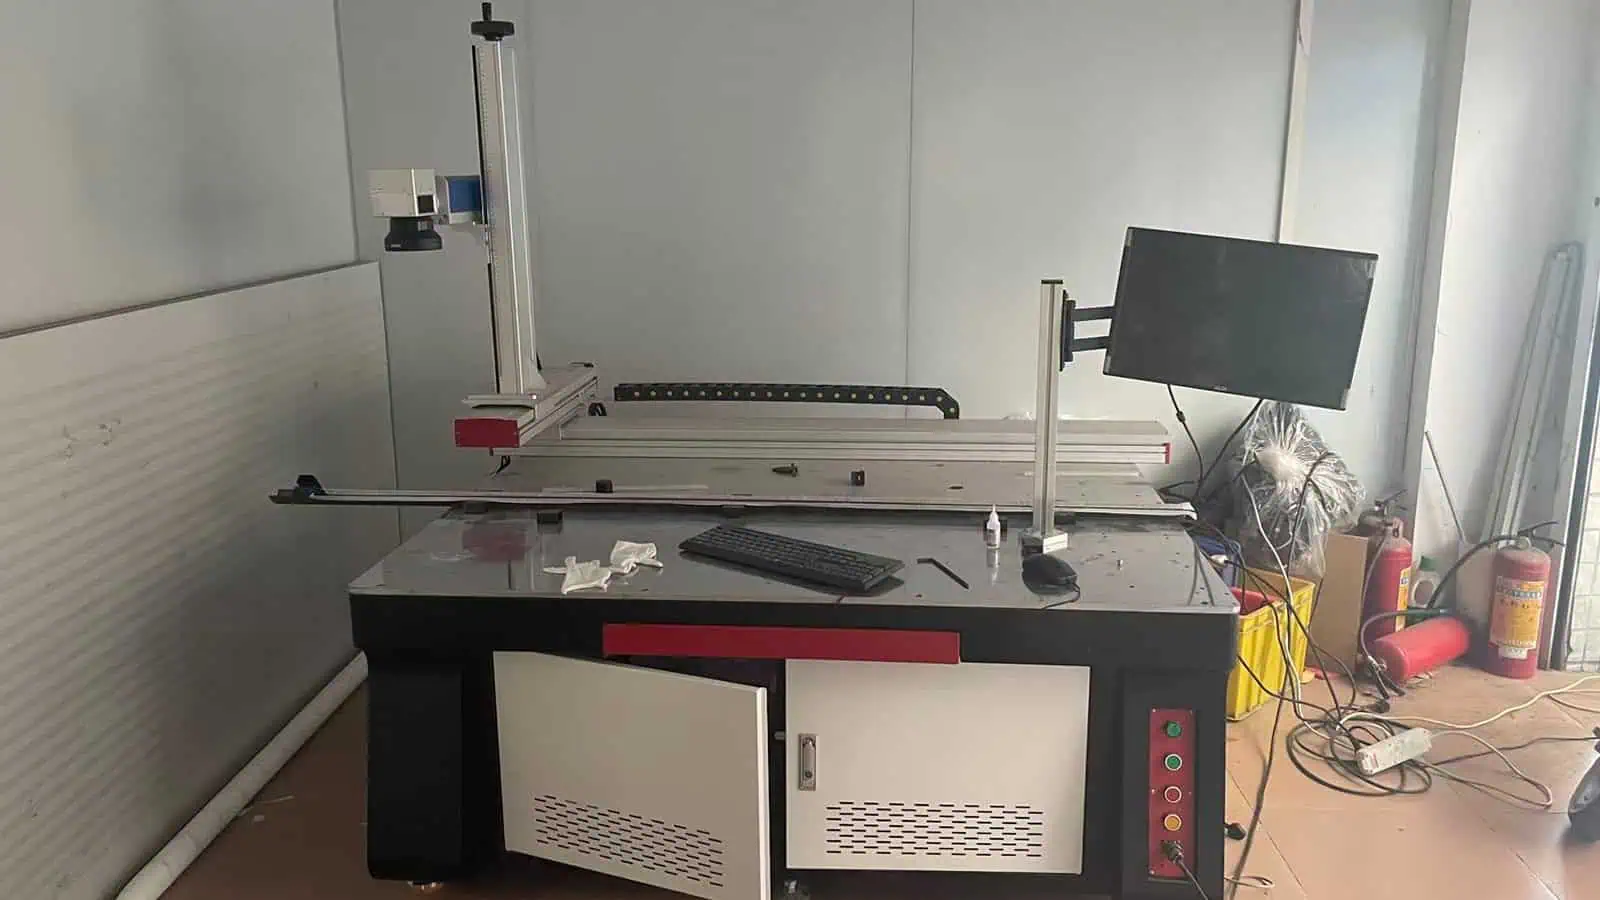
大型ワークピース向けカスタムアーキテクチャ
大型ワークピース向けカスタムレーザーマーキングシステム
主要なエンジニアリングルート: カスタムマシンエンジニアリング
顧客要件
大型ワークピースには、従来のマーキングワークステーションではなく、旋盤型の機械構造に基づくカスタムレーザーマーカーが必要でした。.
標準プラットフォームでは不十分だった理由
非標準の機械アーキテクチャでは、ワークピース支持、マーキングシステム、および使用可能な作業領域の関係を確立する必要がありました。.
Zhuoruiが変更した点
Zhuoruiは、標準プラットフォームに作業を無理に当てはめるのではなく、要求された非標準の旋盤型アーキテクチャを使用して、プロジェクト専用のレーザーマーカーを開発しました。.
このプロジェクトが示すもの
- 非標準の機械構造
- 大型ワークの支持とアクセス
- 機械とマーキングエリアのプロジェクト固有の関係
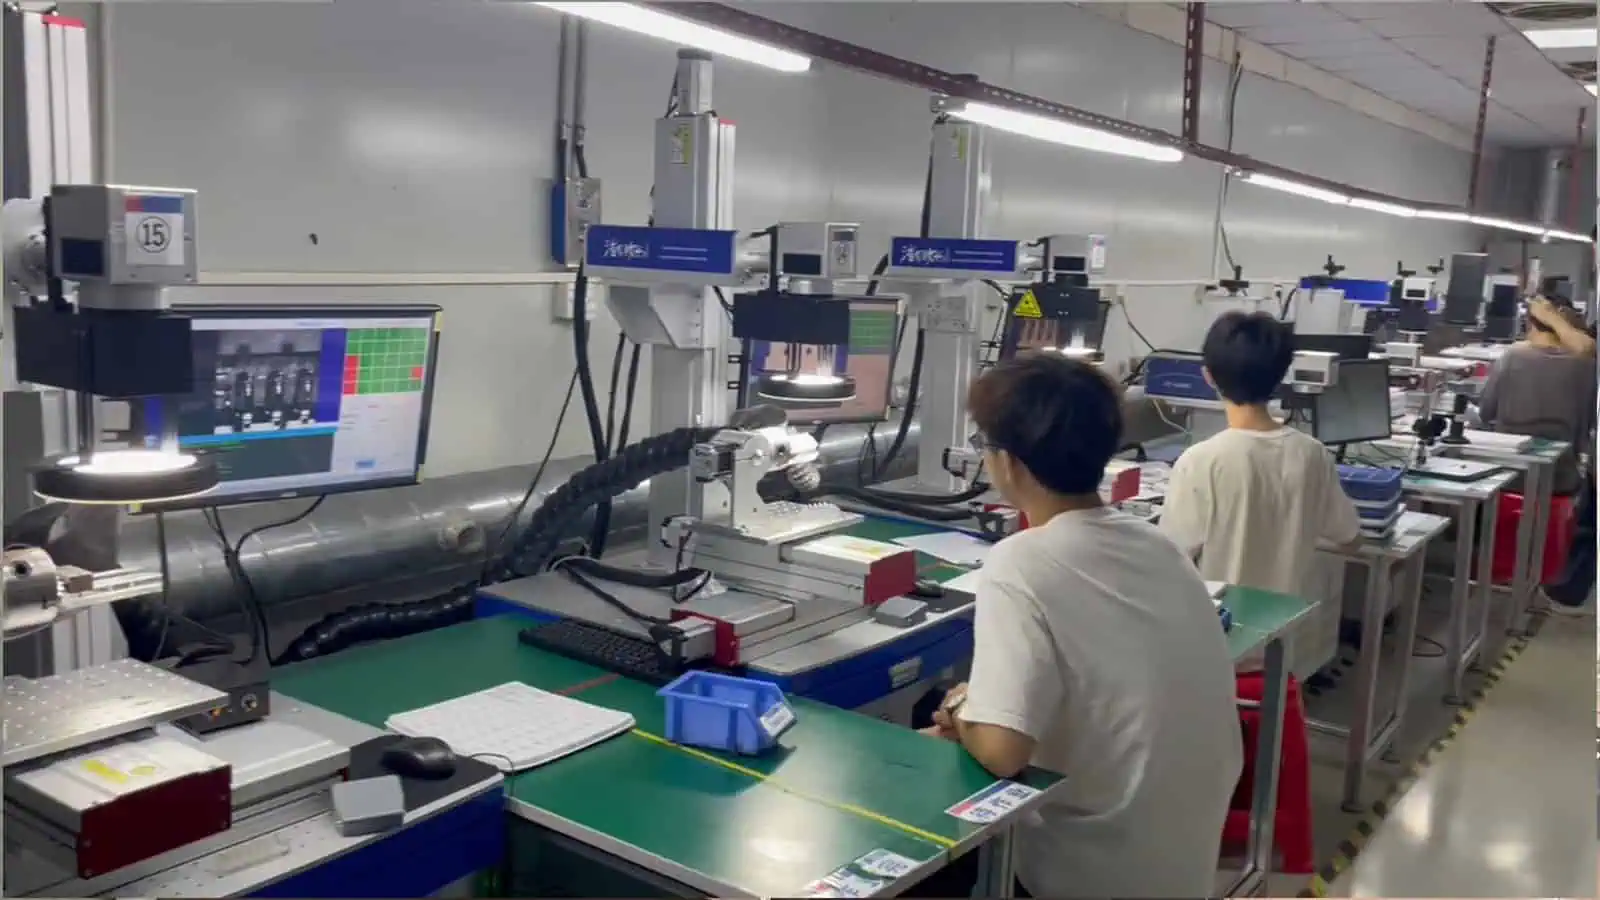
協調多軸モーション
カスタム多軸レーザーマーキングシステム
主要なエンジニアリングルート: カスタム機械エンジニアリング + 機械側自動化
顧客要件
このマーキング作業では、単純なZ軸または回転アタッチメントのみを備えた従来の固定式マーキングステーションではなく、一般的ではない協調多軸構造が必要でした。.
標準プラットフォームでは不十分だった理由
このプロジェクトでは、XY軸テーブル移動、XYプラットフォームに搭載された回転軸、電動Z軸昇降、およびZ軸アセンブリに搭載されたガルバノマーキングヘッド用の追加モーション軸が必要でした。この組み合わせ構造は、実際のマーキング作業とワークのセットアップに合わせて開発する必要がありました。.
Zhuoruiが変更した点
Zhuoruiは、個々の軸を無関係な標準アクセサリーとして扱うのではなく、この協調された機械とモーションのアーキテクチャを中心に、カスタム多軸レーザーマーキングシステムを開発しました。.
このプロジェクトが示すもの
- テーブル上の回転位置決めを伴うXYテーブル移動
- 電動Z軸昇降と、ガルボマーキングヘッド専用の移動軸
- 機械構造、モーションシステム、ワーク間のプロジェクト固有の調整
これらの説明には、現在のプロジェクト記録によって裏付けられたエンジニアリング詳細のみが含まれます。ワークピース寸法、レーザー出力、精度、サイクルタイム、制御ハードウェア、または実測された生産結果は、対応する記録が利用可能な場合にのみ記載されます。.
エンジニアリングスコープ
プロジェクト固有のソリューションがより複雑になる理由は何か?
困難さは、めったに単一のコンポーネントに起因するものではありません。それは、マーキングプロセス、機械アーキテクチャ、協調モーション、ワークピースの提示、ワークフロー、およびプロジェクトインターフェースが、完全な要件を解決するためにどのように連携しなければならないかに由来します。.
システムアーキテクチャ
完全な要件は、既存の機械プラットフォームや単一の独立した構造変更だけでは、きれいに解決できません。.
協調モーション
実際のワークピースとマーキングシーケンスに基づいて、複数の制御された動作またはプロジェクト固有の位置決め関係を定義する必要があります。.
ワークピースの提示
必要なマーキング位置に確実に到達する前に、部品に非標準のサポート、方向付け、アクセス、または提示が必要になる場合があります。.
マーキングワークフロー
位置決め、マーキング、検証、および継続は、定義されたプロジェクト固有の1つのシーケンスとして動作する必要がある場合があります。.
インターフェースと受入
関連する機械、電気、制御、またはデータインターフェースと、最終的な受入方法は、まとめて定義する必要があります。.
プロセスの実現可能性が依然として最優先です
レーザープロセスは依然として実部品で機能しなければならない
複雑な機械システムは、不適切なレーザープロセスを補うことはできません。材料、表面状態、必要なマーキング効果、形状、受入基準は、完全なシステムが承認される前に依然として評価する必要があります。.
必要なマーキング結果が実際の材料または表面ですでに実証されていない場合、プロジェクトアーキテクチャが確定する前に、プロセス検証またはサンプル検証が必要になる場合があります。.
エンジニアリングワークフロー
生産要件から検証済みのプロジェクト固有システムまで
最初のステップは、その要件が本当にソリューションルートに属することを確認することです。そこから、プロジェクトは必要に応じたプロセス検証、システム定義、スコープと受入の確認、構築、最終機能検証へと進みます。.
要件とルートのレビュー
ワークピース、マーキングタスク、現在のプロセス、生産上の制約、および必要な結果を明確にし、その要件が標準/構成済み、カスタムマシン、マシンサイド自動化、またはプロジェクト固有ソリューションのどれに属するかを確認します。.
プロセス / サンプル検証
マーキング結果がまだ実証されていない場合は、実際の材料、表面、形状によって、要求されるコントラスト、深さ、可読性、その他の受入目標を達成できることを確認します。.
システム構想
確定した生産タスクに必要なプロジェクトアーキテクチャ、ワークピースの提示方法、モーション方式、マーキングワークフロー、および関連インターフェースを定義します。.
スコープと受入基準の定義
製造リリース前に、Zhuorui が提供する機能、プロジェクトインターフェース、代表部品、必要な順序、および受入根拠を確認します。.
製作と統合
プロジェクト固有のシステムを組み立て、承認されたプロジェクトに含まれる、確認済みの機械、モーション、レーザー、電気、制御、およびデータ機能を統合します。.
機能検証とリリース
代表的な条件で合意された機能とマーキングワークフローを検証し、その後、該当する機械の試運転および出荷前リリースプロセスを~を通じて完了します 品質管理とテスト.
プロジェクト適合性
カスタムマシンまたは自動化からソリューションレビューに移行すべきなのはいつですか?
ソリューションルートは、あらゆる複雑な要求に対する既定の目的地ではありません。標準/構成済みマシン、単体のカスタムマシン、またはマシン側の自動化だけでは、生産タスク全体を十分に解決できない場合に適しています。.
プロジェクト固有のソリューションが必要になる場合
- 生産要件は、単一のスタンドアロン機の変更ではなく、プロジェクト固有のシステムアーキテクチャに依存します。.
- ワークピースの提示、動作、マーキングワークフロー、および関連インターフェースは、まとめて開発する必要があります。.
- 複数のエンジニアリング領域を、プロジェクト固有の1つの受入計画に照らして確認する必要があります。.
- 完全な生産タスクは、サポートされているオプションやマーキング機側の機能連携だけに還元することはできません。.
要件を別のルートに維持する場合
- 確立されたオプションでタスクを解決できる場合:次を使用します 標準 / 構成済みマシン RFQ.
- スタンドアロン機の構造を変更する必要がある場合:次を使用します カスタムマシンエンジニアリング.
- XY/多軸位置決め、回転、ビジョン、センサー、トリガー、機械側 I/O、可変データ、またはオンラインマーキングが、マーキングステーションを中心に連携する必要があります:次を使用します マシンサイドオートメーション統合.
- プライベートラベルブランディングが主な要件である場合:次を追加します OEM / プライベートブランド 基盤となるマシンルートへの層。.
プロジェクト評価
プロジェクト固有のソリューションを評価するために必要なこと
まずは現行プロセス、実際の生産上の制約、そして達成すべき結果から始めてください。Zhuorui に連絡する前に、自動化アーキテクチャを設計する必要はありません。.
プロジェクト固有ソリューションのレビュー
生産要件から始め、正しいエンジニアリングルートを選択します。
まず、その要件が標準/構成済みマシン、カスタムマシンエンジニアリング、マシンサイドオートメーション統合、またはより広範なプロジェクト固有ソリューションのどれに属するかを判断します。これにより、よりシンプルなルートでタスクを確実に解決できる場合に、エンジニアリングの複雑さを追加することを避けられます。.
単体の構造変更が必要ですか? カスタムマシンエンジニアリングをレビュー. マーキングステーション周辺で協調モーション、ビジョン、I/O、またはデータの連携が必要ですか? マシンサイドオートメーション統合のレビュー.