
ハンドヘルドマーキングシステム
ハンドヘルドレーザーマーカー
マーキングヘッドを大型、固定、設置済み、または位置決めが難しいワークに持ち込みます。 Zhuoruiのハンドヘルドレーザーマーカーは、ファイバーとCO₂という2つの主要なレーザー方式、および4つの実用的なマシン構造を中心に構成されています: デスクトップ型ハンドヘルド、ポータブル型ハンドヘルド、分離型ハンドヘルド、トロリー型ハンドヘルド。.
- ファイバー & CO₂ 方式
- デスクトップ型、ポータブル型、分離型 & トロリー型のハンドヘルド構造
- 実部品とアクセス条件に基づく構成
概要
ハンドヘルドレーザーマーカーとは?
ハンドヘルドレーザーマーカーは、すべてのワークを恒久的に固定されたマーキングヘッドの下に位置決めすることを要求する代わりに、オペレーターが保持するマーキングヘッドを使用します。 この構造を選ぶ主な理由はアクセス性です。部品が大きすぎる、すでに設置されている、または移動が不便な場合は、機械がマーキング位置へ移動します。.
ハンドヘルドが表すのは マーキングヘッドの操作方法. 。必ずしも機械全体が可搬であることを意味するわけではありません。 デスクトップ型ハンドヘルドシステムは1つのワークステーションにとどまることができ、ポータブルハンドヘルドシステムは作業エリア間で移動でき、分離型ハンドヘルドシステムはマーキングヘッドを本体光源および制御ユニットから分離し、トロリーハンドヘルドシステムはファイバーマーキングパッケージを車輪付き移動フレーム上に保持します。.
ハンドヘルド構造は、部品取り扱いの問題を解決します。レーザー光源は依然として、材料と必要なマーキング結果に合わせて選択する必要があります。.
ハンドヘルドを選ぶ理由
ハンドヘルドレーザーマーキングの利点と限界
ハンドヘルドマーキングはアクセス性を高めますが、位置決めと操作に関するより多くの責任を、ヘッド、オペレーター、作業ゾーンの設定に移すことにもなります。 適切な選択は、そのトレードオフが実際の生産タスクに役立つかどうかによって決まります。.
ハンドヘルドが役立つ場面
- 大型または固定されたワークピース: 部品を従来の固定式マーキングステーションの下に収める必要はありません。.
- より大きなアクセスの自由度: クリアランスが許す場合、ヘッドを異なる面や位置に近づけることができます。.
- 部品ハンドリングの削減: コンポーネントの移動が遅い、危険、または非現実的な場合に役立ちます。.
- 柔軟なワークステーション計画: デスクトップ、ポータブル、分割、トロリーのレイアウトを、さまざまな作業環境に合わせることができます。.
ハンドヘルドに限界がある場面
- 位置決めは、作業方法により大きく左右されます: フォーカス、ヘッド角度、基準位置を管理する必要があります。.
- オペレーターの取り扱いが重要です: ヘッド重量、ケーブル配線、作業姿勢は長時間使用に影響します。.
- 高い再現性が求められるバッチ作業では、固定式のほうが適している場合があります: 治具または自動化ステーションを使用すると、より安定した位置決めが可能になります。.
- 開放型ハンドヘルド作業には、明確に定義された安全方法が必要です: 実際の光源と用途を中心に、作業ゾーン全体を確認する必要があります。.
2つのレーザー方式
ファイバーおよびCO₂ハンドヘルドレーザーマーキングマシン
ハンドヘルドは装置構造であり、ファイバーまたはCO₂はレーザー方式です。 まず材料と目的のマークから光源を選択し、次にオペレーターがワークに無理なくアクセスできるハンドヘルドレイアウトを選択します。.
ファイバーハンドヘルドレーザーマーカー
ファイバーは、ステンレス鋼、炭素鋼、アルミニウム、真鍮、および多くのコーティングされた金属部品などの金属にとって主な出発点です。 一部の適合するプラスチックにも対応できますが、ポリマーの反応は配合、添加剤、色に大きく依存します。.
必要なコントラスト、深さ、可読性、または表面外観を確認するには、ワット数だけで判断するのではなく、代表的な部品やサンプルを使用してください。.
ファイバーレーザーマーカーを見る →CO₂ハンドヘルドレーザーマーカー
CO₂は、木材、紙、段ボール、皮革、ゴム、一部のプラスチック、対応するコーティング表面など、適した非金属材料に使用が検討されます。 実際の応答は、材料の組成、仕上げ、および必要なマークによって異なります。.
CO₂は、一般に裸の金属への直接マーキングの第一の手段ではありません。 未知のプラスチック、コーティング、多層材料は、生産で使用する前に、マーキング応答とヒューム発生の両方について評価する必要があります。.
CO₂レーザーマーカーを詳しく見る →4つの装置構造
デスクトップ、ポータブル、スプリット、トロリーのハンドヘルド構成
4つの構造は、それぞれ異なる設置上の課題を解決します。 これらはファイバー / CO₂ の選択を置き換えるものではありません。素材とターゲットマークからレーザー方式を選び、次に、機械全体をどのくらい頻繁に移動するか、マーキングヘッドをどこまで届かせる必要があるか、光源と制御部をどこに配置できるかによって、構造を選びます。.
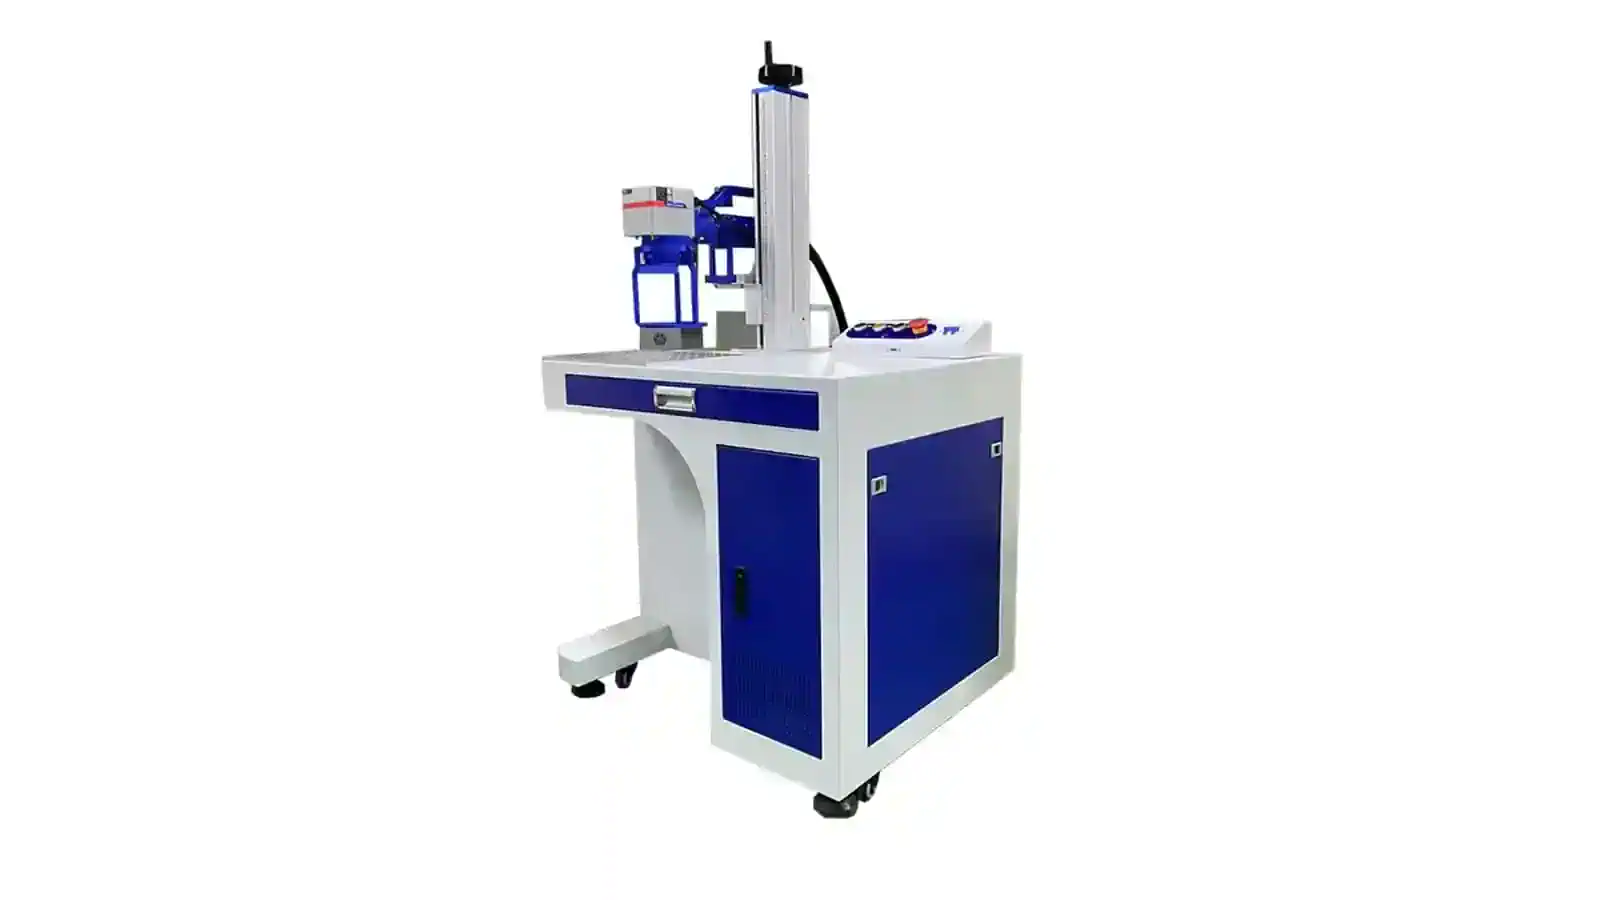
01 / 固定ワークステーション
デスクトップ型ハンドヘルドレーザーマーカー
本体は所定のワークステーションに固定したまま、作業者がハンドヘルドヘッドをマーキング位置まで移動させます。 この構造は、ハンドヘルドでのアクセスが必要でも、システム全体を頻繁に移動する必要がない工場に適しています。.
- 最適な用途: 固定された作業エリアで、ときどき大きな部品や扱いにくい部品を扱う場合
- 確認: テーブル位置、ヘッド到達範囲、ケーブル配線、作業姿勢
- トレードオフ: ポータブル構成より移動性が低い
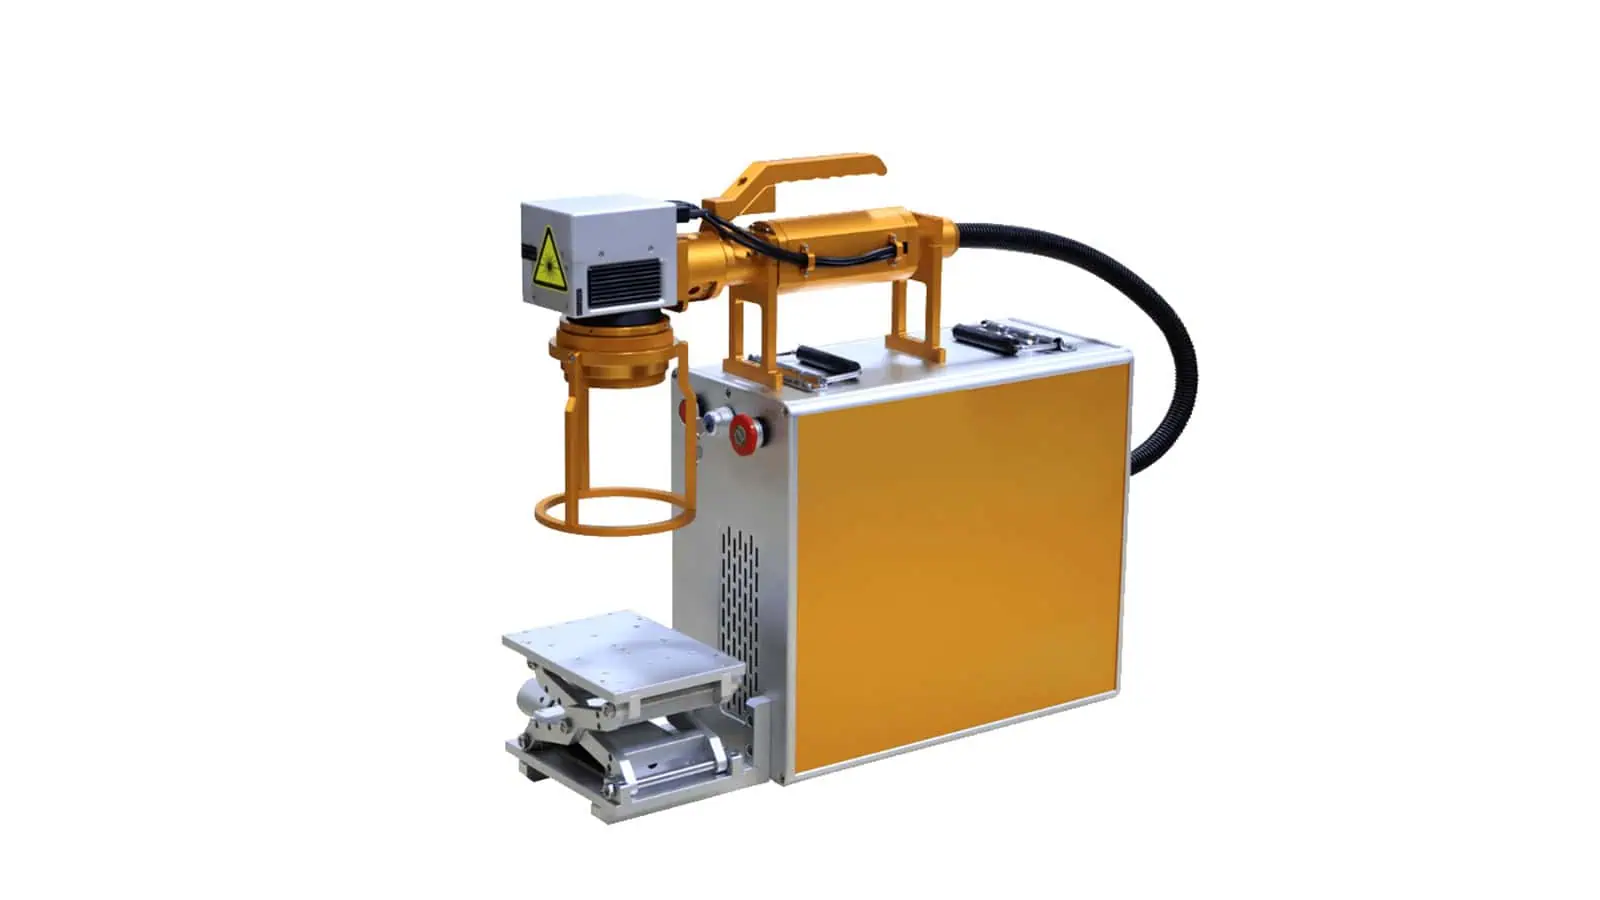
02 / 可搬型システム全体
ポータブル型ハンドヘルドレーザーマーカー
装置全体は、オペレーターが手に持つマーキングヘッドを維持したまま、管理された作業エリア間で位置を変更できるように設計されています。 ヘッドへのアクセスとシステム全体の機動性の両方が重要な場合は、この方式を検討してください。.
- 最適な用途: 複数の場所に分散した作業
- 確認: 機械の重量、運搬方法、安定した支持、セットアップ時間
- トレードオフ: ポータブルだからといって、焦点や安全制御の要件がなくなるわけではありません
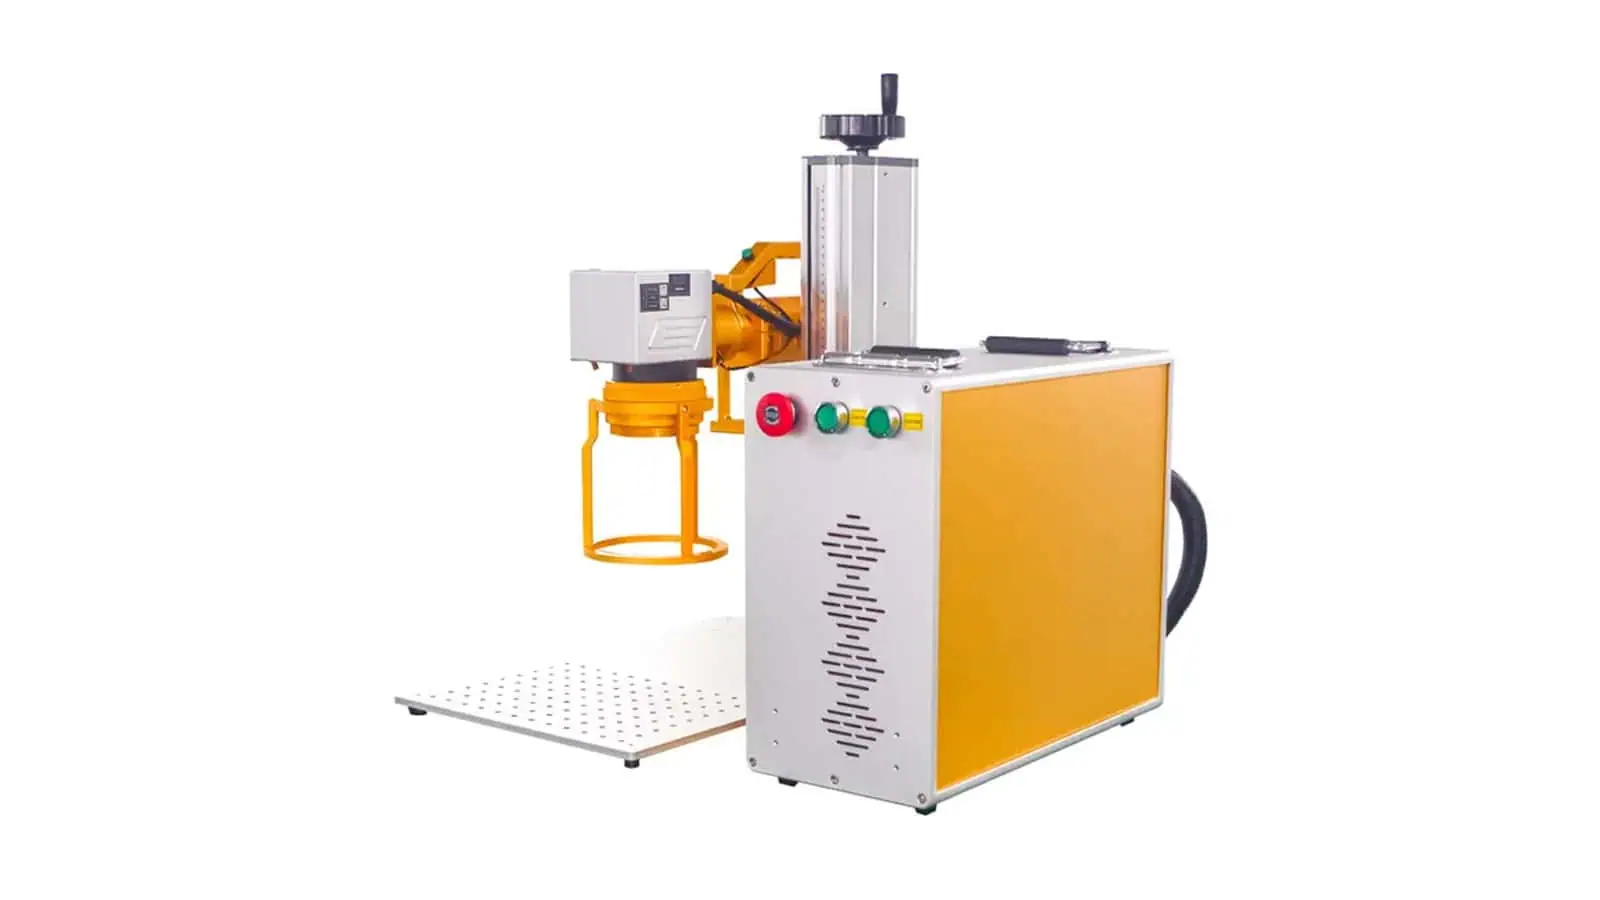
03 / 分離された光源とヘッド
分離型ハンドヘルドレーザーマーカー
メイン光源と制御ユニットは近くの位置に留まり、マーキングヘッドは別々に操作されます。 分離レイアウトは、ヘッドがアセンブリ、フレーム、または設置済み設備の周囲に届く必要がある場合に役立ちます。.
- 最適な用途: 大型固定部品上のアクセスが制約されたマーキング
- 確認: ケーブルの到達距離、ヘッドのバランス、クリアランス、焦点基準
- トレードオフ: コントローラー/光源には、依然として近くの安定した場所が必要です
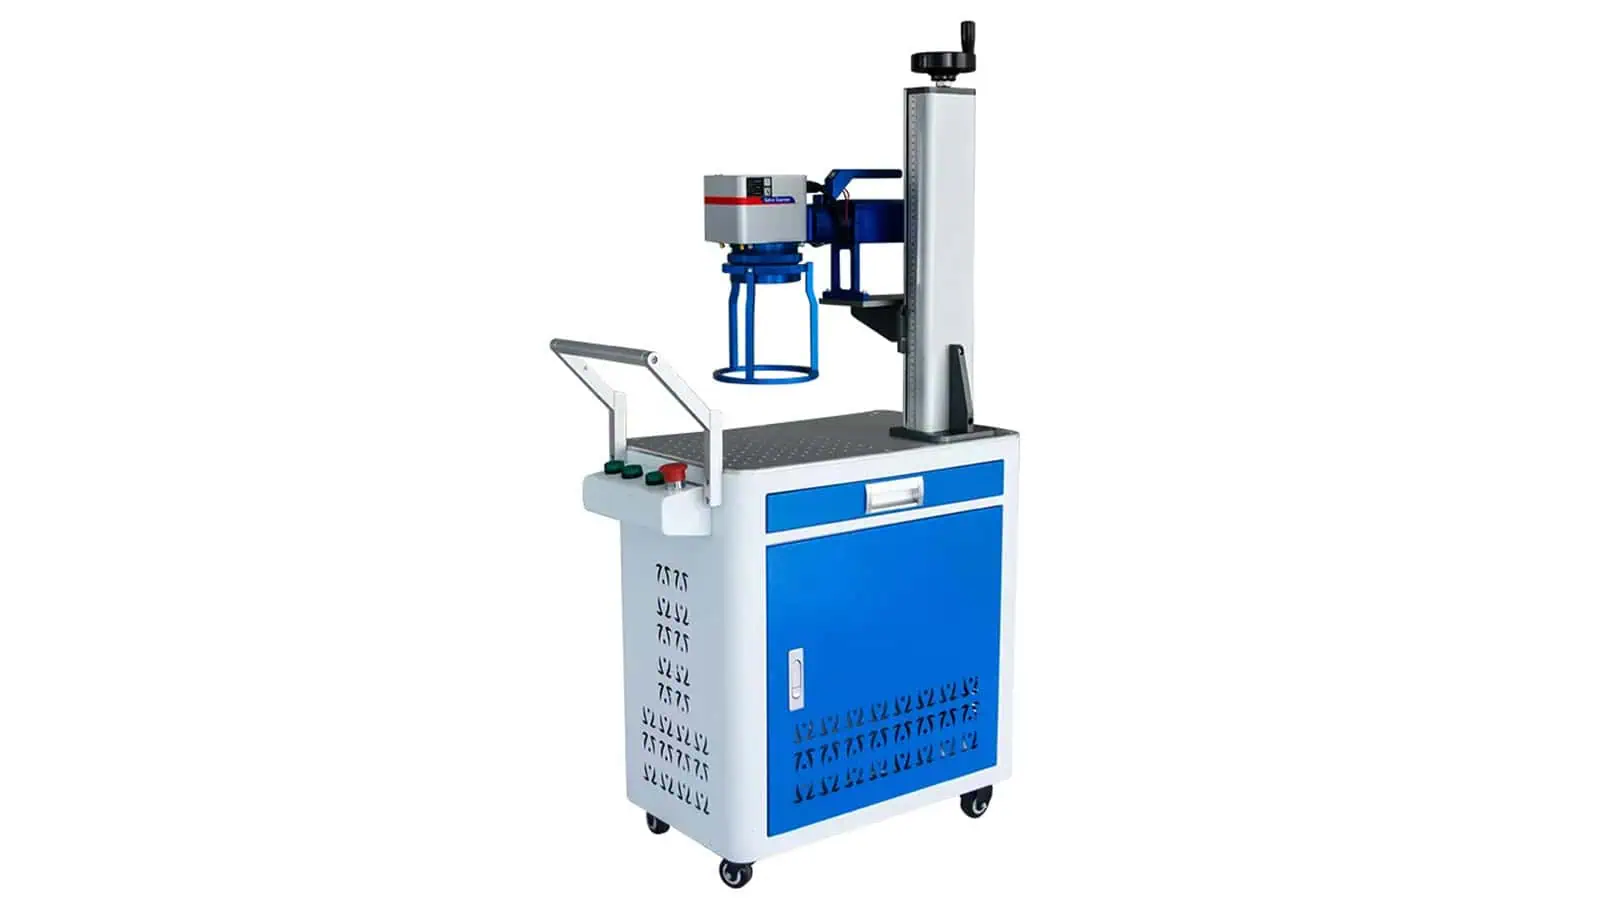
04 / 車輪付きモバイルワークステーション
トロリー式ハンドヘルドファイバーレーザーマーカー
ファイバーレーザー光源、制御コンポーネント、ハンドヘルドマーキングヘッドは車輪付きトロリーに統合されています。 これにより、マーキングヘッドを大型または固定された金属部品に届くように自由に保ちながら、システム全体を作業場内でより簡単に移動できます。.
- 最適な用途: 1つの作業場または生産エリアに分散した大型金属部品
- 確認: トロリーのサイズ、車輪の安定性、ケーブル管理、床の状態、および作業到達範囲
- トレードオフ: 固定式デスクトップユニットより移動が簡単ですが、コンパクトなポータブルハンドヘルドパッケージより大型です
光源 + 構造の関係
レーザー光源とハンドヘルド構造がどのように連携するか
ファイバーまたはCO₂がレーザーの方式を決め、デスクトップ、ポータブル、分離型、トロリーが機械の配置と移動方法を決めます。 これらは2つの別個の選択判断であり、1つの製品カテゴリとして扱うべきではありません。.
| ハンドヘルド構造 | レーザー光源の関係 | メイン選択の質問 |
|---|---|---|
| デスクトップ ハンドヘルド | 材料と必要なマークに基づいてファイバーまたはCO₂を選択し、見積もり前に実際に構成された製品を確認してください。. | 本体は1つのワークステーションに留まり、マーキングヘッドだけが動きますか? |
| ポータブルハンドヘルド | 材料と必要なマークに基づいてファイバーまたはCO₂を選択し、見積もり前に実際に構成された製品を確認してください。. | マーキングヘッドだけでなく、機械全体もワークエリア間を移動する必要がありますか? |
| スプリットハンドヘルド | 材料と必要なマークに基づいてファイバーまたはCO₂を選択し、見積もり前に実際に構成された製品を確認してください。. | 光源とコントロールは近くに置いたまま、マーキングヘッドにはより長いリーチが必要ですか? |
| トロリーハンドヘルド | このページのファイバーハンドヘルドルート。. 光源、コントロール、ハンドヘルドヘッドは車輪付きトロリーに搭載されています。. | ファイバーシステム全体を、手で運ぶことなく作業場内で移動させる必要がありますか? |
光源のルートを決める前に構造を選択しないでください。
まず、材料と目標とする結果に対してファイバーまたはCO₂が適切かどうかを確認してください。 次に、ワークピースのサイズ、アクセス方向、必要なリーチ、および機械全体をどのように移動させる必要があるかに応じて、デスクトップ、ポータブル、スプリット、またはトロリーを選択してください。.
構成の選択
適切なハンドヘルド構成を確認する方法
ハンドヘルド機は、レーザー出力や公称マーキング範囲だけでなく、運用時の全体的なジオメトリから選定する必要があります。 次の4つの確認項目が、提案された構成が実用的かどうかを通常判断します。.
ワークを定義してください
材質、表面状態、全体寸法、重量、およびワークを移動または回転できるかどうかを送信してください。.
マークが入る位置を示してください
マーキング面、マークサイズ、向き、近接する壁やリブ、および作業者がそこに接近できる方向を特定してください。.
焦点、クリアランス、到達距離を確認してください
使用可能なマーキング範囲を、焦点距離、ヘッドサイズ、ケーブル到達距離、マーク位置周辺のクリアランスとともに確認してください。.
作業サイクルを確認する
数量、マーキング頻度、オペレーターの姿勢、位置替え時間、検査方法、および固定治具が再現性を向上させるかどうかを含めてください。.
マーキング範囲はワークサイズと同じではありません
大きなワークでも、必要な各マークがその範囲内に収まり、ハンドヘルドヘッドがマーク位置に届くなら、より小さなマーキング範囲を使用できます。 逆に、公称範囲が大きければ自動的に優れているわけではありません。光学系、ディテールサイズ、作動距離、位置決めをすべて一緒に考慮する必要があるからです。.
ファイバーまたはCO₂
どのハンドヘルドレーザー方式がお使いの素材に合いますか?
最初のフィルターとして素材を使用し、実際の表面で結果を確認してください。 同じハンドヘルド構造が役立つのは、選択した波長が必要なマークを生成できる場合だけです。.
| 判断要因 | ファイバーハンドヘルド | CO₂ハンドヘルド |
|---|---|---|
| 代表的な初期材料グループ | 金属および選択された適合プラスチック | 木材、紙、段ボール、適した皮革、ゴム、選択されたプラスチック、コーティングされた非金属 |
| 選択する典型的な理由 | 材料が適切に反応する場合の金属の識別、シリアル刻印、ロゴ、コード、表面コントラスト、または彫刻 | 適した有機材料および非金属材料へのマーキング、コーディング、または表面処理 |
| 仮定しないこと | より高いワット数なら自動的に最良のマークが得られる、またはすべてのプラスチックが同じように反応する | すべてのプラスチックまたはコーティングがCO₂対応である、またはCO₂が裸金属への直接マーキングに適した方法である |
| 最終承認前 | 合金/表面、目標効果、フィールド、焦点、および代表的なサンプル結果を確認する | 材料組成/仕上げ、目標効果、ヒューム挙動、および代表的なサンプル結果を確認する |
構造比較
ハンドヘルド対デスクトップ、ポータブル、およびフライングレーザーマーキングマシン
これらの用語は異なる決定を表します。 ハンドヘルドはマーキングヘッドが部品にどのように到達するかに焦点を当て、デスクトップはワークステーション形式を表し、ポータブルはマシン全体の可搬性を表し、フライングは移動する製品へのマーキングを表します。.
| 構造 | 最良の開始状況 | 主な強み | 別のルートを選ぶべき場合 |
|---|---|---|---|
| ハンドヘルド | 大型、固定、設置済み、または位置決めが難しいワークピース | ヘッドをワークに移動させる | アクセスの自由度よりも再現性のある治具位置決めが重要な場合は、固定ワークステーションを選択します |
| デスクトップ | 1つのワークステーションで装着できる部品 | 安定した固定ヘッド操作と簡単な治具固定 | 部品を実質的に固定ヘッドの下に持ってこられない場合は、ハンドヘルドを選択します |
| ポータブル | 設備を作業エリア間で移動させる必要がある | 機械全体の可搬性 | ポータブルでも固定ヘッドを使用する場合があります。可搬性とヘッドへのアクセスの両方が必要な場合にのみ、ポータブルハンドヘルドを選択してください |
| トロリー式ハンドヘルド | 大型の金属ワークピースが、同じ工場内または生産エリア内に分散している | 車輪付きファイバーシステムは、ハンドヘルドでのアクセス性と、工場内でのより簡単な再配置を両立します | 持ち運びサイズがトロリーによる移動性よりも重要なら、コンパクトなポータブルハンドヘルドシステムを選びます |
| フライング | 製品が生産ライン上を連続的に移動する | 移動する製品に同期してトリガーとマーキングを行う | ハンドヘルドは、無人で連続的なインラインコーディングを行うための一般的な選択肢ではありません |
ハンドヘルドを選ぶべきでない場合
ハンドヘルドレーザーマーカーが最適な選択ではない場合
アクセス性が本当の問題である場合、ハンドヘルドは役立ちます。生産の優先事項が再現性、自動化、または完全に定義されたワークステーションであるなら、別のマシン構造の方がより良い出発点になるかもしれません。.
高い再現性が求められる治具作業
すべての部品が小さく、1つの治具に容易に位置決めできるなら、固定ヘッドワークステーションの方が通常、よりシンプルで再現可能なプロセスを提供します。.
高スループットライン刻印
製品がすでにコンベアで移動している場合は、手動ハンドヘルド工程を追加するのではなく、フライング式または統合型マーキングソリューションを検討してください。.
無人自動化
ロボットまたは自動ハンドリングでは、オペレーター保持ヘッドを自動ソリューションとして扱うのではなく、プロジェクト固有の統合検討が必要です。.
専用密閉型ワークステーション
ワークが専用のガード付きステーション内に容易に収まる場合は、ハンドヘルド操作を選択する前に、密閉型または固定ヘッドシステムを比較検討してください。.
供給範囲
標準構成および確認すべきオプション項目
正確なBOMは、選択したファイバーまたはCO₂方式と機械構造によって異なります。このページに示されているトロリー構成はファイバーハンドヘルド方式です。 見積書では、一般的な製品写真に頼るのではなく、納入される光源パッケージ、ハンドヘルドヘッド、光学系、制御、冷却、ケーブル、およびプロジェクト固有のオプションを定義する必要があります。.
見積書で定義すべき主要項目
- レーザー光源タイプおよび承認済みの出力/構成
- ハンドヘルドマーキングヘッドおよびフォーカス/基準合わせ方法
- ガルバノ、レンズ、および使用可能なマーキング範囲
- 制御システムとマーキングソフトウェア
- 電源、冷却方式、接続要件
- 選択した構造に応じたヘッドケーブルまたはビーム伝送配置
作業で必要な場合にのみ検討されるオプション
- ヘッドサポート、スタンド、または位置決め補助具
- 治具またはカスタム位置決め基準
- 適した円筒部品用の回転装置
- 排気または局所ヒューム捕集装置
- 可搬型の持ち運びまたはトロリー配置
- プロジェクト固有のガード、インターロック、または統合要件
代表的な用途
一般的なハンドヘルドレーザーマーキング用途
用途はまずレーザー方式に従う必要があります。 ファイバーハンドヘルドシステムは主に金属向けのマーキング作業に検討され、一方、CO₂ハンドヘルドシステムは適した非金属材料に検討されます。 どちらの場合も、ハンドヘルド構造は、部品が大きい、固定されている、設置されている、または従来の固定式マーキングヘッドの下に置くのが困難な場合に最も役立ちます。.
ファイバー向けアプリケーション
大型金属部品および設置済み設備
- 製作されたフレームおよび鋼構造物: 大型組立品のシリアル番号、ID、ロゴ、またはトレーサビリティマーク。.
- 機械および設置済み設備: コンポーネントの取り外しや移設が非現実的な箇所へのマーキング。.
- 金型、ツーリング、および重量部品: 従来のマーキングテーブルに載せるのが難しい部品への識別表示。.
- 大型パネルおよび金属ハウジング: 部品を移動させるよりもハンドヘルドでアクセスする方が容易な、異なる面や場所へのマーク。.
最終的なマーキング品質は、合金、コーティング、表面状態、マーク対象、および選択したファイバー光源構成によって依然として左右されます。.
CO₂向けアプリケーション
大型の非金属ワークピースに適した用途
- 木製品およびパネル: 標準的な固定ワークステーションには大きすぎる部品へのマーキングまたは識別に適しています。.
- 革およびゴム製品: 実際の材料が選択したCO₂方式に適切に反応する場合。.
- カートン、板紙、包装表面: 大型または扱いにくい物品で、ハンドヘルドでのアクセスの方が実用的な場合。.
- 選択されたプラスチックおよびコーティングされた非金属: 材料の反応とヒュームの挙動を確認した後に限ります。.
CO₂の適合性は、実際の基材、仕上げ、必要な効果から確認する必要があります。このページは、すべてのプラスチックまたはコーティングが適合すると想定しているわけではありません。.
用途だけでは機械構造は決まりません
2人のユーザーが同様の材料をマーキングしても、必要なハンドヘルドレイアウトは異なる場合があります。 固定ワークステーションが適する工場もあれば、ワークピースのサイズ、アクセス方向、機械の可動性のために、ポータブル、分割、またはトロリー式の配置が必要な工場もあります。.
安全と操作の境界
ハンドヘルド操作には管理された作業ゾーンが必要です
ハンドヘルドヘッドは、ワークピースごとに向きと反射条件を変える可能性があります。 したがって、安全制御は、実際に納入されたシステム全体、実際の波長と光源、ワークピース表面、およびオペレーターの作業フローについて見直す必要があります。.
- アクセスを管理する: 実際の構成に必要となる作業領域、責任者、およびガードまたはインターロック戦略を定義します。.
- ビーム経路を管理する: 実際のヘッド位置とワークピース表面からの直接および反射レーザー放射を考慮する必要があります。.
- 操作を管理する: 焦点、ヘッドの向き、トリガー動作、緊急停止、および安全な再起動には、定義された手順が必要です。.
- ヒュームを管理する: コーティング、油、プラスチック、皮革、木材、その他の材料は、局所的な捕集とろ過が必要になる場合があります。.
FAQ
ハンドヘルドレーザーマーカー FAQ
ハンドヘルドレーザーマーカーと通常のレーザーマーカーの主な違いは何ですか?
ハンドヘルド機では、作業者がマーキングヘッドをワークピースまで移動できます。 従来の固定ヘッドシステムでは、通常、部品をマーキングヘッドの下に位置決めする必要があります。.
ハンドヘルドレーザーマーカーはポータブルレーザーマーカーと同じですか?
いいえ。ハンドヘルドは、作業者が保持するマーキングヘッドを表します。ポータブルは、機械全体の移動性を表します。 システムはハンドヘルドかつポータブルの両方になり得ますが、トロリーハンドヘルドシステムは、コンパクトで持ち運び可能なパッケージではなく、車輪付きの移動ベースを使用します。これらの用語は、異なる機器構造を表しています。.
ハンドヘルドレーザーマーカーはファイバーレーザーだけを使用しますか?
いいえ。Zhuoruiは、ファイバーとCO₂の両方の方式を中心にハンドヘルド構成を検討します。 ファイバーは多くの金属マーキング作業における主な出発点であり、CO₂は適した非金属材料に対して検討されます。.
ハンドヘルドレーザーマーカーでは、どのくらい大きなワークピースを扱えますか?
ワークピースのサイズとマーキングフィールドは別の課題です。 非常に大きなワークピースであっても、必要なマークが選択したフィールドに収まり、ハンドヘルドヘッドが正しい焦点とクリアランスでその位置に物理的に到達できる場合は、適している可能性があります。.
レーザー出力だけで機械を選ぶことはできますか?
いいえ。光源タイプ、材料応答、パルス挙動、マーキングフィールド、光学系、目標結果、ヘッドアクセス、焦点、動作サイクルおよび安全境界はすべて、正しい構成に影響します。.
ハンドヘルドマーキングは大量生産に適していますか?
アクセス性が重視される手作業には役立ちますが、高い再現性、短いサイクルタイム、無人生産を優先する場合は、固定治具、フライングシステム、自動化ステーションの方が適している場合があります。.
ハンドヘルド機の推奨を受けるには、何を送ればよいですか?
材質と表面状態、部品寸法、マーク内容とサイズ、マーク位置とアクセス方向を示す写真、予想数量またはサイクル、希望する結果、排気や安全に関する要件があれば送ってください。.
構成レビュー
部品、マーク位置、作業条件を送ってください
有用な推奨を得るには、材質、ワーク寸法、マークのアートワーク、必要なマーキング範囲、マーク位置の写真、オペレーターのアクセス方向、予想生産数量、目標結果を含めてください。 Zhuoruiはその後、ファイバーかCO₂か、またデスクトップ型、ポータブル型、分離型、トロリー式のハンドヘルド構造のどれが出発構成としてより適しているかを検討できます。.