
Поищите “типы лазерных маркираторов”, и вы быстро столкнётесь со смешанным списком названий. Если “тип” означает тип лазерного источника, основные промышленные пути, с которыми обычно сталкиваются покупатели, — это Волоконные лазеры с модуляцией добротности, волоконные лазеры MOPA, УФ и CO₂. Путаница начинается потому, что в списках поставщиков эти обозначения источников часто смешиваются с конструкциями машин и производственными конфигурациями, такими как настольные, закрытые, ручные, летающие, машинное зрение на основе камер (часто продвигаемое как CCD-зрение) и 3D-динамическая фокусировка. Эти термины описывают разные части машины, поэтому их не следует все сравнивать как прямые альтернативы.
Рыночная терминология становится яснее, если разделить её на три вопроса. Первый касается лазерного источника и технологического маршрута: как лазер должен взаимодействовать с материалом и создавать требуемую маркировку? Второй касается конструкция станка: как реальная заготовка, оператор и маркирующая головка должны физически взаимодействовать? Третий вопрос — о производственная конфигурация: должен ли процесс компенсировать перемещение, изменение положения детали или изменение высоты фокуса?
Эти аспекты могут сочетаться в одной машине. Например, УФ-сплит-3D-система — это не три конкурирующих типа машин. «УФ» обозначает лазерный маршрут, «сплит» описывает физическую компоновку, а «3D» описывает возможность управления фокусом. Как только это различие становится ясным, каталоги поставщиков гораздо легче интерпретировать, и можно составить шорт-лист, не рассматривая каждое торговое название как отдельное семейство машин.

Три практических способа классификации лазерных маркировочных станков
Распространённую рыночную терминологию можно организовать по трём практическим измерениям. Это не таксономия, стандартизированная IEC, ISO или признанная универсальной, и поставщики не всегда используют одинаковые названия. Цель — связать каждое обозначение с инженерным вопросом, на который оно фактически отвечает.
| Основное измерение | Что это вам говорит | Типичные обозначения |
|---|---|---|
| Лазерный источник / технологический маршрут | Предполагаемое взаимодействие лазера с материалом и требуемая маркировка | Волоконный, включая Q-switched и MOPA Fiber; УФ; CO₂ |
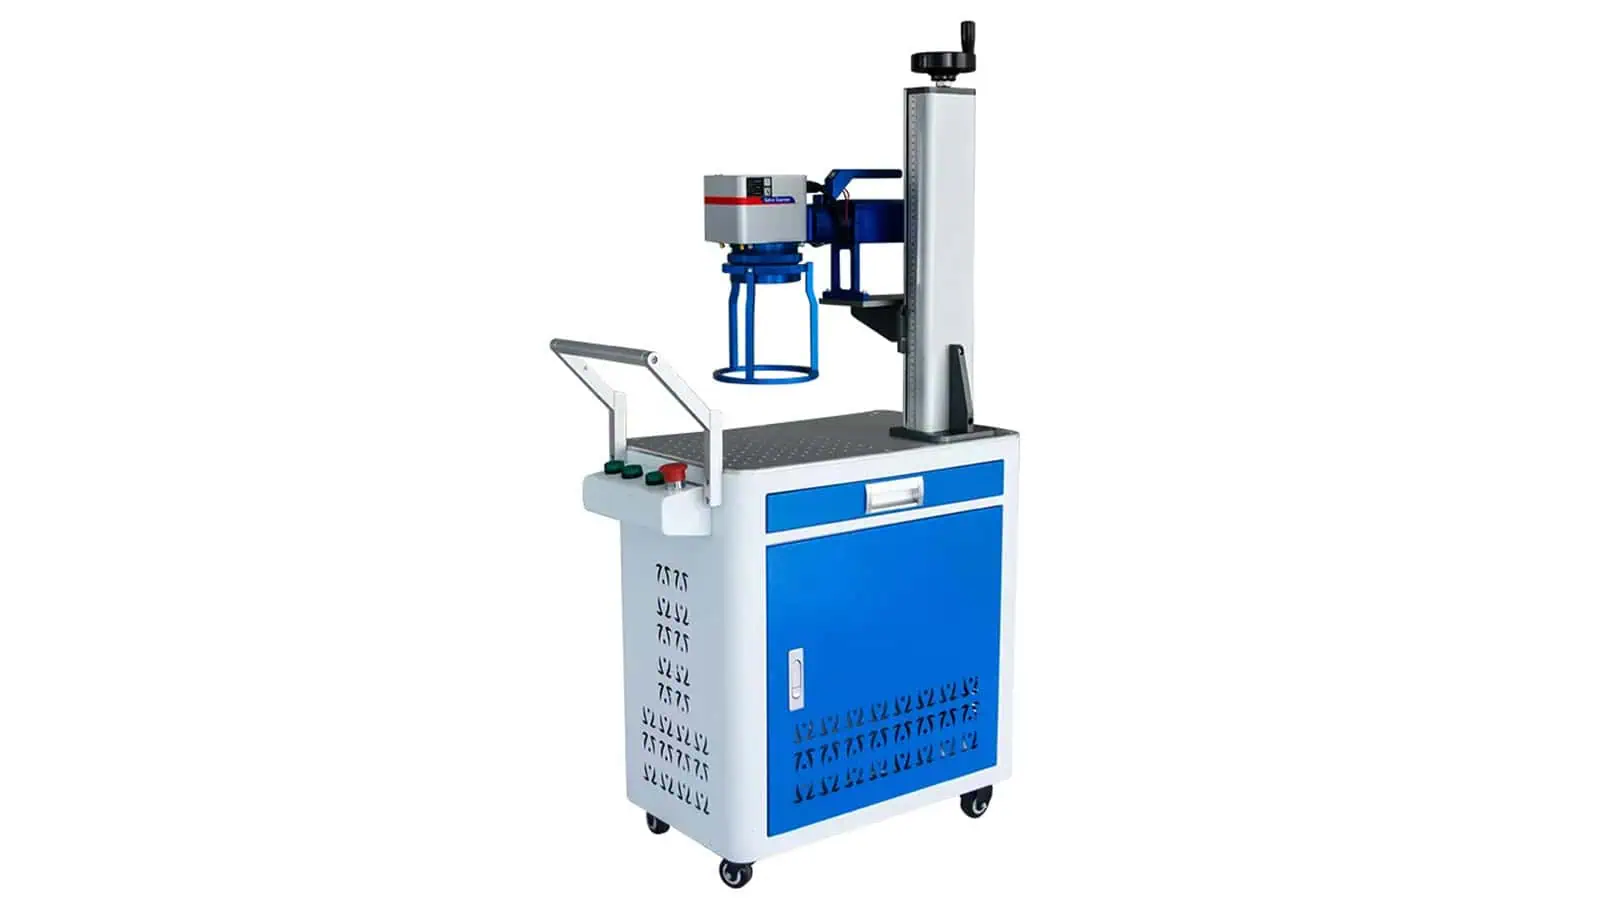
| Физическая конструкция станка | Как физически расположены заготовка, оператор и станок | Настольные, стационарные, разъемные, закрытые, полузакрытые, портативные, ручные, тележечные |
| Производственная / функциональная конфигурация | Как система обрабатывает движение, изменение положения или меняющуюся высоту фокуса | Маркировка на лету, CCD-визуальное позиционирование, 3D-динамическая фокусировка |
Эти измерения не позволяют сравнивать разнородные термины как прямые альтернативы. Волоконный и УФ можно сравнивать как варианты источника, потому что оба отвечают на вопрос о процессе. Закрытое и полузакрытое исполнение можно сравнивать как варианты физической организации рабочего места. Маркировку на лету и визуальное позиционирование можно сравнивать как производственные функции, хотя они решают разные источники вариаций. Напротив, волоконный лазер против закрытого исполнения — не осмысленный выбор «или-или», потому что одно описывает лазер, а другое — рабочее место. То же самое верно для УФ против CCD-визуального позиционирования или MOPA против ручного исполнения.
Не каждая важная характеристика входит в эти три основные категории. Мощность, поле маркировки, поворотное приспособление для закрепления заготовки, интерфейсы автоматизации и класс лазерной безопасности — всё это может существенно изменить итоговую систему, но они отвечают на разные инженерные вопросы. Такое описание, как «30 Вт, MOPA-волоконный, закрытое исполнение, система машинного зрения», легче интерпретировать, когда каждый термин читается как отдельный слой: мощность, вариант источника, конструкция станка и функция позиционирования.
Типы лазерных источников: волоконные, MOPA-волоконные, УФ и CO₂
Лазерный источник обычно становится первой технической классификацией, с которой сталкивается покупатель, поскольку длина волны и поведение импульсов формируют доступное для материала технологическое окно. В промышленной маркировке волоконные, УФ и CO₂-лазеры представляют собой полезные практические варианты, однако эти названия не являются полностью симметричными физическими категориями. Волоконный тип описывает архитектуру лазера, УФ — область выходной длины волны, а CO₂ — газовую лазерную среду. В промышленной лазерной маркировке «MOPA» обычно относится к MOPA-волоконному источнику, где архитектура задающего генератора с усилителем мощности обеспечивает другое окно управления импульсами.
| Рыночное обозначение | Что в основном описывает | Типичный диапазон длин волн | Основная значимость для выбора |
|---|---|---|---|
| Волоконный лазер с модуляцией добротности | Маршрут импульсного волоконного лазера | Ближний инфракрасный диапазон, часто около 1 мкм | Распространённый начальный вариант для многих задач маркировки металлов и отдельных пластиков |
| Волоконный лазер MOPA | Волоконный лазер с архитектурой MOPA и расширенным управлением импульсами | Также обычно около 1 мкм | Полезно, когда гибкость по длительности импульса может изменить доступное окно маркировки |
| UV | Коротковолновый лазерный маршрут | 355 нм — распространённое значение в промышленной маркировке | Часто рассматривается для тонкой маркировки и применений, где полезна более низкая тепловая нагрузка или иной характер поглощения |
| CO₂ | Маршрут газового CO₂-лазера | Распространённые промышленные варианты включают 9,3, 10,2 и 10,6 мкм | Широко применяется для многих органических материалов, упаковочных подложек, покрытий и отдельных видов полимеров |
Используйте таблицу, чтобы сузить выбор маршрута источника, а не как рецепт материала. Точная длина волны, импульсные характеристики, оптика и модель источника по-прежнему важны, и одно и то же общее название материала может вести себя по-разному из-за состава, покрытия, отделки или требуемой маркировки. Следующий шаг — определить маршрут, который стоит проверить на реальной детали, а не объявлять какой-то один тип лазера универсально «лучшим».
Волоконные лазеры с модуляцией добротности и MOPA-волоконные лазеры
MOPA часто рекламируют так, будто это отдельное равноправное семейство по отношению к волоконным лазерам, но такая трактовка вводит в заблуждение. Обычные источники с модуляцией добротности и MOPA-источники могут оба быть волоконными лазерами. Волоконный источник с модуляцией добротности работает в пределах импульсных характеристик, заданных его конструкцией, и эти характеристики не универсальны от источника к источнику. В MOPA-источнике используется другая архитектура «задающий генератор — усилитель», которая может обеспечивать более широкий диапазон управления импульсами. JPT, например, описывает свою серию M7 как импульсные волоконные MOPA-лазеры с независимо регулируемыми длительностью импульса и частотой.
Эта дополнительная управляемость меняет то, как энергия может подводиться к поверхности. В зависимости от применения она может расширить доступный диапазон для контраста, абляции, тепловложения, маркировки с высокой детализацией или поведения при гравировке. MOPA не обязательно «лучше» обычного волоконного источника с модуляцией добротности. Многие простые задачи идентификации и гравировки хорошо решаются волоконным лазером с модуляцией добротности, тогда как MOPA становится более актуальным, когда результат действительно выигрывает от дополнительной гибкости по длительности импульса.
Длину волны волоконного лазера не следует сводить к одному фиксированному числу. JPT указывает 1064 нм для своих источников M7, а волоконный маркер MD-F компании KEYENCE указывает 1090 нм. Промышленные волоконные системы маркировки обычно работают в ближнем инфракрасном диапазоне в области около 1 мкм, причём точное значение зависит от источника. При сравнении волоконных лазерных маркировочных станков Волоконные лазерные маркировочные машины, MOPA следует поэтому рассматривать как решение об архитектуре волоконного источника, а не как совершенно не связанное семейство длин волн.
УФ-лазерная маркировка
УФ-лазерная маркировка обычно ассоциируется с длиной волны 355 нм в промышленной маркировке; KEYENCE KEYENCE также описывает 355 нм как типичное значение для своих УФ-маркеров. Более короткая длина волны создаёт иное окно взаимодействия по сравнению с ближним ИК-диапазоном волоконных лазеров и длинноволновыми системами CO₂, поэтому УФ часто рассматривают для мелких элементов, отдельных пластиков, электронных компонентов, покрытий, стекла и других применений, где полезно иное поглощение или меньшая тепловая нагрузка.
Более низкая тепловая нагрузка не означает отсутствие нагрева. В коммерческих описаниях часто используются формулировки вроде «холодной маркировки», но реальный отклик поверхности по-прежнему зависит от состава материала, пигментов или наполнителей, покрытия, фокусировки, параметров импульсов и требуемого результата. По той же причине «деталь изготовлена из пластика» недостаточно, чтобы автоматически выбрать УФ. Некоторые полимеры хорошо реагируют на волоконный лазер, некоторые предпочитают УФ, некоторые лучше подходят для CO₂, а некоторые требуют репрезентативного тестирования, прежде чем маршрут можно будет подтвердить.
Ценность УФ-лазерных маркировочных машин УФ-лазерные маркировочные машины не в том, что они универсально точнее или совершеннее. Коротковолновый путь, напротив, может открыть более подходящее окно процесса для конкретных материалов и целей маркировки.
Лазерная маркировка CO₂
CO₂-лазеры работают в совершенно другом диапазоне длин волн, чем волоконные и УФ-системы. Хотя 10,6 мкм — наиболее известная промышленная длина волны CO₂, это не единственная. Coherent перечисляет варианты источников CO₂, включая 9,3, 9,6, 10,2 и 10,6 мкм. Эти различия важны, поскольку поглощение материала меняется в разных полосах CO₂, поэтому маршрут следует подбирать под фактическую подложку и требуемый результат, а не рассматривать его как одну абсолютно однородную категорию.
В маркировочных применениях CO₂ обычно рассматривают для таких материалов, как дерево, бумага, картон, кожа, плёнки, упаковка, покрытия и отдельные полимеры. Это не превращает категорию в правило «неметалл означает CO₂». Состав материала, обработка поверхности и целевой эффект по-прежнему определяют, подходит ли данная длина волны. Например, поверхность с покрытием может потребовать, чтобы лазер удалил или изменил только верхний слой, сохранив подложку под ним, что полностью меняет постановку технологической задачи. При сравнении Лазерные маркировочные машины CO₂ с волоконными или УФ-вариантами решающим фактором является технологическое окно на реальной детали, а не упрощённая таблица семейств материалов.
Какое место занимают зелёные, пикосекундные и фемтосекундные лазеры?
Зелёные, пикосекундные и фемтосекундные системы часто встречаются в более широких каталогах лазеров, но они добавляют другие классификационные признаки. Зелёный лазер обычно относится к видимому излучению около 532 нм и может быть полезен там, где эта длина волны создаёт благоприятное окно взаимодействия. Стандартный диапазон источников Zhurui Laser в настоящее время сосредоточен на волоконных, УФ- и CO₂-лазерах, тогда как зелёный остаётся более специализированным направлением.
Пикосекундный и фемтосекундный — это описание длительности импульса, а не отдельного семейства длин волн. Лазер может быть волоконным, генерировать УФ-излучение и одновременно работать с пикосекундными импульсами. Поэтому объединение волоконных, УФ, зелёных, пикосекундных и фемтосекундных лазеров в один плоский список «типов» может вводить в заблуждение: не все эти слова описывают одно и то же свойство. Выбор источника сужает технологический маршрут; следующее решение — как заготовка должна физически взаимодействовать со станком.
Типы конструкции станков: как заготовка взаимодействует со станком
После того как маршрут по источнику сужен, следующий вопрос классификации — физический. Обозначения конструкции станка описывают, как заготовка, оператор, маркирующая головка и вспомогательные модули располагаются относительно друг друга. Zhurui Laser использует практические продуктовые термины, такие как настольный, стационарный, раздельный, закрытый, полузакрытый, портативный, ручной и тележечный, но их не следует рассматривать как восемь официальных глобальных классов или как идеально взаимоисключающие категории.
Реальные переменные выбора конкретнее, чем названия: размер и вес детали, способ её загрузки, требуемый объём приспособления и вертикальный зазор, необходимость того, чтобы маркировочная головка обходила заготовку, необходимость перемещения самого станка и то, как будут организованы защитное ограждение и вытяжка. Поэтому лучшая конструкция — не та, что выглядит более продвинутой в каталоге. А та, которая обеспечивает реальной детали стабильную и работоспособную производственную схему.
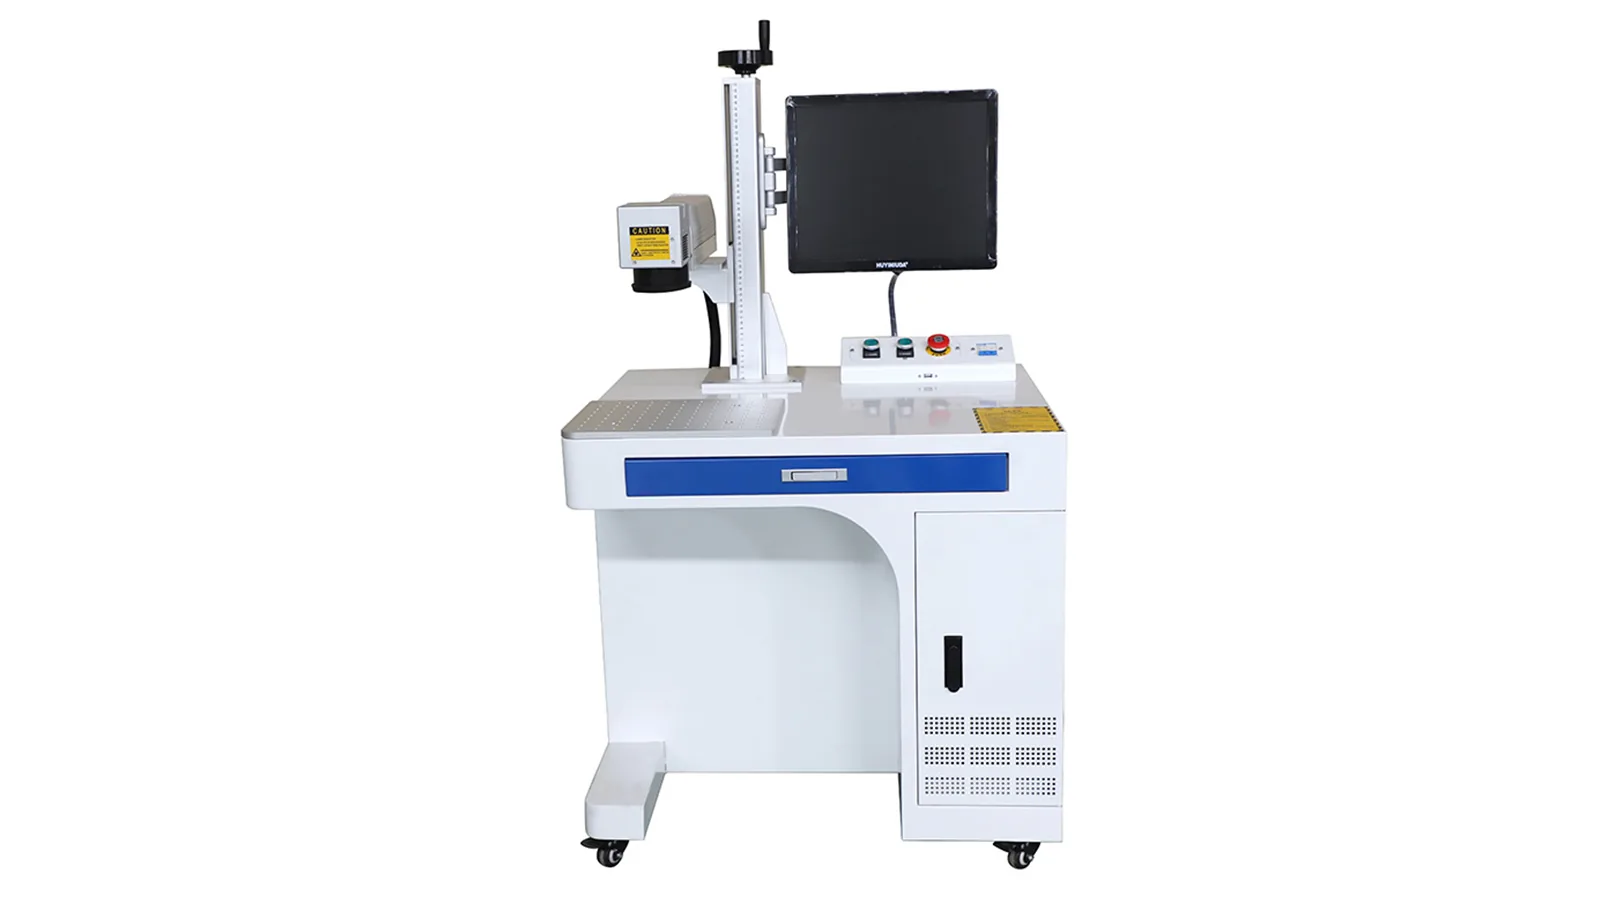
Настольные станки и станки с рабочим столом
Настольный или верстачный станок создаёт компактную стационарную станцию маркировки. Оператор приносит деталь к станку, устанавливает её в приспособление или в повторяемое положение и работает в пределах заданной рабочей зоны. Этот формат хорошо подходит для малых и средних деталей, когда загрузка в основном ручная, приспособление удобно помещается под маркировочной головкой, а рабочее место может оставаться в одной производственной зоне.
Преимущество заключается не просто в уменьшенной занимаемой площади. Стационарное рабочее место упрощает повторение фокусировки, положения приспособления и рабочего процесса оператора от детали к детали. Ограничение столь же практично: деталь, приспособление, рабочая высота и зазор маркировочной головки должны укладываться в рабочее пространство станка. Станок со столом следует той же базовой логике загрузки, но обеспечивает большую встроенную рабочую поверхность, когда детали или приспособлению требуется больше поддержки. В ассортименте Zhurui Laser’s различие в основном состоит в компактном стационарном рабочем месте против увеличенной встроенной рабочей поверхности, а не в изменении лазерной технологии.
Машины с раздельной компоновкой
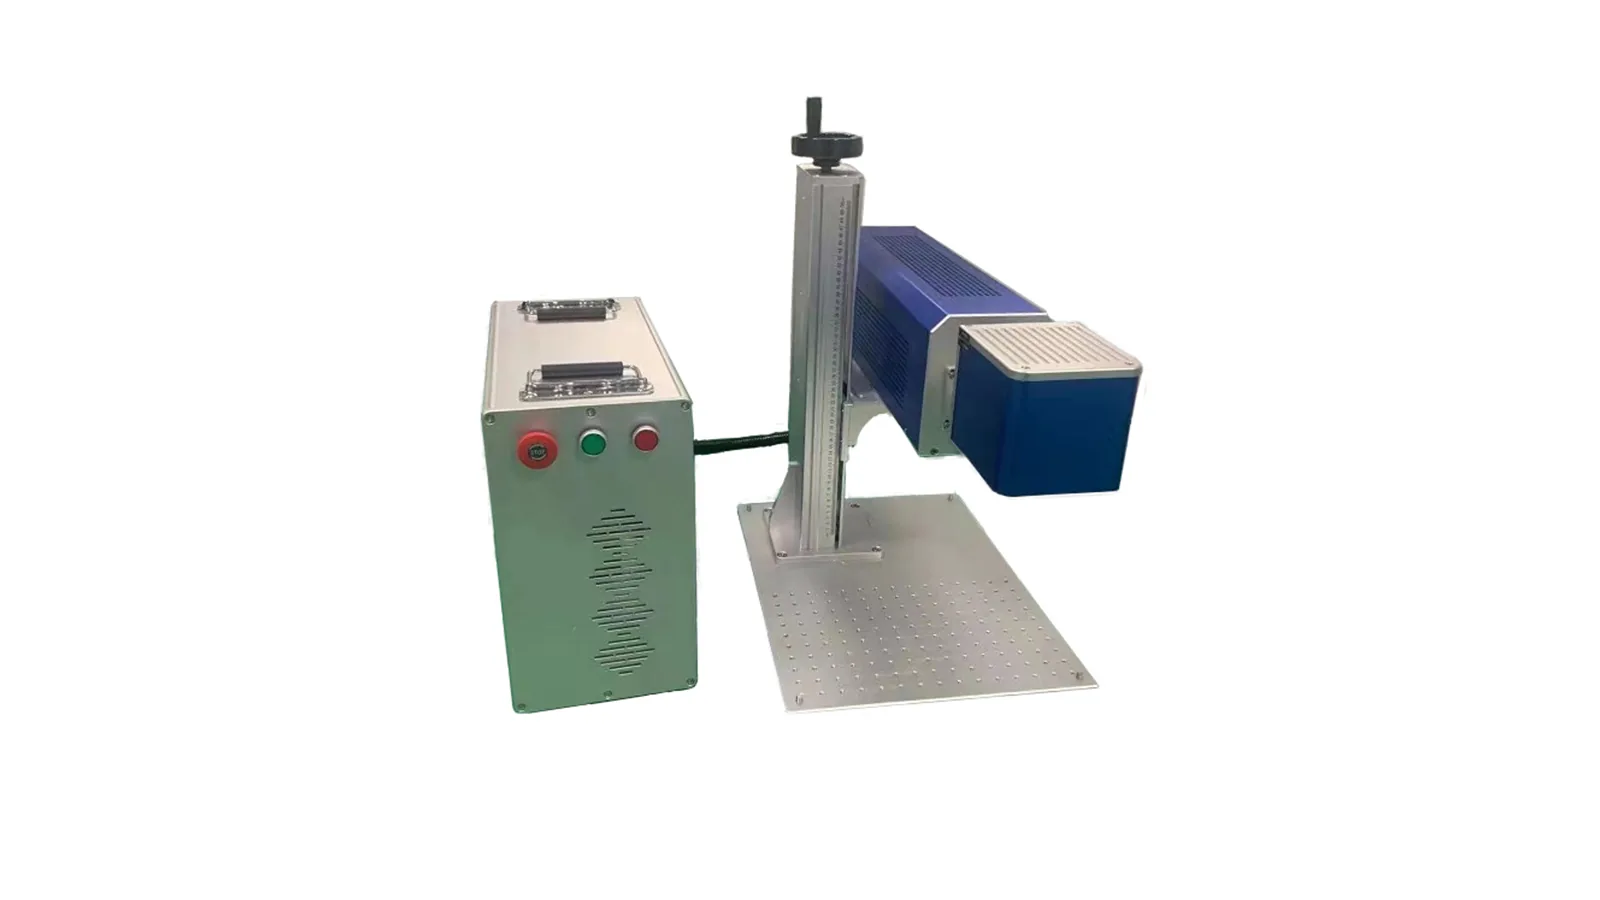
Машина с раздельной компоновкой решает другую задачу компоновки. Вместо того чтобы объединять маркировочную станцию, источник, контроллер и другие модули в одном компактном корпусе, некоторые компоненты разделены, чтобы маркировочную головку можно было более гибко располагать вокруг крупной заготовки, нестандартного рабочего стола, поворотного приспособления или имеющегося оборудования. Это может быть полезно, когда деталь не должна — или не может — размещаться внутри компактного интегрированного рабочего места.
Такая гибкость предъявляет собственные инженерные требования. Прокладка кабелей, охлаждение, доступ для обслуживания, размещение оборудования и защитные ограждения становятся особенно важными, когда система распределена между отдельными модулями. «Раздельный» также не следует использовать как синоним «портативного». «Раздельный» описывает компоновку модулей; «портативный» описывает, предназначена ли вся система для перемещения между рабочими местами. Система может обладать одной характеристикой без другой, а некоторые конструкции могут сочетать обе.
Закрытые и полузакрытые станки
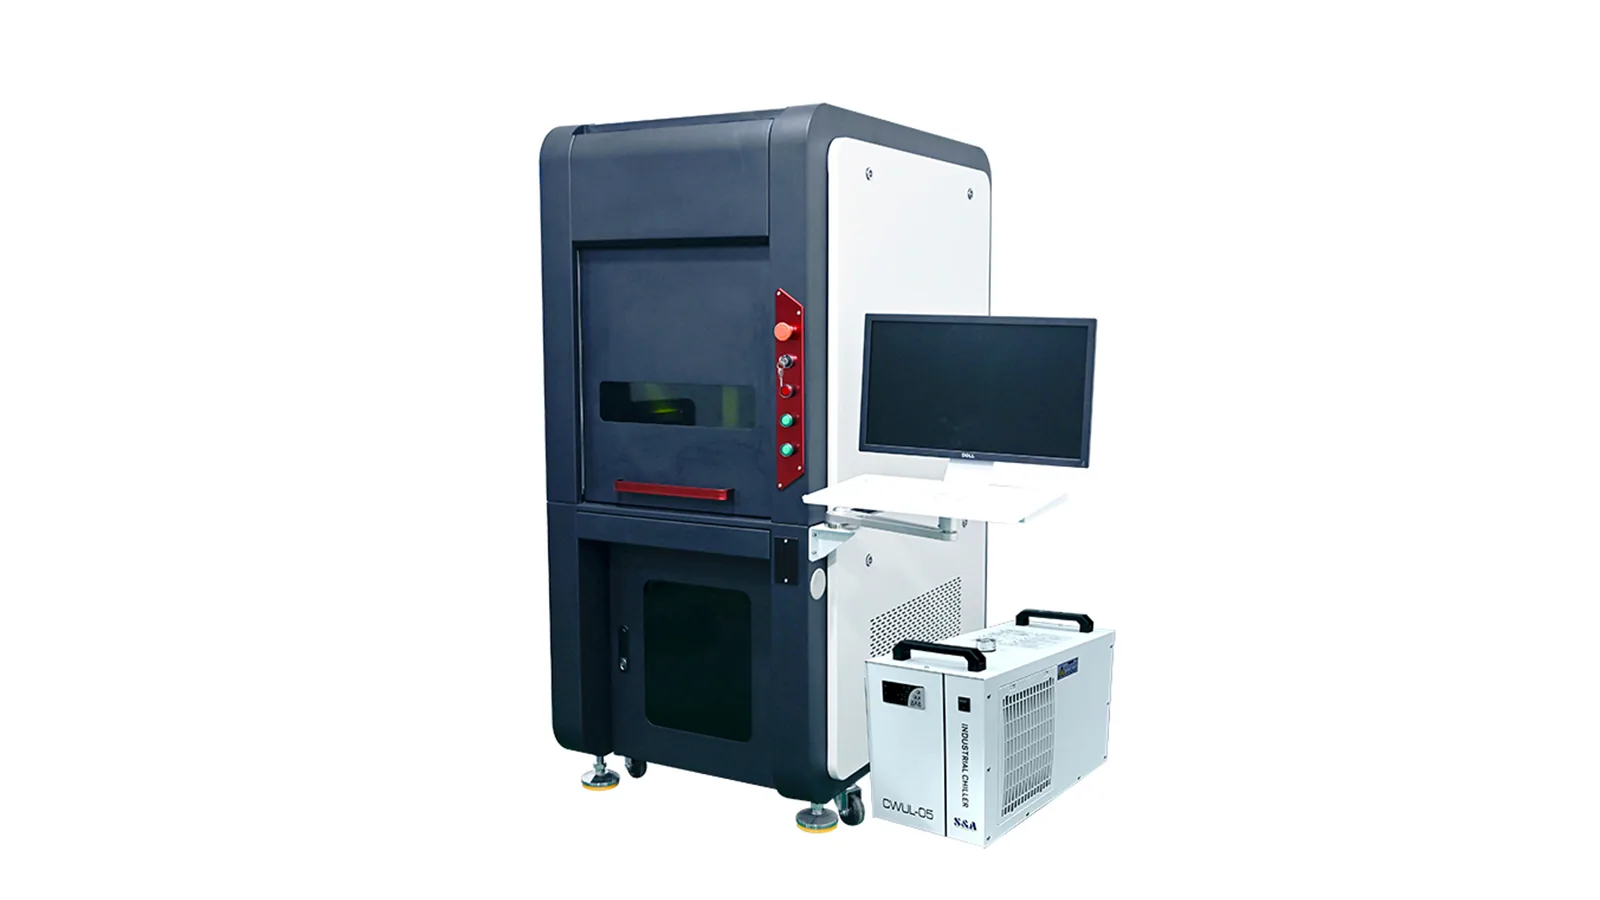
Закрытый лазерный маркировочный станок размещает процесс маркировки внутри защищённой рабочей станции с контролируемым доступом к рабочей зоне. На практике такая конструкция может обеспечивать заданную зону загрузки, двери и блокировки, вытяжку, повторяемые приспособления и инженерные решения по удержанию луча. Она часто привлекательна, когда производственный процесс выигрывает от более контролируемого интерфейса оператора, а не от открытого доступа вокруг маркировочной головки.
«Закрытый» описывает физическую рабочую станцию, а не итоговый класс лазерной безопасности; классификация применяется к полному лазерному изделию в соответствующих рабочих условиях.
Полузакрытая система жертвует частью закрытия корпуса ради более удобного доступа к крупным или нестандартным заготовкам. Поскольку «полузакрытая» — это практический термин поставщиков, а не универсальный структурный стандарт, покупателям следует смотреть не только на название, но и проверять фактические отверстия, способ загрузки, защитные ограждения и предполагаемый режим работы.
Портативные, ручные и тележечные станки
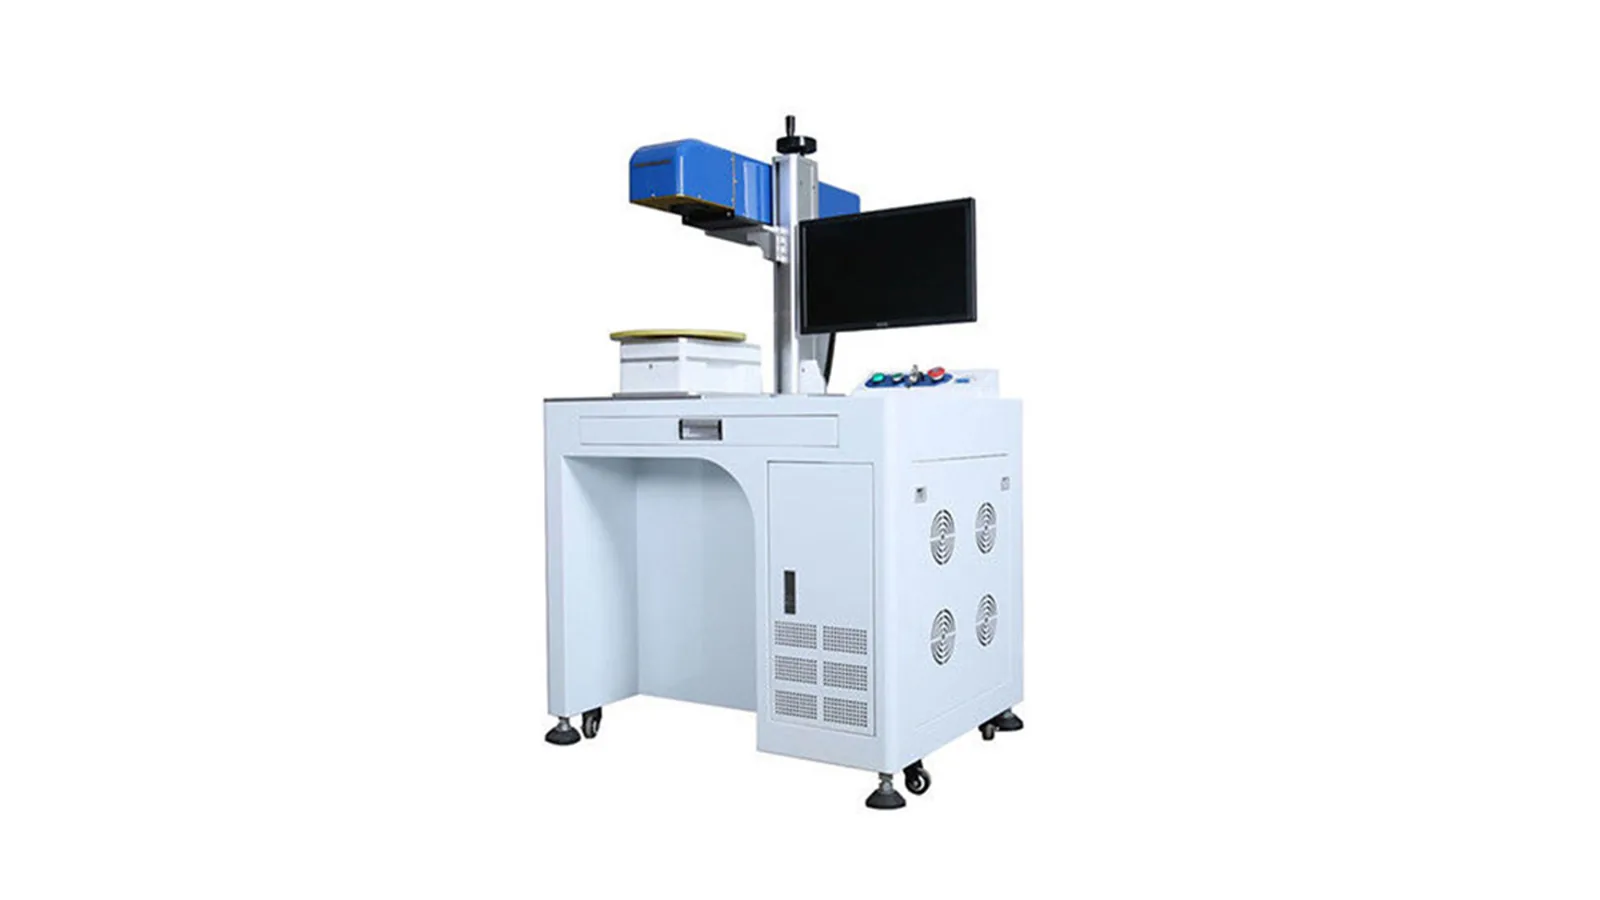
Портативные, ручные и тележечные системы — все они обеспечивают мобильность, но мобильность проявляется на разных уровнях. Портативный станок спроектирован так, что всю систему можно перемещать между рабочими зонами. В ручной системе маркирующая головка подносится к заготовке, что удобно, когда деталь крупная, уже установлена или её трудно расположить под неподвижной головкой. В тележечной системе основное оборудование остаётся собранным на колёсной раме, поэтому его можно перекатывать между рабочими постами.
Эти описания могут пересекаться. Тележечная система также может использовать ручную головку, а портативная система может быть ручной, хотя не каждая ручная машина является полностью портативной. Практический компромисс заключается в том, что мобильность повышает важность повторного обеспечения рабочего расстояния, фокусировки, угла, физической привязки, защитного ограждения и вытяжки при каждой переналадке. Именно поэтому конструкцию станка следует выбирать в первую очередь исходя из заготовки и рабочего процесса, а не из кажущегося удобства названия продукта.
Производственные конфигурации: маркировка на лету, CCD-машинное зрение и 3D-динамическая фокусировка
Маркировку на лету, CCD-машинное зрение и 3D-динамическую фокусировку лучше всего понимать как ответы на разные источники вариаций в процессе производства. Маркировка на лету имеет дело с движением во время нанесения маркировки, машинное зрение — с тем, где расположена деталь или база, а 3D-динамическая фокусировка — с тем, где находится маркируемая поверхность относительно фокальной плоскости. Ни один из этих трёх подходов не заменяет выбор источника или конструкцию станка.
| Производственное условие | Конфигурация для оценки | Основная задача | Не решает автоматически |
|---|---|---|---|
| Изделие продолжает двигаться во время маркировки | На лету | Синхронизировать маркировку с движением изделия | Случайное положение по X/Y, изменение высоты или неверный маршрут источника |
| Положение или ориентация детали изменяется | CCD-визуализация | Найти базу и скорректировать положение маркировки | Изменение Z/фокуса, если нет дополнительных датчиков или управления |
| Высота поверхности изменяется в зоне маркировки | 3D динамическая фокусировка | Корректировка положения фокуса при изменении координаты Z | Визуальное распознавание деталей или труднодоступные поверхности |
Маркировка на лету: когда изделие продолжает двигаться
Система лазерной маркировки на лету — часто называемая маркировкой на лету — наносит маркировку на изделие, пока оно продолжает двигаться. Это отличается от случая, когда лазер просто установлен рядом с конвейером. Линия с индексированием может подать деталь в нужное положение, остановить её, нанести маркировку в неподвижном состоянии, а затем снова возобновить движение. Это производство в составе линии, но это не обязательно маркировка на лету.
При истинной маркировке на лету контроллер должен соотносить маркировку с движением изделия. В зависимости от системы это может включать обнаружение изделия, синхронизацию срабатывания, данные о скорости линии и компенсацию движения. Поэтому ограничивающий вопрос заключается не только в том, как быстро может перемещаться гальваносканер; а в том, можно ли правильно нанести полную маркировку в доступном окне перемещения и времени с учетом скорости линии, расстояния между изделиями, размера маркировки, содержимого и стабильности детали.
Процесс маркировки на лету требует надежного опорного сигнала движения, но энкодер не является абсолютным требованием в каждой конфигурации. KEYENCEKEYENCE, например, перечисляет на соответствующем оборудовании режимы маркировки в движении с работой на постоянной скорости или с энкодером. Производство с переменной скоростью делает более обоснованным использование реальной обратной связи по движению. Маркировка на лету решает задачу синхронизации с движением; она не корректирует автоматически поперечное положение, ориентацию или колебания фокусной высоты.
Позиционирование с помощью CCD-зрения: когда база смещается
Машинное зрение становится актуальным, когда деталь присутствует, но не каждый раз оказывается точно в одном и том же положении по X/Y или с одной и той же ориентацией. Система на основе камеры может распознать элемент, край или другой репер, рассчитать смещение и скорректировать координаты маркировки до срабатывания лазера. Это может снизить зависимость от высокоточной ручной загрузки, когда сама заготовка обеспечивает надежный визуальный ориентир.
Ценность машинного зрения зависит от фактического источника ошибки позиционирования. Если простое приспособление уже обеспечивает повторяемое позиционирование каждой детали, добавление камеры может привести к затратам, необходимости калибровки и усложнению программного обеспечения, не решая при этом значимой задачи. Производительность позиционирования также зависит не только от мегапикселей; поле зрения, выбор объектива, освещение, контрастность элементов, калибровка соответствия координат камеры и лазера, а также механическая стабильность — всё это влияет на конечный результат.
Обычную 2D-систему машинного зрения не следует автоматически интерпретировать как средство измерения высоты по Z или компенсации фокуса. Некоторые интегрированные системы сочетают машинное зрение с измерением расстояния, автофокусировкой или 3D-измерением, но это дополнительные возможности. Машинное зрение в первую очередь отвечает на вопрос «где находится деталь или базовая точка?», тогда как функции управления фокусом отвечают на вопрос «где находится поверхность маркировки относительно фокуса?»

3D-динамическая фокусировка: когда меняется фокальная плоскость
Обычная гальванометрическая система оптимизирована вокруг заданной фокальной плоскости. Когда поверхность значительно поднимается, опускается или искривляется на требуемой зоне маркировки, часть объекта маркировки может выйти за пределы полезного диапазона фокусировки. 3D-система динамической фокусировки добавляет управляемую регулировку фокуса во время сканирования по осям X/Y, что делает её актуальной для изогнутых, ступенчатых поверхностей или поверхностей с изменяющейся высотой, а также для некоторых приложений с большим полем, где управление фокусом становится более сложным.
Это функция геометрии и фокусировки, а не замена источника лазера. Изогнутая деталь всё ещё может требовать волоконного, УФ или другого подходящего типа лазера в зависимости от материала и целевой маркировки. Моторизованная механическая ось Z обычно устанавливает высоту головки или заготовки перед маркировкой, в то время как система динамической фокусировки изменяет фокальное положение во время сканирования по осям X/Y; обе могут управлять высотой, но они не являются эквивалентными функциями. Кроме того, «3D» не обязательно означает глубокое гравирование: динамическая фокусировка управляет положением фокуса с учётом геометрии, а глубокое гравирование описывает удаление материала на глубину.
3D-сканирующая головка также не может автоматически достигать скрытых поверхностей, сложной геометрии с большим обхватом или поверхностей, заблокированных от луча. В таких ситуациях всё ещё может потребоваться вращательное движение, перепозиционирование или дополнительные оси. Практическое правило: движущееся изделие указывает на маркировку на лету, изменение X/Y или ориентации указывает на машинное зрение, а изменение Z или высоты фокуса указывает на 3D или другую стратегию управления фокусом.
Один станок может сочетать несколько типовых обозначений
Когда эти три измерения разделены, длинные названия станков читаются гораздо легче. «UV + Split + 3D», например, — это один станок, описанный на нескольких уровнях: UV указывает на технологический маршрут, Split описывает физическую компоновку, а 3D — функцию контроля фокуса. «MOPA Fiber + Enclosed» сочетает архитектуру с волоконным источником и защищённую рабочую станцию, а «CO₂ + Flying» сочетает маршрут источника с маркировкой, синхронизированной с движением.
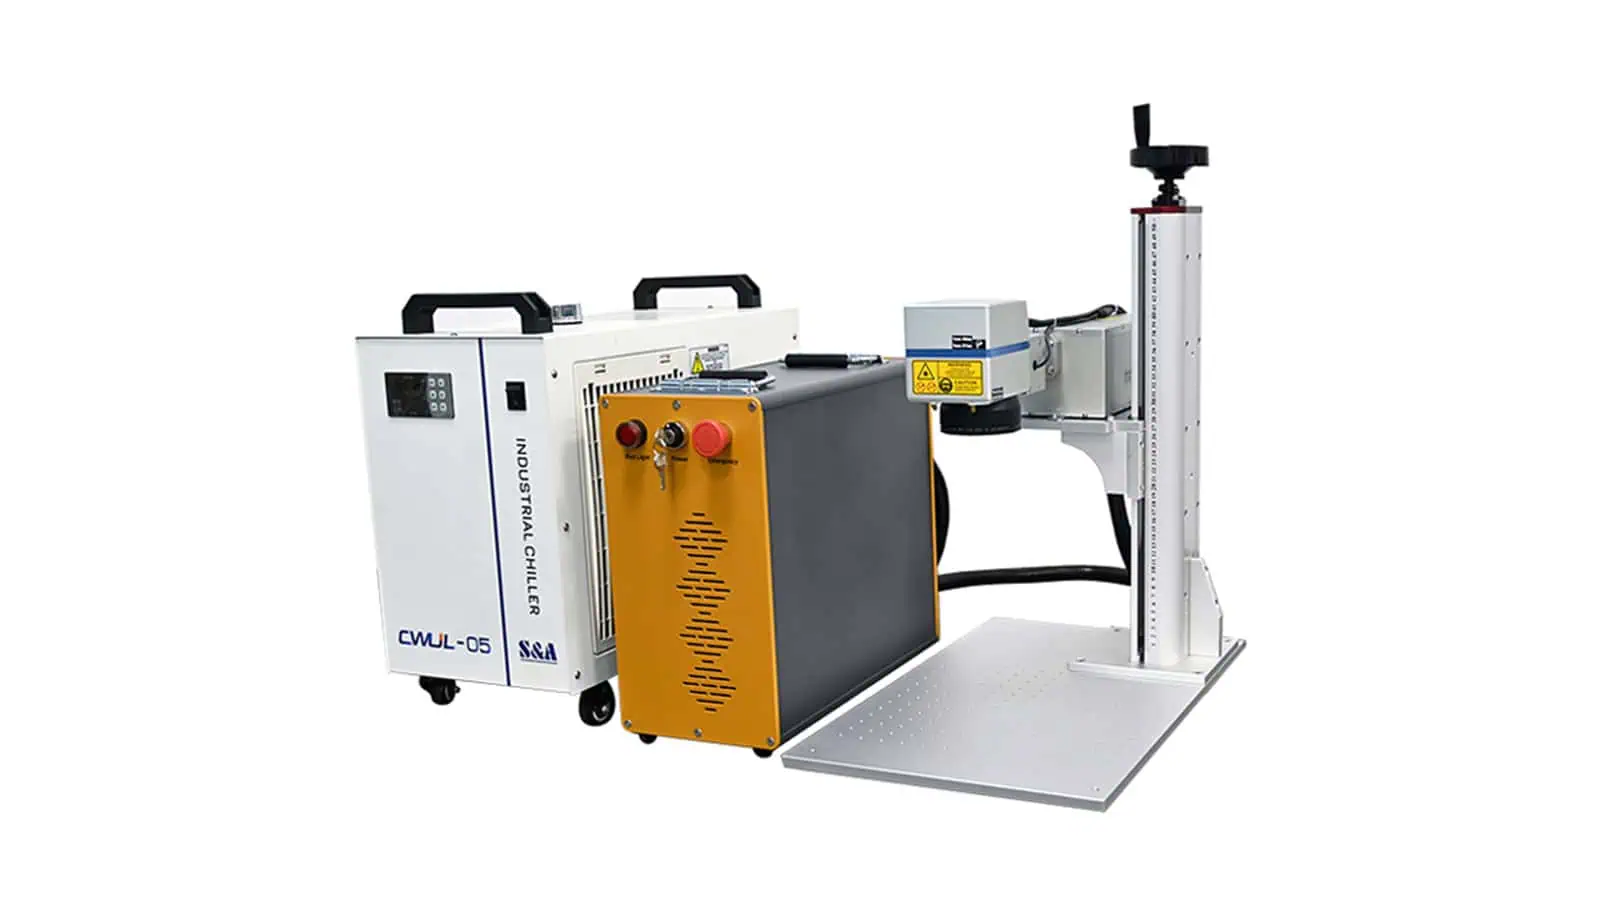
Тот же принцип действует и внутри структурного уровня. Portable + handheld, split + handheld и trolley + handheld могут быть вполне допустимыми описаниями, поскольку мобильность всей системы, компоновка модулей и работа маркирующей головки — это разные атрибуты. Функциональные уровни также могут комбинироваться, когда в применении присутствует более одного источника вариаций; проекту может потребоваться как визуальное позиционирование, так и отдельная функция контроля фокуса, если положение по X/Y и высота Z изменяются независимо.
Это не означает, что каждое теоретически разумное сочетание автоматически доступно в качестве стандартного оборудования. Совместимость по-прежнему зависит от источника, сканирующей головки, оптики, рабочей дистанции, свободного пространства машины, контроллера, программного обеспечения, охлаждения, прокладки кабелей, калибровки, защитных ограждений и требуемого производственного цикла. Существует также коммерческая разница между тем, что две технологии совместимы в принципе, тем, что поставщик способен спроектировать их вместе для конкретного проекта, и тем, что у поставщика уже есть определённая или проверенная конфигурация изделия.
Текущие конфигурации Zhurui Laser включают такие сочетания, как УФ + раздельная + 3D, MOPA-волоконный + закрытый, волоконный + тележечный + ручной, а также волоконные/УФ/CO₂ решения, используемые с конфигурациями маркировки на лету или CCD-зрения. Более сложные комбинации остаются зависящими от проекта, если только не подтверждена точная конфигурация. Название поставщика, например «30 W MOPA Fiber Enclosed Vision Laser Marking Machine», можно затем читать слой за слоем: MOPA Fiber — это маршрут источника, Enclosed — это конструкция, Vision — это функция позиционирования, а 30 W — это характеристика, а не ещё одно семейство машин.
Что не является основным типом лазерного маркиратора?
Мощность, поле маркировки, вращательное движение, автоматизация и класс лазерной безопасности могут существенно изменить итоговое оборудование, но они не относятся к тому же уровню сравнения, что волоконный, закрытый или летающий. Рассмотрение их как равнозначных «типов» затрудняет чтение коммерческих предложений, поскольку каждый термин описывает другое инженерное свойство.
| Название | Что оно на самом деле описывает | Почему это не ещё один основной тип машины |
|---|---|---|
| 20 Вт / 30 Вт / 50 Вт / 100 Вт | Мощность лазера | Спецификация в рамках конфигурации источника/процесса |
| 110 × 110 мм / 175 × 175 мм / другие поля | Оптическое поле маркировки | Конфигурация линзы/сканирующей системы и полезная рабочая зона |
| Ротационный | Закрепление заготовки и управляемое вращательное движение | Добавляет угловое перемещение для маркировки цилиндрических изделий или по окружности |
| Автоматизация | Слой координированной интеграции | Связывает движение, сенсорику, сигналы, данные или повторяющиеся шаги |
| Класс 1 / Класс 4 | Классификация безопасности лазерного изделия | Классификация безопасности лазерного изделия в целом |
Мощность — это характеристика, а не семейство оборудования
Волоконный лазер мощностью 20 Вт и волоконный лазер мощностью 50 Вт могут относиться к одному семейству машин, но иметь разные характеристики мощности источника. Более высокая мощность может изменить доступное технологическое окно, но она не означает автоматически более высокого качества маркировки, большей точности, более глубокой маркировки на любом материале или более короткого общего производственного цикла. Требуемая мощность по-прежнему зависит от типа источника, отклика материала, целевого результата и производственных требований.
Мощность также нельзя использовать саму по себе для сравнения разных лазерных технологий. Волоконный лазер мощностью 20 Вт и УФ-система мощностью 20 Вт не эквивалентны только потому, что число совпадает; их длины волн, поведение импульсов и взаимодействие с материалом различаются. Для импульсных источников средняя мощность — лишь одна из частей технологического окна: энергия импульса, частота повторения, длительность импульса и пиковая мощность также влияют на то, как энергия достигает поверхности. Именно поэтому два источника с одинаковой номинальной средней мощностью всё равно могут вести себя по-разному; это различие также отражено в обсуждении OMRON параметров импульсных лазеров. Поэтому мощность следует выбирать в рамках подходящего технологического маршрута, а не использовать её как основное определение этого маршрута.
Поле маркировки представляет собой оптическую конфигурацию.
Значения размеров поля маркировки, такие как 110 × 110 мм или 175 × 175 мм, характеризуют рабочую область оптической системы (сканирования), а не отдельное семейство оборудования. Размер поля определяется используемой оптикой; его изменение может повлечь за собой изменение фокусного расстояния, рабочего расстояния и характеристик пятна. Thorlabs публикует данные об объективах F-theta, которые напрямую показывают, как поле сканирования, фокусное расстояние, рабочее расстояние и размер сфокусированного пятна изменяются в зависимости от оптических конфигураций.
Именно поэтому «большее поле обработки» не всегда означает «лучшее оборудование». Полезным считается то поле, которое охватывает требуемую зону маркировки, сохраняя при этом необходимые размеры элементов и качество технологического процесса. Нанесение крупного логотипа на массивную пластину и миниатюрного кода Data Matrix на компактную деталь может потребовать совершенно разных оптических решений, даже если сам лазерный источник остается неизменным.

Поворотное устройство — это закрепление заготовки и контролируемое движение
A вращающееся устройство становится актуальным, когда для нанесения круговой разметки или позиционирования в различных точках по окружности цилиндрической детали требуется контролируемое угловое перемещение заготовки. TYKMA Electrox, например, классифицирует свою модель D65 как поворотное устройство (или оснастку) для радиальной маркировки цилиндрических деталей на 360°, тем самым демонстрируя, что поворотные модули относятся к системам перемещения и фиксации заготовок, а не к отдельному классу лазерных источников.
Наличие детали цилиндрической формы не всегда требует вращения при нанесении маркировки. Если маркировка занимает лишь небольшой участок поверхности, то вполне может быть достаточно и стационарного размещения детали. Вращение становится необходимым, когда требуется нанести изображение по всей окружности, охватить несколько угловых позиций или обеспечить заданный интервал между элементами маркировки по периметру детали.

Когда вращательное движение становится частью автоматизации
Стандартное поворотное устройство может оставаться обычным оснащением станка при ручной загрузке: оператор устанавливает и зажимает деталь, ось поворачивается в нужное положение, лазер наносит маркировку, а затем оператор выгружает деталь. Наличие двигателя или оси само по себе еще не превращает систему в проект по автоматизации.
Различие проявляется, когда вращательные или другие функции станка координируются в определенной повторяющейся последовательности. Например, станок может повернуться на запрограммированный угол, сделать отметку, переместиться в другое положение, снова сделать отметку, а затем отправить сигнал о завершении. Компания Zhurui Laser поддерживает автоматизация вокруг установки лазерной маркировки ...таких как позиционирование по осям XY или многоосевое последовательное позиционирование, вращательное перемещение, системы технического зрения, датчики, триггеры, интерфейсы ввода-вывода на стороне оборудования, работа с переменными данными и интерфейсы для маркировки в режиме реального времени. Сами по себе камера, моторизованная ось Z, поворотное устройство или оснастка представляют собой лишь отдельные функции или опции оборудования, тогда как термин «автоматизация» описывает скоординированный технологический процесс. Более масштабные задачи — например, роботизированная загрузка, сложные операции по перемещению материалов или автоматизация всего предприятия — относятся к отдельным проектным задачам, и их не следует подразумевать под словом «автоматизация».
«Закрытое исполнение» — это не то же самое, что «Класс 1».
Классификация лазеров по уровню безопасности — это совершенно иная категория. Термин «закрытая конструкция» (enclosed) характеризует устройство самой установки, тогда как «Класс 1» или «Класс 4» определяют класс безопасности лазерного изделия в целом. Эти понятия взаимосвязаны, поскольку наличие закрытого корпуса способствует удержанию лазерного луча, ограничению доступа и работе системы блокировки, однако они не являются взаимозаменяемыми.
IEC 60825-1 применяет требования и правила классификации оборудования к лазерному изделию в целом. Внешний вид корпуса или класс внутреннего источника сами по себе не определяют класс поставляемой установки.
Используйте трехмерную модель для формирования шорт-листа оборудования.
Используйте эти три измерения как метод предварительного отбора, а не как формулу для определения окончательных технических характеристик оборудования. Прежде чем сравнивать конкретные модели, определите реальные свойства материала и поверхности, а также задачи, которые должна решать маркировка. Общих обозначений, таких как «пластик» или «нержавеющая сталь», может быть недостаточно, поскольку химический состав, покрытие, цвет, качество отделки или способ обработки поверхности влияют на технологический процесс. Важен и желаемый результат: высокая контрастность, удаление покрытия, хорошая читаемость кода, неглубокая гравировка или создание долговечной маркировки — все это разные технологические задачи. Разобравшись в этих нюансах, можно сузить круг подходящего оборудования, исходя из инженерных требований, а не просто из терминологии каталога.
1. Какой вариант лазерного источника стоит испытать?
Начните с технологического метода, наиболее перспективного для конкретного материала и требуемого результата. Это может быть волоконный лазер с модуляцией добротности (Q-switched) или MOPA-система, УФ- или CO₂-лазер, либо более специализированное решение, если того требуют условия применения. Цель — сузить круг возможных вариантов, а не определять окончательную технологию до проведения испытаний на реальной детали.
Именно поэтому простые правила вроде «металл — волоконный лазер, пластик — УФ-лазер, неметалл — CO₂-лазер» недостаточно надежны для окончательного выбора. Итоговое решение может зависеть от состава материала, наличия покрытия, типа финишной обработки и требуемого результата. Если наиболее вероятным вариантом представляется использование волоконного лазера, следующим шагом станет выбор между стандартным режимом модуляции добротности (Q-switched) и технологией MOPA, обеспечивающей более широкий диапазон регулировки параметров импульса, что может дать существенное преимущество.
2. Какая физическая структура соответствует реальной заготовке?
Далее следует адаптировать геометрию детали и производственный процесс к конкретной физической платформе. Для небольших деталей, загружаемых вручную, может подойти настольное рабочее место. С крупногабаритными или неудобными в обращении деталями зачастую проще работать при использовании системы с раздельной компоновкой. Крупный стационарный узел может потребовать применения ручного или мобильного оборудования, тогда как для процессов, где важны контролируемый доступ и повторяемость загрузки, предпочтительнее закрытая рабочая станция.
Выбор конструкции должен зависеть от того, как именно будет подаваться деталь: от ее габаритов и массы, направления приложения нагрузки, требований к фиксации, рабочей высоты, условий доступа для маркировочной головки, необходимости перемещения и наличия защитных ограждений. Выбор конструкции, продиктованный лишь эстетическими предпочтениями, — один из верных способов создать в будущем ненужные проблемы при выполнении погрузочно-разгрузочных работ.
3. Какая дополнительная функция — если таковая вообще имеется — решает реальную производственную проблему?
Внедряйте функцию обработки «на лету» (on-the-fly) только в том случае, если она устраняет реальный источник вариативности процесса. Если изделие продолжает перемещаться в процессе маркировки, рассмотрите возможность использования системы синхронизации движения. Если деталь смещается по осям X/Y или поворачивается, проверьте работу системы технического зрения. Если поверхность значительно смещается по оси Z, рассмотрите применение динамической 3D-фокусировки или иного метода управления фокусом. Если маркировка должна наноситься по окружности цилиндрической детали, рассмотрите возможность использования вращательного перемещения.
Правильным ответом может быть вариант «ничего из перечисленного». Для неподвижной плоской детали, фиксируемой в неизменном положении на определенной высоте фокуса, могут вовсе не потребоваться системы технического зрения, 3D-сканирование, функция маркировки «на лету» или дополнительные механизмы перемещения. Внедрение функций, не решающих реальных производственных задач, способно увеличить стоимость оборудования, трудозатраты на калибровку, сложность программного обеспечения и время ввода в эксплуатацию, не улучшая при этом качество маркировки.
Что по-прежнему не решает шорт-лист
Краткий перечень вариантов вроде «MOPA-волоконный лазер в закрытом корпусе» или «УФ-лазер с раздельной компоновкой и функцией 3D-маркировки» — это уже гораздо более полезная отправная точка, чем просто запрос на «лазерный маркировщик», однако это еще не окончательная техническая конфигурация. По-прежнему необходимо определить конкретную модель источника, мощность, оптику, поле маркировки, рабочее расстояние, оснастку, параметры перемещения, поле зрения камеры, диапазон фокусировки, интерфейсы ввода-вывода, систему вытяжки, защитные ограждения, время цикла и метод контроля качества.
Проведение репрезентативных испытаний может потребоваться в тех случаях, когда результат зависит от состава, покрытия, чистоты обработки поверхности, размеров элементов, термической реакции или глубины гравировки. Качественный образец подтверждает принципиальную возможность реализации процесса в заданных условиях, тогда как готовность к серийному производству подразумевает также обеспечение повторяемости, отработку методов загрузки и позиционирования, соблюдение временных параметров цикла, а также организацию обработки данных и процедур контроля. Это различие имеет принципиальное значение, поскольку процесс, позволяющий получить один удачный образец, не обязательно готов к обеспечению стабильного серийного производства.

- Определите рабочую часть, поверхность и требуемую отметку.
- Сузьте круг вариантов размещения лазерного источника, подлежащих проверке.
- Выберите конструкцию станка, соответствующую заготовке и рабочему процессу.
- Добавляйте только те функции, которые решают реальную проблему в промышленной эксплуатации.
- Сравните и проверьте фактические конфигурации оставшихся машин.
Затем сравните текущие значения. Лазерные маркираторы по семейству источников, структуре и производственной конфигурации. Для полного процесса инженерного выбора, включая оптику, геометрию, производственный цикл и проверку образцов, перейдите по ссылке. Как выбрать лазерный маркиратор.





