
Лазерная маркировка с наведением камеры
Лазерные маркираторы с системой CCD-зрения
Используйте позиционирование с наведением камеры, когда детали могут смещаться или поворачиваться внутри зоны маркировки, а лазерная метка должна следовать за видимым элементом, контуром или базовой точкой. Zhuorui настраивает лазерные маркировочные машины Vision CCD с учётом заготовки, поля зрения, освещения, лазерного источника, приспособления и требуемого метода позиционирования.
- Камера, объектив и освещение, подобранные под деталь
- Волоконные, УФ, CO2 и индивидуальные варианты с машинным зрением
- Компенсация положения по X/Y и поворота
Обзор маркировки с машинным зрением
Что такое лазерный маркиратор с системой машинного зрения CCD?
Лазерный маркиратор с системой машинного зрения CCD добавляет уровень позиционирования на основе камеры к традиционной гальванометрической системе лазерной маркировки. Камера находит признак на заготовке, программное обеспечение рассчитывает требуемое смещение или поворот, а контроллер маркировки применяет эту коррекцию до того, как лазер нанесёт маркировку на деталь.
Ключевое преимущество заключается не просто в “наличии камеры”. Оно заключается в снижении зависимости от точного ручного размещения, когда деталь может перемещаться в пределах контролируемой зоны обзора. Это полезно для мелких деталей, деталей с разной ориентацией, гнёзд и других задач, где маркировка должна оставаться совмещённой с видимым признаком.
Позиционирование с помощью машинного зрения в основном решает Позиционирование по X/Y и угловое выравнивание. Изменение высоты, криволинейные поверхности и меняющиеся фокальные плоскости — это отдельные проблемы, и для них могут потребоваться автофокус, компенсация по оси Z, 3D-оптика или иная стратегия оснастки.
Решение о выборе
Почему стоит выбрать машинное зрение — и когда приспособление лучше
Машинное зрение ценно, когда база смещается. Если деталь уже повторяемо устанавливается с помощью простого приспособления, добавление камеры может увеличить стоимость и сложность, не улучшая результат.
Выбирайте Vision CCD, когда
- Детали могут смещаться по X/Y в пределах известной зоны загрузки.
- Поворот детали меняется между циклами.
- Несколько деталей используют одно изображение или гнездо.
- Метка должна следовать за отверстием, кромкой, контуром или печатным элементом.
- Идентификация детали может выбирать различное содержимое маркировки.
- Неправильный или неопределённый результат распознавания должен останавливать цикл маркировки.
Рассмотрите другой маршрут, когда
- Стабильное приспособление: каждая деталь поступает на одну и ту же повторяемую базу.
- Изменения высоты: главная проблема — фокусное расстояние, а не положение X/Y.
- Изогнутые поверхности: метка должна следовать за существенной 3D-геометрией.
- Непрерывное движение: изделия проходят через точку маркировки с производственной скоростью.
- Плохая визуальная характеристика: блики, прозрачность или слабый контраст препятствуют надежному распознаванию.
Для синхронизации производственной линии рассмотрите решение для позиционирования с помощью машинного зрения вместе с требуемой логикой управления линией и отбраковки.
Компоненты системы
Из чего состоит система лазерной маркировки с CCD-камерой машинного зрения?
Качество распознавания формируется всей цепочкой получения изображения и маркировки. Только разрешение камеры не определяет эффективность позиционирования.
Камера
Камера захватывает рабочую зону и референсный признак, используемый для позиционирования. Разрешение имеет значение, но на пригодное для использования распознавание также влияют объектив, поле зрения, рабочее расстояние и размер признака.
Объектив и поле зрения
Объектив определяет, какую площадь может видеть камера и насколько крупно референсный признак отображается на изображении. Более широкое поле охватывает большую площадь, но обычно даёт меньше пикселей на один и тот же малый признак, поэтому поле зрения и размер признака необходимо выбирать вместе.
Освещение
Освещение делает края, контуры, отверстия или печатные элементы достаточно стабильными для распознавания. Отражающие металлы, тёмные пластики и прозрачные поверхности могут требовать другой геометрии освещения и контроля бликов.
Калибровка
Калибровка сопоставляет координаты камеры с полем маркировки гальваносканера. Дисторсия объектива, рабочая высота и механическая стабильность влияют на то, достигает ли рассчитанная коррекция заданного положения маркировки.
ПО машинного зрения и распознавание
Программа обнаруживает утверждённую базовую точку, контур, шаблон или код, применяет пороги распознавания и вычисляет коррекцию положения или поворота. Состояния несовпадения и низкой уверенности должны обрабатываться явно.
Лазерный источник и оптика маркировки
Лазерный источник, гальваносканер, полевая линза и фокусировка создают марку после определения позиционирования. Машинное зрение управляет местом нанесения маркировки; оно не заменяет выбор материала и лазерного процесса.
Камера, объектив и освещение
Определите FOV, размер элемента, освещение и калибровку совместно
Правильная настройка системы формирования изображения начинается с реального диапазона загрузки и признака, который должна распознавать камера. Большее поле зрения не всегда автоматически лучше, если самый маленький используемый признак становится трудно различимым.
| Переменная | Что необходимо определить | Почему это важно | Практическая проверка |
|---|---|---|---|
| Допустимый диапазон размещения | Максимальное смещение по X/Y и поворот, ожидаемые при загрузке. | Это определяет, какую часть рабочей зоны должна видеть камера. | Разместите типичные детали в центре, по краям и в углах ожидаемой зоны загрузки. |
| Поле зрения камеры | Видимая область, необходимая для охвата всех допустимых положений детали. | Более широкое поле зрения охватывает большую площадь, но снижает детализацию изображения на единицу площади при том же сенсоре. | Убедитесь, что самый маленький распознаваемый признак остаётся чётким по всему используемому полю. |
| Распознаваемый признак | Отверстие, контур, угол, реперная метка, печатная метка, шаблон или код. | Элемент должен быть визуально достаточно стабильным, чтобы обеспечить воспроизводимую базу. | Тестируйте чистые детали, а также обычные вариации поверхности, ориентации и фона. |
| Освещение | Направление, интенсивность и геометрия освещения. | Блики и низкий контраст могут смещать или скрывать видимую камерой границу. | Сравните изображения при предлагаемом освещении с фактическим качеством поверхности. |
| Рабочая высота | Расстояние до камеры, плоскость фокусировки лазера и ожидаемое изменение высоты. | Изменение высоты может изменить масштаб изображения, фокус и фокусировку лазерной маркировки. | Определите допустимый диапазон Z отдельно от позиционирования по X/Y. |
| Калибровка | Сопоставление координат камеры и поля маркировки гальвосканера. | Хорошее распознавание не гарантирует правильное положение лазера, если сопоставление координат выполнено неверно. | Проверьте несколько точек по всей реальной области маркировки, а не только в центре. |
Категории машин Vision CCD
Выберите из волоконных, УФ, CO2 или изготовленных на заказ машин Vision CCD
Vision обеспечивает распознавание деталей и коррекцию положения, а лазерный источник определяет способ маркировки материала. Основные варианты оборудования — волоконный, УФ и CO2. Заказные машины Vision CCD используются, когда проекту также нужны нестандартная оптика, управление фокусом, оснастка, перемещение, защитные ограждения или интеграция.
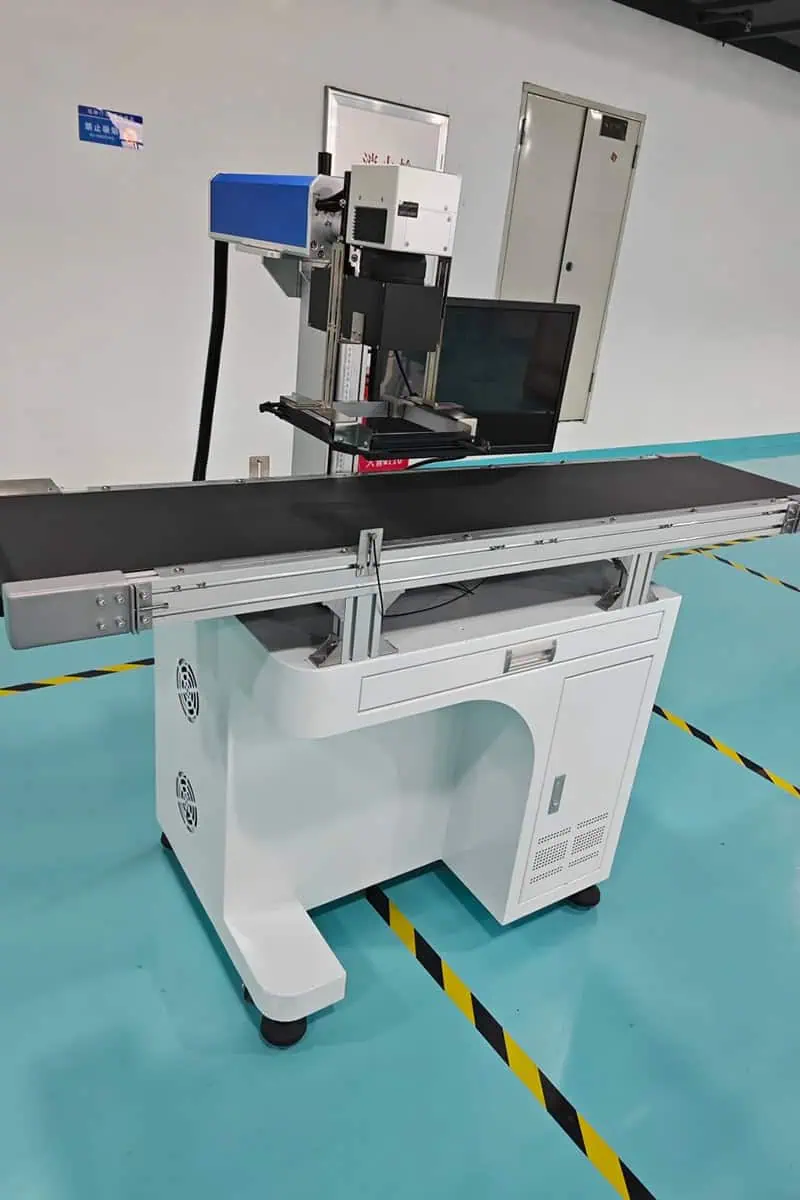
Волоконный + CCD-зрение
Волоконный лазерный маркиратор Vision CCD
Для подходящих металлов, металлов с покрытием и выбранных инженерных пластиков, где волоконная лазерная обработка обеспечивает требуемый контраст, глубину или поверхностный эффект. Система технического зрения корректирует положение и поворот детали перед нанесением маркировки волоконным лазером.
Просмотреть волоконные лазерные маркираторы →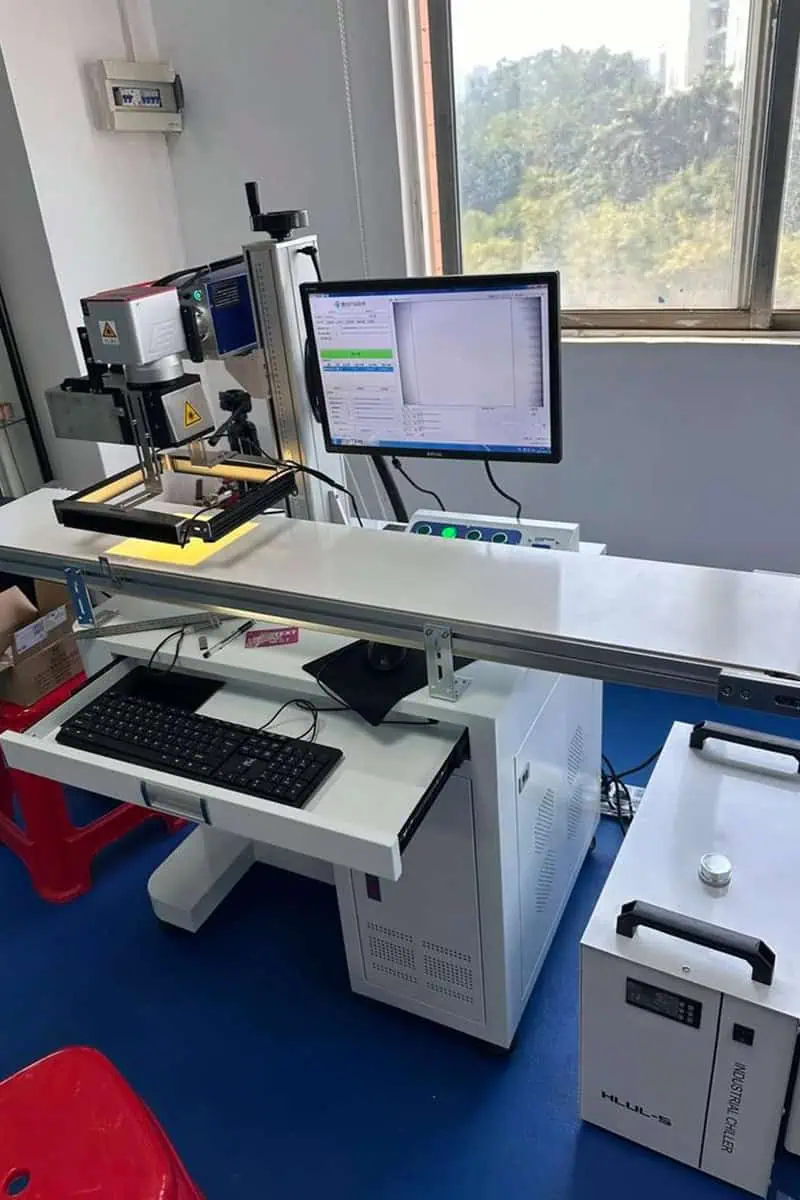
UV + CCD-зрение
UV-лазерный маркиратор с CCD-зрением
Для подходящих пластиков, электроники, стекла и других применений, где UV-процесс выбирается для мелких элементов или меньшего теплового воздействия. Камера, объектив и освещение по-прежнему должны подбираться под фактический распознаваемый элемент и поверхность.
Просмотреть UV-лазерные маркираторы →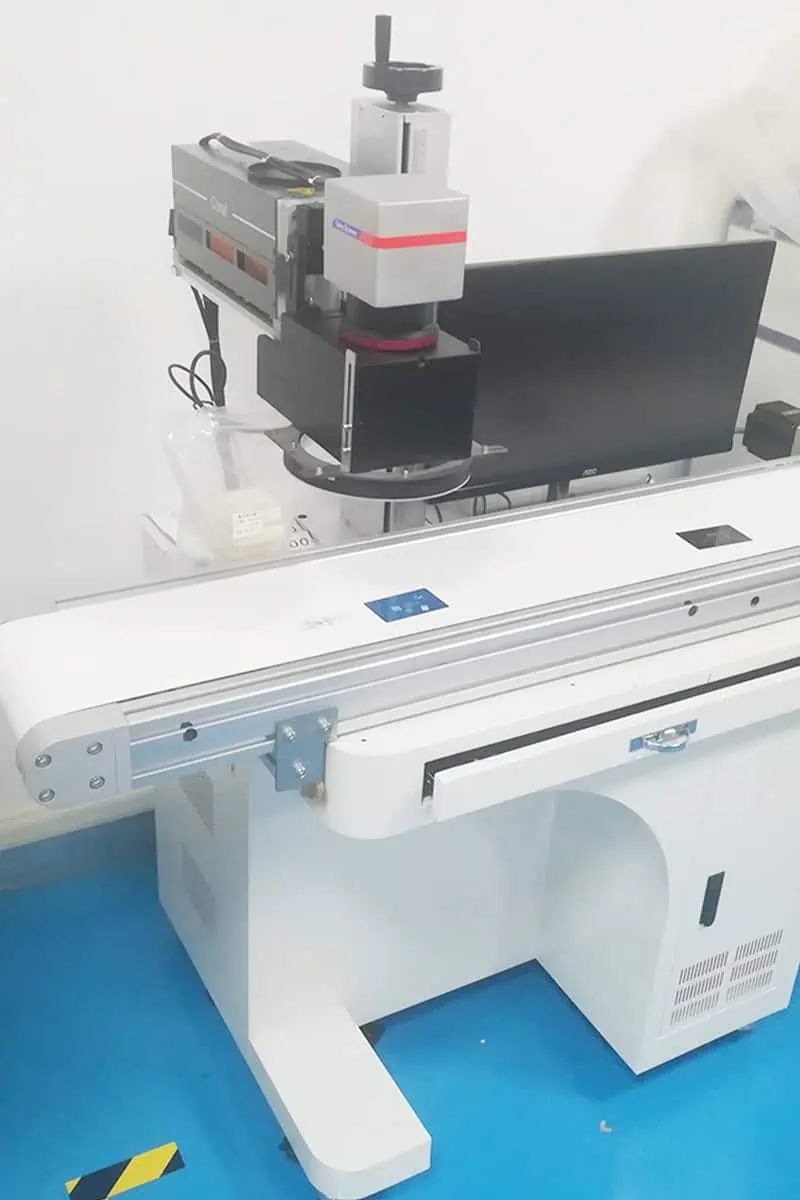
CO2 + CCD-зрение
CO2-лазерный маркиратор с CCD-зрением
Для бумаги, дерева, кожи, упаковочных материалов и других неметаллических областей применения, подходящих для CO2-лазера, когда детали или печатные элементы поступают с переменным положением или ориентацией. Задачу машинного зрения и процесс CO2-маркировки следует проверять отдельно, а затем объединять.
Просмотреть лазерные маркировочные станки с CO2 →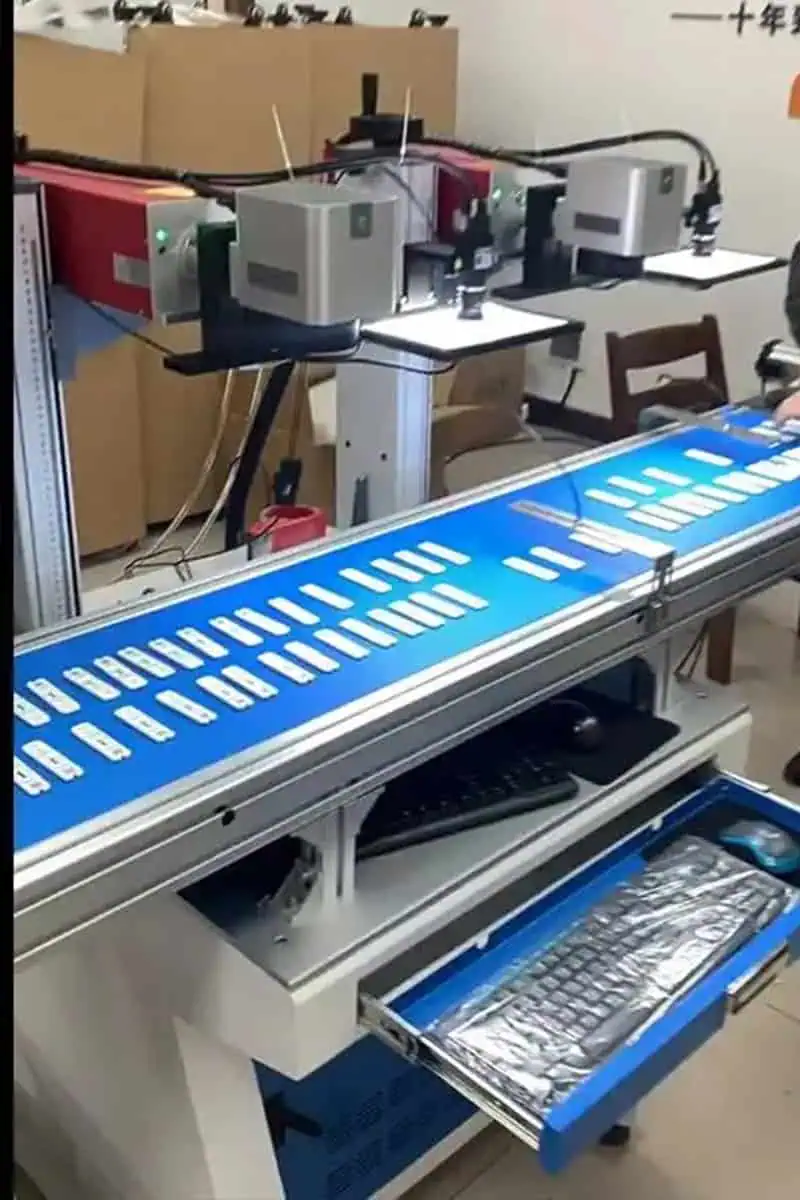
Vision CCD на заказ
Станок лазерной маркировки Custom Vision CCD
Для проектов, которым требуется больше, чем стандартная станция позиционирования с камерой, например специальное освещение, увеличенные или нестандартные поля зрения, автофокус или Z-компенсация, нестандартная оснастка, ротационная обработка, специальные конструкции рабочих станций, гнёзда для нескольких деталей, интерфейсы конвейеров или автоматизация под конкретный проект.
Примечание по конфигурации: «Custom» описывает объём проекта, а не четвёртую длину волны лазера. В итоговом станке может использоваться волоконный, УФ- или CO2-лазер в зависимости от процесса маркировки.
Обсудить индивидуальный проект системы машинного зрения CCD →Как работает маркировка с машинным зрением
От изображения с камеры к лазерной маркировке
Для стандартной рабочей станции машинного зрения не усложняйте рабочий процесс оборудования: получите изображение, найдите утверждённый признак, преобразуйте этот результат в систему координат лазера, выполните маркировку, затем выполните любую необязательную проверку, предусмотренную заданием.
Получите изображение
Камера захватывает заданную область при контролируемом освещении.
Найдите базовую точку
Программное обеспечение определяет заданный элемент, контур или ориентацию детали.
Расчёт коррекции
Система преобразует обнаруженное положение и угол в координаты маркировки.
Нанесение лазерной маркировки
Гальво-сканер маркирует утверждённое содержимое с помощью выбранного лазерного процесса.
Проверка или считывание
При необходимости отдельный этап считывания или верификации проверяет маркировку или производственную запись.
Сложная передача управления между ПЛК и MES, синхронизация линии, маршрутизация отбракованных изделий и многостанционная автоматизация относятся к проектной оценке решения визуального позиционирования, а не к стандартной странице подбора продукта.
Проверка позиционирования
Как проверить позиционирование системы машинного зрения перед покупкой
Не принимайте значение разрешения камеры за гарантию точности позиционирования. Проверьте полную конфигурацию камеры, объектива, освещения, калибровки, механики и программного обеспечения на реальной детали и в реальном рабочем поле.
Определите базу
Выберите элемент, которому должна следовать метка, и определите допустимую позиционную погрешность относительно этого элемента.
Проверьте всё поле
Поместите деталь в центре, по краям и углам разрешённой зоны загрузки и включите характерные повороты.
Повторите распознавание и маркировку
Выполняйте повторные циклы при предусмотренном освещении и обычных вариациях поверхности, а не на одном идеальном изображении.
Измерьте результат
Измерьте метку относительно заданной базы и зафиксируйте фактическую конфигурацию, метод испытания и решение о приёмке.
Правило доказательности для измеряемой точности: любое публикуемое значение позиционирования должно быть привязано к фактической камере, объективу, полю зрения, рабочей высоте, методу калибровки, элементу детали и методу измерения, с помощью которых оно было получено.
Типичные сценарии использования
Где лазерная маркировка с машинным зрением дает дополнительную ценность
Лучшие сценарии использования отличаются наличием видимой повторяемой особенности, местоположение которой камера может определить, и требования к маркировке, которое в противном случае зависело бы от более точного ручного позиционирования или более сложной оснастки.
Металлические детали россыпью в лотках
Когда небольшие металлические детали могут смещаться или поворачиваться внутри лотка или зоны загрузки, камера может найти отверстие, край, контур или обработанный элемент и скорректировать положение по осям X/Y и поворот перед маркировкой.
Электронные компоненты и разъёмы
Используйте отверстия разъёмов, края корпуса, реперные точки печатной платы или другие стабильные элементы, чтобы идентификаторы, логотипы или мелкий текст оставались привязанными к правильному локальному положению.
Этикетки, упаковка и печатные элементы
Когда содержимое лазерной маркировки должно следовать за существующей печатью, краем этикетки, линией реза или элементом упаковки, система машинного зрения может найти этот видимый ориентир и разместить маркировку относительно него.
Гнезда для нескольких деталей
Когда несколько деталей находятся в одном поле зрения камеры, система может найти каждую одобренную деталь, рассчитать отдельную коррекцию координат и затем последовательно маркировать каждую позицию.
Контрольный список конфигурации
Что нужно подтвердить для лазерного маркиратора с CCD-системой машинного зрения
Полезное коммерческое предложение должно связывать задачу машинного зрения с лазерным процессом, механикой, потоком данных и объемом требований безопасности, а не указывать “CCD” как отдельный аксессуар.
| Область | Информация, которую необходимо предоставить | Конфигурация, которую необходимо подтвердить |
|---|---|---|
| Заготовка | Материал, отделка поверхности, размеры, фотографии/чертежи, обычные отклонения и способ загрузки. | Поддержка приспособления, полезная рабочая высота и видимость для камеры. |
| Задача распознавания | Признак для локализации, допустимое перемещение по X/Y, диапазон поворота, количество деталей в одном поле и поведение при отсутствии совпадения. | Камера, объектив, FOV, освещение и метод распознавания. |
| Лазерная метка | Текст, логотип, серийный номер или код; размер маркировки; наименьший элемент; требуемый внешний вид или стойкость. | Волоконный, УФ- или CO2-тракт; подтип источника; полевая линза; и тестирование процесса. При нестандартной оптике, механике или манипулировании используйте индивидуальную конфигурацию станка. |
| Высота / геометрия | Номинальная высота маркировки, допустимое отклонение по Z, ступенчатые или криволинейные поверхности. | Ручная фокусировка, ось Z, автофокусировка, компенсация фокуса или 3D-маршрут при необходимости. |
| Данные | Статичная графика, серийные данные, ввод штрихкода, необходимость OCR, внешняя база данных или производственная запись. | Возможности программного обеспечения, контроллер, сканер/считыватель и объём входов/выходов. |
| Производство | Требуемое целевое время цикла, время загрузки/выгрузки, размер партии и последовательность действий оператора. | Компоновка рабочей станции, гнёзда, срабатывание и необходимость интеграции на уровне проекта. |
| Безопасность и пункт назначения | Напряжение в пункте назначения, необходимые защитные ограждения станка, вытяжка, условия установки и местные требования безопасности. | Полная конфигурация безопасности станка, интерфейсы и входящие в комплект аксессуары. |
Не путайте три функции
Камера позиционирования, чтение кода и верификация кода — это разные функции
CCD-камера, используемая для позиционирования детали, не обеспечивает автоматически оценку качества штрихкода, проверку OCR или верификацию прослеживаемости. Определяйте задачу контроля отдельно от задачи позиционирования.
Камера машинного зрения для позиционирования
Основная задача: определить признак, контур, деталь или ориентацию и рассчитать координаты маркировки.
Не подтверждает автоматически: класс штрихкода, точность OCR или долговременную читаемость маркировки.
Чтение кодов / OCR
Основная задача: считывать содержимое, такое как символы, штрихкоды или Data Matrix, когда это поддерживается конфигурацией визуализации и программного обеспечения.
По-прежнему требуется: заданная контрастность, фокусировка, размер кода и поведение при оценке «годен/не годен».
Верификация / оценка кода
Основная задача: оценивать код по заданной методике верификации или требованиям к качеству.
Может потребоваться: специализированный верификатор, контролируемое освещение и согласованный стандарт или процедура приёмки.
Частые вопросы покупателей
Часто задаваемые вопросы о лазерных маркировочных станках с Vision CCD
Что добавляет CCD-видеосистема к лазерному маркировочному станку?
Это добавляет слой позиционирования на основе камеры. Система может определить заданный элемент или ориентацию детали, преобразовать результат в лазерные координаты и скорректировать положение маркировки перед нанесением.
Может ли станок Vision CCD полностью исключить использование приспособлений?
Не всегда. Простое установочное гнездо или опора всё ещё могут улучшить установку детали, стабильность фокусировки и повторяемость цикла. Машинное зрение наиболее полезно, когда точное механическое позиционирование затруднено или не требуется, а не тогда, когда нужно убрать все механические базы.
Гарантирует ли камера с более высоким разрешением более высокую точность маркировки?
Нет. Результат также зависит от выбора объектива, FOV, освещения, контраста элементов, калибровки, рабочей высоты, механики и метода, используемого для измерения итогового положения маркировки.
Может ли видеосистема компенсировать изменения высоты детали?
Стандартное 2D-зрение в основном корректирует положение по осям X/Y и поворот. Изменение высоты влияет на фокусировку и может потребовать регулировки по оси Z, автофокусировки, компенсации фокуса или траектории 3D-маркировки.
Стоит ли мне выбрать волоконный, УФ-, CO2- или заказной станок Vision CCD?
Выбирайте волоконный (Fiber), UV или CO2-лазер исходя из материала заготовки, состояния поверхности и требуемого результата маркировки. Выбирайте индивидуальную конфигурацию станка, если проекту также требуются нестандартная оптика, управление фокусировкой, оснастка, перемещение, защитные ограждения или интеграция. Камера машинного зрения не меняет реакцию материала на лазерное излучение.
Может ли одна и та же камера проверять качество Data Matrix или штрихкода после маркировки?
Только если система формирования изображения, программное обеспечение и метод приемки спроектированы для этой задачи. Позиционирование, чтение кодов и формальная верификация кодов — это разные функции, и их следует указывать отдельно.
Что нужно отправить для получения коммерческого предложения на станок Vision CCD?
Отправьте фотографии или чертежи детали, материал и отделку, признак, который должна определять камера, допустимый диапазон размещения и поворота, макет маркировки, требуемый размер поля, целевой такт, перепад высот, требования к данным и, по возможности, представительные образцы.
Запросить проверку конфигурации
Перед выбором камеры отправьте деталь, базу и диапазон размещения
Предоставьте информацию о заготовке, поверхности, содержимом маркировки, признаке распознавания, допустимом перемещении по X/Y и повороте, целевом такте, перепаде высот и требованиях к месту назначения. После этого Zhuorui сможет проверить камеру, объектив, освещение, лазерный источник, поле маркировки, оснастку и конфигурацию рабочей станции с учетом фактической задачи.