
Автоматизация вокруг лазерного маркиратора
Интеграция автоматизации лазерной маркировки
Zhuorui Laser интегрирует сигналы движения, позиционирования, машинного зрения и маркировки вокруг лазерного маркиратора. Цель — сократить повторяющееся ручное позиционирование и помочь подходящим применениям перейти от обработки отдельных деталей к более эффективной, воспроизводимой серийной или непрерывной маркировке за счёт XY- и многоосевого движения, поворотного позиционирования, CCD/машинного зрения, датчиков, триггеров, машинного ввода-вывода, переменных данных и интерфейсов онлайн-маркировки.
- Последовательное XY- и многоосевое позиционирование
- Поворотное и CCD/машинное позиционирование
- Датчики, триггеры и машинный ввод-вывод
- Рабочие процессы серийной и онлайн-маркировки
Прямой ответ
Что означает автоматизация вокруг лазерного маркиратора?
Это означает автоматизацию этапов, связанных с маркировкой и наиболее близких к маркиратору: определение местоположения заготовки, перемещение её в правильное положение для маркировки, выбор правильного задания или переменных данных, получение сигналов, необходимых для запуска маркировки, и координация этих функций в повторяемой последовательности.
Наличие стандартной поворотной оси, опции CCD/машинного зрения, электрической оси Z или обычного приспособления не делает проект проектом интеграции автоматизации автоматически. Если стандартная конфигурация решает задачу, она остаётся выбираемой конфигурацией станка. Если необходимо изменить саму конструкцию станка, систему закрепления заготовки или рабочую зону, см. Инжиниринг лазерного маркиратора по индивидуальному заказу. Интеграция автоматизации становится актуальной, когда несколько функций на стороне маркировки должны работать совместно в заданной последовательности.
Когда маркировочная станция должна взаимодействовать с существующим оборудованием, Zhuorui уделяет основное внимание интерфейсу, непосредственно связанному с маркировкой — например, сигналам наличия детали, запуска, готовности/занятости, завершения, неисправности/блокировки, рецепта или переменных данных. Подтверждённое коммерческое предложение определяет интерфейс маркировочной станции, предоставляемые функции и любое оборудование заказчика, которое должно обмениваться с ней сигналами.
Если требование выходит за рамки станции лазерной маркировки и охватывает более широкие задачи перемещения материалов, автоматической загрузки/выгрузки, роботизированного манипулирования или другой архитектуры производственной системы, специфичной для конкретного проекта, рассмотрите общее требование через Решения для лазерной маркировки а не предполагая, что это является частью данного объёма автоматизации на стороне станка.
Интегрированные функции
Что можно автоматизировать вокруг лазерного маркиратора?
Полезные функции — это те, которые напрямую управляют положением заготовки, перемещением при маркировке, данными задания или сигналами, необходимыми для взаимодействия лазерной маркировочной станции с существующим оборудованием.
Основы закрепления заготовки и позиционирования
Приспособление может оставаться стандартной опцией. В проекте автоматизации оно обеспечивает повторяемую базу, на которую опираются координированное движение, техническое зрение или управление последовательностью.
Поворотные, линейные и XY-оси
Перемещайте или индексируйте заготовку, когда одно фиксированное положение не может охватить требуемую область маркировки, окружность или последовательность мест маркировки.
Позиционирование с помощью технического зрения
Используйте позиционирование на основе камеры, когда размещение детали, ориентация или доступная область маркировки не могут быть надёжно проконтролированы только фиксированной оснасткой.
Согласование высоты и фокуса
Используйте управляемое перемещение по Z или фокусировку, когда изменения высоты должны быть согласованы как часть последовательности маркировки. Обычная электрическая опция Z сама по себе остается стандартной конфигурацией станка.
Датчики, триггеры и ввод-вывод станка
Используйте сигналы наличия детали, пуска, готовности/занятости, завершения, блокировки или другие сигналы, связанные с маркировкой, необходимые для управления последовательностью вокруг лазерной станции.
Переменные данные и рецепты маркировки
Применяйте данные серийного номера, партии, даты, кода или рецепта, сохраняя привязку правильного задания на маркировку к правильной заготовке, позиции или этапу маркировки.
Онлайн-маркировка и внешний запуск
Используйте входы наличия детали, триггера или энкодера там, где это уместно, чтобы маркировка могла запускаться в нужной точке, пока детали перемещаются в рамках существующего процесса.
Сигналы взаимодействия с существующим оборудованием
Обеспечивайте обмен только сигналами готовности/занятости, завершения, неисправности, триггера или данных, которые необходимы для взаимодействия станции лазерной маркировки с оборудованием заказчика.
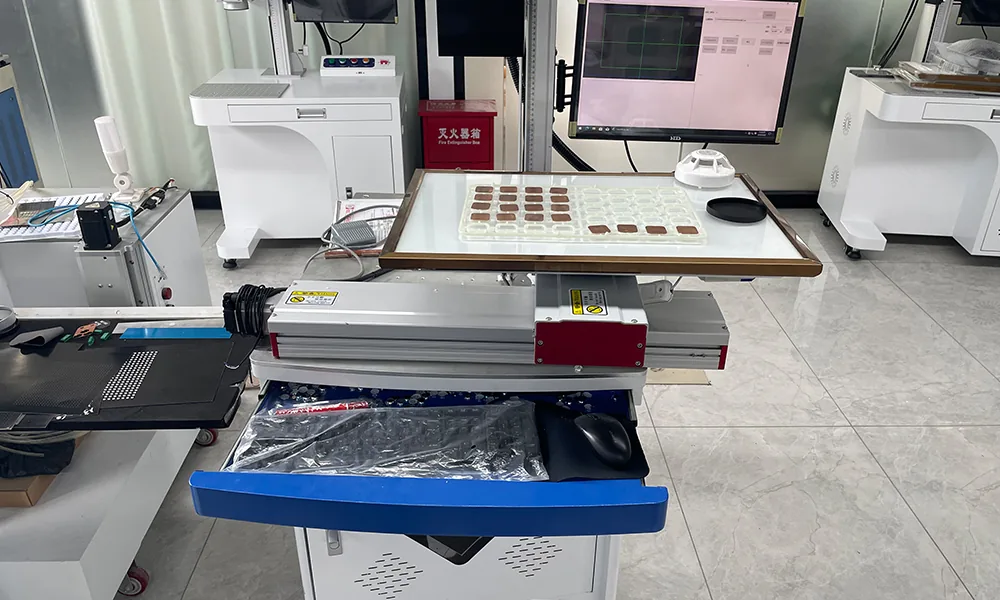
Пример позиционирования с помощью машинного зрения
Машинное зрение полезно, когда фиксированного позиционирования недостаточно
Камеру можно интегрировать вокруг зоны маркировки, когда положение или ориентация заготовки варьируются, а одного фиксированного приспособления недостаточно для обеспечения требуемой повторяемости. Конкретный метод машинного зрения, диапазон коррекции и критерии приёмки зависят от детали и проекта.
Машинное зрение может оставаться частью этого объёма интеграции на стороне станка, когда оно используется для определения положения или ориентации деталей для маркировки. Если требование расширяется до более широкого перемещения материалов или производственной системы под конкретный проект вокруг станции маркировки, рассмотрите проект в целом через Решения для лазерной маркировки.
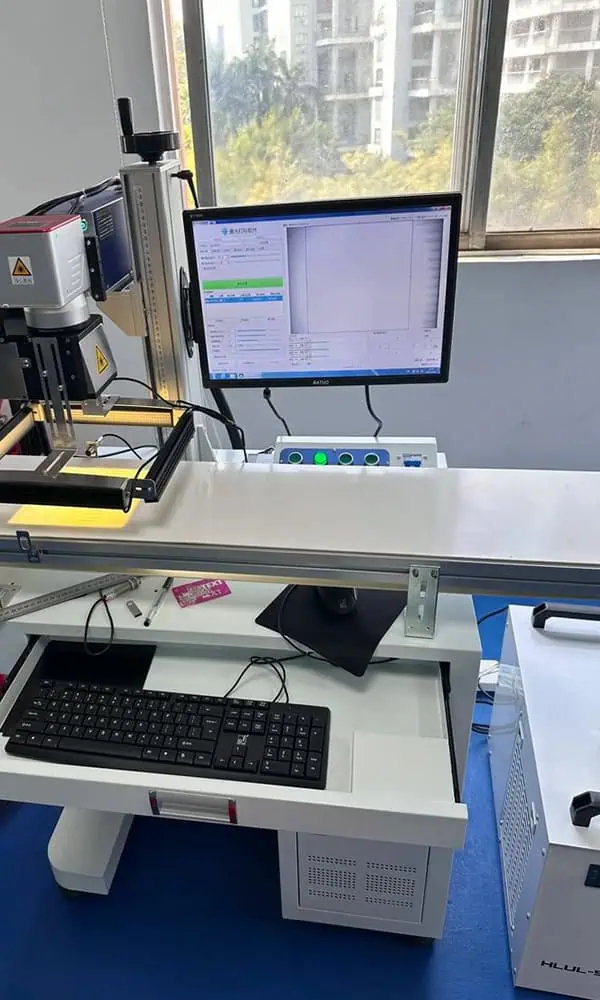
Последовательность маркировки
Как функции на стороне станка взаимодействуют во время маркировки?
Автоматизация может начаться, даже когда оператор всё ещё устанавливает заготовку. Улучшение достигается за счёт того, что позиционирование, перемещение, техническое зрение, выбор задания/данных и сигналы, связанные с маркировкой, более стабильно выполняют повторяющиеся шаги после подачи детали.
Подача заготовки
Оператор, приспособление или имеющееся оборудование подаёт деталь на станцию маркировки в требуемом исходном состоянии.
Идентификация задания
Выберите требуемый рецепт или получите фиксированные/переменные данные маркировки, связанные с деталью или производственным заданием.
Установите положение маркировки
Базы приспособления, поворотное движение, линейные/XY-оси, предварительный просмотр с красным светом или техническое зрение определяют положение и ориентацию, требуемые фактической геометрией.
Переместитесь или дождитесь триггера
При пакетной работе ось подводит следующую запрограммированную позицию в рабочую зону. При работе в линии станция ожидает требуемого сигнала датчика, триггера или условия данных перед маркировкой.
Выполните маркировку
Проверенная траектория лазера, параметры маркировки и выбранное задание применяются в подтверждённой позиции заготовки.
Подтвердить и продолжить
Визуальное подтверждение, проверка считывателем/камерой или сигнал завершения/готовности может позволить рабочей станции или существующему оборудованию перейти к следующей позиции или детали.
Пакетная и онлайн-маркировка используют один и тот же базовый принцип: автоматизировать повторяющиеся операции вокруг марки. Пакетная работа обычно использует программируемое XY-, поворотное или многоосевое позиционирование; онлайн-работа в большей степени полагается на обнаружение детали, триггерные/информационные условия и прямой сигнальный интерфейс станции маркировки с существующим оборудованием. Реальное время цикла по-прежнему зависит от подачи детали, позиционирования или перемещения, обработки данных, маркировки и любой необходимой проверки — а не только от времени сканирования лазера.
Пример пакетной маркировки
Последовательная маркировка нескольких деталей с XY-осью
Для повторяющейся пакетной маркировки несколько заготовок можно загрузить в одно приспособление. Затем XY-стол перемещает приспособление по запрограммированным позициям, последовательно вводя каждую заготовку в эффективную зону лазерной маркировки.
По сравнению с повторяющейся ручной загрузкой, позиционированием и запуском каждой заготовки это может уменьшить количество повторяющихся операций оператора и сделать позиционирование более согласованным по всей партии. Лазер не маркирует все детали одновременно; управляемое XY-перемещение поочерёдно подводит каждую запрограммированную позицию под маркирующую головку.
Производственная выгода зависит от фактического времени маркировки, перемещения по осям, компоновки приспособления, времени подготовки или переналадки приспособления и любой необходимой проверки, поэтому систему следует оценивать как полный цикл пакетной маркировки, а не только по скорости осей.
Пример углового позиционирования
Последовательное позиционирование поворотной оси
Поворотная ось становится частью автоматизированной последовательности маркировки, когда заготовка или приспособление должны проходить через несколько угловых положений. Вместо того чтобы полагаться на повторную ручную регулировку угла, система может проиндексировать поворотную ось в требуемое положение, выполнить этап маркировки и перейти к следующей запрограммированной ориентации.
Ценность автоматизации заключается в контролируемом позиционировании и координации последовательности, а не просто в добавлении поворотного приспособления. Для повторяющейся или многопозиционной маркировки это может сократить ручное перепозиционирование, повысить повторяемость положения и обеспечить более эффективный рабочий процесс серийной маркировки.
Рабочий процесс проекта интеграции
Как определяется и создается автоматизация вокруг маркировочной машины?
Проект начинается с детали, маркировки и требуемого производственного метода, а затем добавляются только функции закрепления заготовки, перемещения, машинного зрения, датчиков/триггеров, ввода-вывода и обработки данных, необходимые для повышения повторяемости серийной или онлайн-маркировки.
Определите задачу маркировки
Подтвердите деталь, материал/поверхность, содержание маркировки, зону маркировки, требуемый результат и репрезентативные образцы, если они доступны.
Проверьте позиционирование и доступ
Проверьте геометрию заготовки, ориентацию при загрузке, базу, доступный зазор и позиции, которых необходимо достичь во время маркировки.
Подтверждение необходимых функций
Определите, требуется ли для задачи только приспособление или стандартная опция, либо скоординированная комбинация XY/многоосевого перемещения, поворотного позиционирования, машинного зрения, датчиков, триггеров, машинного ввода-вывода, переменных данных или функций онлайн-маркировки.
Сборка и интеграция
Соберите рабочую станцию и интегрируйте подтверждённое позиционирование, перемещение, машинное зрение, датчики, аппаратные средства управления и функции маркировки.
Настройка последовательности маркировки
Настройте рецепты, переменные данные, условия срабатывания, ввод-вывод на стороне машины и действия осей, чтобы каждый этап маркировки выполнялся на правильной детали, в правильном положении и в нужное время.
Проверьте функции в комплексе
Используйте репрезентативные детали и согласованную настройку, чтобы проверить позиционирование, движение, маркировку, триггеры/ввод-вывод, данные и верификацию как единый пакетный или онлайн-рабочий процесс маркировки.

Проверки функциональной интеграции не заменяют пусконаладку всего станка и испытания на стабильность перед отгрузкой. Эти приёмочные проверки относятся к Контроль качества и тестирование. Функциональная приемка для конкретного проекта и любые сигнальные интерфейсы с существующим оборудованием определяются только тогда, когда они включены в подтвержденный объем проекта.
Инженерное задание
Какая информация необходима, прежде чем можно будет определить автоматизацию вокруг маркировочной машины?
Наиболее полезные исходные данные — это реальная заготовка, зона маркировки, разброс размещения, требуемое перемещение, потребность в машинном зрении, метод пакетной или онлайн-маркировки, логика данных/рецептов и любые сигналы существующего оборудования, которые должны напрямую координироваться с маркировочной станцией.
| Тема | Информация для подготовки | Что это помогает определить |
|---|---|---|
| Заготовка и маркировка | Материал, поверхность, размеры, масса, зона маркировки, содержание маркировки, требуемый результат и репрезентативные образцы при наличии | Траектория лазера, оптика, рабочее расстояние, расположение маркировки и требование к валидации образца |
| Подача детали | Как подается деталь, доступная база, ожидаемое отклонение по X/Y/повороту и может ли фиксированное приспособление контролировать начальное положение | Достаточно ли стандартного закрепления заготовки или оправдано применение вспомогательных систем зрения/движения |
| Требование к перемещению | Количество позиций маркировки, требование к поворотной оси, ход оси, позиции индексации, изменения Z/фокуса и полезный зазор | Оснастка, поворотная/линейная/XY конфигурация и рабочая зона на уровне станка |
| Требование к системе технического зрения | Почему фиксированное позиционирование недостаточно, какой признак можно определить и какую вариацию размещения/ориентации необходимо учитывать | Является ли позиционирование с использованием машинного зрения технически целесообразным и что необходимо проверить на реальных деталях |
| Данные маркировки и рецепты | Фиксированное или переменное содержимое, формат серийного номера/партии/даты/кода, правила рецептов и источник задания на маркировку | Логика выбора задания и то, как правильное содержимое сопоставляется с каждой деталью или позицией |
| Ввод-вывод и триггеры станка | Сигналы наличия детали, внешнего запуска, готовности/занятости, завершения, блокировки, датчиков или другие сигналы, связанные с маркировкой, а также любое оборудование заказчика, с которым необходимо обмениваться этими сигналами | Прямой интерфейс сигналов, требуемый станцией маркировки, и что необходимо проверить с существующим оборудованием |
| Онлайн-маркировка | Как деталь перемещается через позицию маркировки, доступный сигнал датчика/триггера или сигнал, связанный с энкодером, ожидаемый диапазон скоростей, где это применимо, и требуемая синхронизация нанесения маркировки | Целесообразна ли маркировка в линии/на лету и какую синхронизацию необходимо проверить в зоне лазерной станции |
| Функциональная приемка | Ожидания по позиционированию, критерии приемки маркировки, требуемая последовательность, представительные детали и любые целевые показатели времени цикла для конкретного проекта | Что можно проверить во время функциональной интеграции, а что относится к последующим испытаниям перед выпуском машины |
Перед принятием окончательных инженерных обязательств
Что необходимо подтвердить, прежде чем можно будет утвердить позиционирование, время цикла или интеграцию?
Правильный ответ зависит от фактической детали и последовательности маркировки. Повторяемость позиционирования, ход оси, оптический зазор, совместимость данных/ввода-вывода и сама маркировка должны рассматриваться вместе, прежде чем конфигурация рабочей станции будет окончательно утверждена.
Следующий шаг
Отправьте деталь, требования к позиционированию и список функций
Для анализа автоматизации отправьте чертёж или фотографии детали, зону маркировки, условие подачи детали, требуемое позиционирование или перемещение, потребность в CCD/машинном зрении, метод пакетной или онлайн-маркировки, требование к машинному вводу/выводу или триггеру, данные переменной маркировки и любой целевой цикл, важный для станции маркировки.