
Automatisation autour de la machine de marquage laser
Intégration de l'automatisation du marquage laser
Zhuorui Laser intègre le mouvement, le positionnement, la vision et les signaux liés au marquage autour de la machine de marquage laser. L'objectif est de réduire le positionnement manuel répété et d'aider les applications adaptées à passer d'une opération sur pièce unique à un marquage par lots ou en continu plus efficace et reproductible grâce aux mouvements XY et multiaxe, au positionnement rotatif, à la CCD/vision, aux capteurs, aux déclencheurs, aux E/S côté machine, aux données variables et aux interfaces de marquage en ligne.
- Positionnement séquentiel XY et multiaxe
- Positionnement rotatif et CCD/vision
- Capteurs, déclencheurs et E/S côté machine
- Flux de travail de marquage par lots et en ligne
La réponse directe
Que signifie l'automatisation autour de la machine de marquage laser ?
Cela signifie automatiser les étapes liées au marquage les plus proches de la machine : localiser la pièce, la déplacer vers la position de marquage correcte, sélectionner le bon travail ou les bonnes données variables, recevoir les signaux nécessaires pour démarrer le marquage, et coordonner ces fonctions dans une séquence répétable.
Un axe rotatif standard, une option CCD/vision, un axe Z électrique ou un dispositif de fixation conventionnel ne transforment pas automatiquement un projet en projet d'intégration d'automatisation. Si une configuration standard résout la tâche, elle reste une configuration de machine sélectionnable. Si la structure de la machine, le maintien de la pièce ou l'enveloppe de travail elle-même doit être modifié, voir Ingénierie de machine de marquage laser personnalisée. L'intégration de l'automatisation devient pertinente lorsque plusieurs fonctions côté marquage doivent fonctionner ensemble dans une séquence définie.
Lorsque la station de marquage doit coopérer avec l'équipement existant, Zhuorui se concentre sur l'interface directement liée au marquage — par exemple les signaux de présence de pièce, de démarrage, prêt/occupé, de fin, de défaut/verrouillage, de recette ou de données variables. Le devis confirmé identifie l'interface de la station de marquage, les fonctions fournies et tout équipement client qui doit échanger des signaux avec elle.
Si l'exigence s'étend au-delà de la station de marquage laser vers une manutention de matériaux plus large, un chargement/déchargement automatique, une manipulation robotisée ou une autre architecture de système de production spécifique au projet, examinez l'exigence globale via Solutions de marquage laser plutôt que de supposer qu'elle fait partie de ce périmètre d'automatisation côté machine.
Fonctions intégrées
Qu'est-ce qui peut être automatisé autour de la machine de marquage laser ?
Les fonctions utiles sont celles qui contrôlent directement la position de la pièce, le mouvement de marquage, les données de travail ou les signaux nécessaires pour que la station de marquage laser coopère avec l'équipement existant.
Fondamentaux du maintien et du positionnement de la pièce
Un montage peut rester une option standard. Dans un projet d'automatisation, il fournit la référence répétable sur laquelle reposent les mouvements coordonnés, la vision ou le contrôle de séquence.
Axes rotatifs, linéaires et XY
Déplacer ou indexer la pièce lorsqu'une position fixe ne peut pas couvrir la zone de marquage requise, la circonférence ou la séquence des emplacements de marquage.
Positionnement assisté par vision
Utilisez un positionnement basé sur une caméra lorsque le placement de la pièce, son orientation ou la zone de marquage disponible ne peuvent pas être contrôlés de manière fiable par un outillage fixe seul.
Coordination de la hauteur et de la mise au point
Utilisez un déplacement contrôlé en Z ou de mise au point lorsque les changements de hauteur doivent être coordonnés dans le cadre de la séquence de marquage. Une option Z électrique normale en soi reste une configuration machine standard.
Capteurs, déclencheurs et E/S machine
Utilisez des signaux de présence de pièce, de départ, prêt/occupé, de fin, d'interverrouillage ou d'autres signaux liés au marquage nécessaires pour contrôler la séquence autour de la station laser.
Données variables et recettes de marquage
Appliquez des données de numéro de série, de lot, de date, de code ou de recette tout en conservant la tâche de marquage correcte associée à la bonne pièce, la bonne position ou la bonne étape de marquage.
Marquage en ligne & déclenchement externe
Utilisez des entrées liées à la présence de pièce, au déclenchement ou à l'encodeur, le cas échéant, afin que le marquage puisse démarrer au bon point pendant que les pièces circulent dans un processus existant.
Signaux avec l'équipement existant
Échangez uniquement les signaux de prêt/occupé, de fin, de défaut, de déclenchement ou de données nécessaires pour que la station de marquage laser coopère avec l'équipement du client.
Exemple de positionnement par vision
La vision est utile lorsque le positionnement fixe ne suffit pas
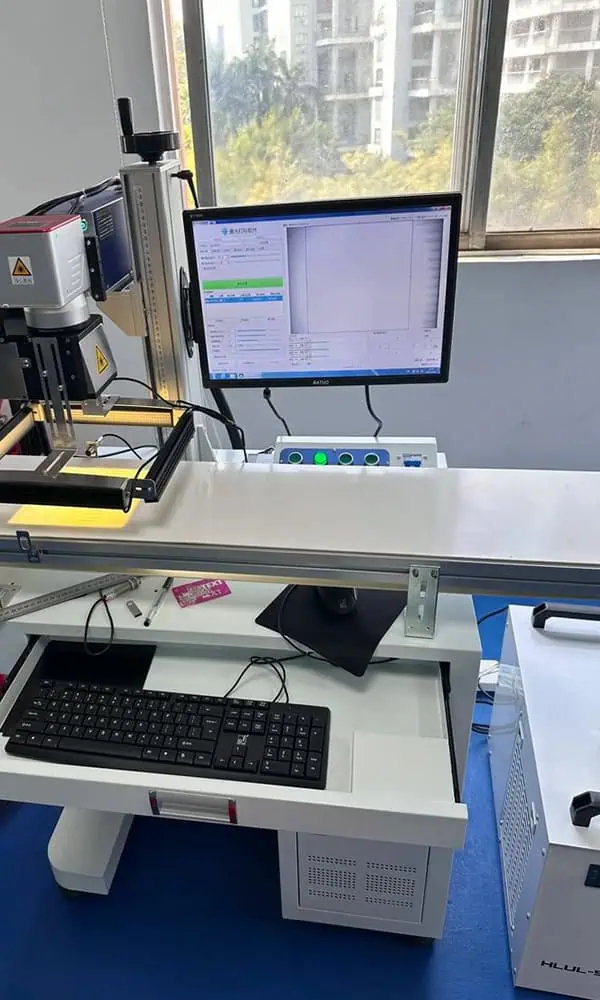
Une caméra peut être intégrée autour de la zone de marquage lorsque la position ou l'orientation de la pièce varie et qu'un gabarit fixe seul n'offre pas une répétabilité suffisante. La méthode de vision exacte, la plage de correction et les critères d'acceptation dépendent de la pièce et du projet.
La vision peut rester partie intégrante de ce périmètre d'intégration côté machine lorsqu'elle est utilisée pour localiser ou orienter les pièces en vue du marquage. Si le besoin s'étend à une manutention de matériaux plus large ou à un système de production spécifique au projet autour de la station de marquage, examinez le projet global via Solutions de marquage laser.
Séquence de marquage
Comment les fonctions côté machine travaillent-elles ensemble pendant le marquage ?
L’automatisation peut commencer même lorsqu’un opérateur place encore la pièce. L’amélioration vient du fait de laisser le positionnement, le mouvement, la vision, la sélection de tâche/données et les signaux liés au marquage gérer les étapes répétées de manière plus cohérente une fois la pièce présentée.
Présenter la pièce
L’opérateur, le montage ou l’équipement existant présente la pièce à la station de marquage dans l’état initial requis.
Identifier la tâche
Sélectionner la recette requise ou recevoir les données de marquage fixes/variables associées à la pièce ou à la tâche de production.
Établir la position de marquage
Les références de montage, le mouvement rotatif, les axes linéaires/XY, l’aperçu par lumière rouge ou la vision établissent la position et l’orientation requises par la géométrie réelle.
Déplacer ou attendre le déclencheur
Pour le travail par lots, un axe amène la position programmée suivante à portée. Pour le travail en ligne, la station attend le capteur, le déclencheur ou la condition de données requis avant de marquer.
Exécuter le marquage
Le parcours laser validé, les paramètres de marquage et le travail sélectionné sont appliqués à la position confirmée de la pièce.
Confirmer et continuer
La confirmation visuelle, la vérification par lecteur/caméra ou un signal de fin/prêt peuvent permettre à la station de travail ou à l'équipement existant de continuer vers la position ou la pièce suivante.
Le marquage par lots et en ligne repose sur le même principe de base : automatiser les étapes répétées autour du marquage. Le travail par lots utilise généralement un positionnement programmé XY, rotatif ou multi-axe ; le travail en ligne repose davantage sur la détection de pièce, les conditions de déclenchement/de données et l'interface de signal directe de la station de marquage avec l'équipement existant. Le temps de cycle réel dépend encore de la présentation de la pièce, du positionnement ou du mouvement, du traitement des données, du marquage et de toute vérification requise, et non du seul temps de balayage laser.
Exemple de marquage par lots
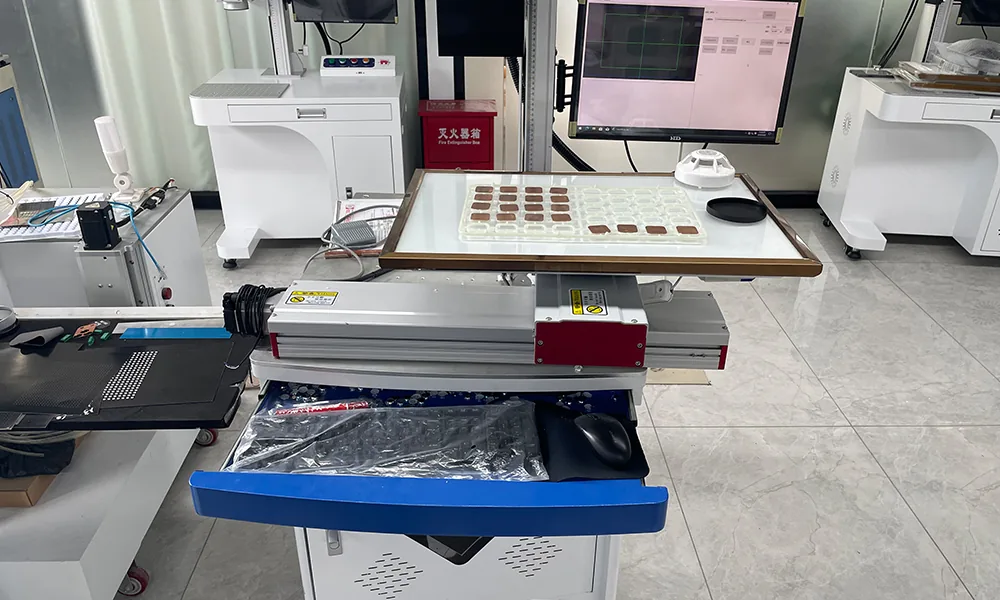
Marquage séquentiel multi-pièces avec un axe XY
Pour le marquage répétitif de lots, plusieurs pièces peuvent être chargées dans un même montage. La table XY déplace ensuite le montage selon des positions programmées, ce qui amène successivement chaque pièce dans la zone efficace de marquage laser.
Par rapport au chargement, au positionnement et au lancement manuels répétés de chaque pièce, cela peut réduire les manipulations répétitives de l'opérateur et rendre le positionnement plus homogène sur l'ensemble du lot. Le laser ne marque pas toutes les pièces en même temps ; le déplacement XY contrôlé amène successivement chaque position programmée sous la tête de marquage.
Le bénéfice de production dépend du temps de marquage réel, de la course des axes, de l'agencement du montage, du temps de préparation ou de changement du montage et de toute vérification requise ; le système doit donc être évalué sur un cycle complet de marquage par lots, et non uniquement selon la vitesse des axes.
Exemple de positionnement angulaire
Positionnement séquentiel sur axe rotatif
Un axe rotatif fait partie d'une séquence de marquage automatisée lorsque la pièce ou le montage doit passer par plusieurs positions angulaires. Au lieu de recourir à un ajustement manuel répété de l'angle, le système peut indexer l'axe rotatif à la position requise, terminer l'étape de marquage et passer à l'orientation programmée suivante.
La valeur de l'automatisation vient d'un positionnement contrôlé et d'une coordination de la séquence — et non simplement de l'ajout d'un accessoire rotatif. Pour le marquage répétitif ou multi-position, cela peut réduire les repositionnements manuels, améliorer la répétabilité de position et favoriser un flux de travail de marquage par lots plus efficace.
Flux de travail du projet d'intégration
Comment l'automatisation autour de la machine de marquage est-elle définie et construite ?
Le projet commence par la pièce, le marquage et le procédé de production requis, puis ajoute uniquement les fonctions de maintien de pièce, de mouvement, de vision, de capteur/déclenchement, d'E/S et de données nécessaires pour rendre le marquage par lots ou en ligne plus reproductible.
Définir la tâche de marquage
Confirmer la pièce, le matériau/la surface, le contenu du marquage, la zone de marquage, le résultat requis et les échantillons représentatifs lorsqu'ils sont disponibles.
Examiner le positionnement et l'accès
Vérifier la géométrie de la pièce, l'orientation de chargement, la référence, le dégagement disponible et les positions qui doivent être atteintes pendant le marquage.
Confirmer les fonctions requises
Déterminer si la tâche nécessite uniquement un dispositif de fixation ou une option standard, ou une combinaison coordonnée de mouvement XY/multi-axes, de positionnement rotatif, de vision, de capteurs, de déclencheurs, d'E/S machine, de données variables ou de fonctions de marquage en ligne.
Construire et intégrer
Assembler le poste de travail et intégrer les fonctions confirmées de positionnement, de mouvement, de vision, de capteurs, de matériel de commande et de marquage.
Configurer la séquence de marquage
Configurer les recettes, les données variables, les conditions de déclenchement, les E/S côté machine et les actions d'axe afin que chaque étape de marquage ait lieu sur la bonne pièce, à la bonne position et au bon moment.
Valider les fonctions ensemble
Utiliser des pièces représentatives et la configuration convenue pour vérifier le positionnement, le mouvement, le marquage, les déclencheurs/E/S, les données et la vérification dans le cadre d'un flux de marquage par lot ou en ligne.

Les contrôles d'intégration fonctionnelle ne remplacent pas la mise en service de la machine complète et les tests de stabilité avant expédition. Ces contrôles de validation relèvent de Contrôle qualité et tests. L'acceptation fonctionnelle spécifique au projet et toute interface de signaux avec l'équipement existant sont définies uniquement lorsqu'elles sont incluses dans le périmètre confirmé du projet.
Note d'ingénierie
Quelles informations sont nécessaires avant que l'automatisation autour de la machine de marquage puisse être définie ?
Les éléments d'entrée les plus utiles sont la pièce réelle, la zone de marquage, la variation de placement, le mouvement requis, le besoin de vision, la méthode de marquage par lot ou en ligne, la logique de données/recette et tous les signaux d'équipements existants qui doivent se coordonner directement avec la station de marquage.
| Sujet | Informations à préparer | Ce que cela aide à définir |
|---|---|---|
| Pièce et marquage | Matériau, surface, dimensions, poids, zone de marquage, contenu du marquage, résultat requis et échantillons représentatifs lorsqu'ils sont disponibles | Trajet laser, optique, distance de travail, emplacement du marquage et exigence de validation sur échantillon |
| Présentation de la pièce | Comment la pièce est présentée, référence disponible, variation X/Y/rotation attendue et si un montage fixe peut contrôler la position de départ | Si le maintien standard de la pièce suffit ou si une assistance vision/mouvement est justifiée |
| Exigence de mouvement | Nombre de positions de marquage, exigence de rotation, course des axes, positions d'indexage, changements de Z/focus et dégagement utilisable | Fixation, configuration rotative/linéaire/XY et enveloppe de travail au niveau de la machine |
| Exigence de vision | Pourquoi le positionnement fixe est insuffisant, quelle caractéristique peut être localisée et quelle variation de placement/orientation doit être gérée | Si le positionnement par vision est techniquement approprié et ce qui doit être validé sur des pièces réelles |
| Données de marquage et recettes | Contenu fixe ou variable, format de numéro de série/lot/date/code, règles de recette et source de la tâche de marquage | Logique de sélection de tâche et comment le contenu correct est associé à chaque pièce ou position |
| E/S machine et déclencheurs | Signaux de présence de pièce, de démarrage externe, de prêt/occupé, de fin, d'interverrouillage, de capteur ou d'autres signaux liés au marquage, et tout équipement client qui doit les échanger | L'interface de signaux directe requise par la station de marquage et ce qui doit être validé avec l'équipement existant |
| Marquage en ligne | Comment la pièce passe devant la position de marquage, signal de capteur/déclenchement disponible ou lié à l'encodeur, plage de vitesse attendue le cas échéant et moment de marquage requis | Si le marquage en ligne/à la volée est approprié et quelle synchronisation doit être validée autour de la station laser |
| Acceptation fonctionnelle | Attente de positionnement, critères d'acceptation du marquage, séquence requise, pièces représentatives et tout objectif de cycle propre au projet | Ce qui peut être vérifié lors de l'intégration fonctionnelle et ce qui relève des tests ultérieurs de validation de la machine |
Avant l'engagement d'ingénierie final
Que faut-il confirmer avant de pouvoir s'engager sur le positionnement, le temps de cycle ou l'intégration ?
La bonne réponse dépend de la pièce réelle et de la séquence de marquage. La répétabilité de positionnement, la course des axes, le dégagement optique, la compatibilité des données/E/S et le marquage lui-même doivent être examinés ensemble avant de finaliser la configuration du poste de travail.
Étape suivante
Envoyez la pièce, l'exigence de positionnement et la liste des fonctions
Pour une revue d'automatisation, envoyez le dessin de la pièce ou des photos, la zone de marquage, la condition de présentation de la pièce, le positionnement ou le mouvement requis, le besoin CCD/vision, la méthode de marquage par lots ou en ligne, l'exigence d'E/S ou de déclenchement côté machine, les données de marquage variables et tout cycle cible qui importe pour la station de marquage.