
Automatización alrededor de la máquina de marcado láser
Integración de automatización de marcado láser
Zhuorui Laser integra movimiento, posicionamiento, visión y señales relacionadas con el marcado alrededor de la máquina de marcado láser. El objetivo es reducir el posicionamiento manual repetido y ayudar a las aplicaciones adecuadas a pasar de la operación de una sola pieza a un marcado por lotes o continuo más eficiente y repetible mediante movimiento XY y multieje, posicionamiento rotativo, CCD/visión, sensores, disparadores, E/S del lado de la máquina, datos variables e interfaces de marcado en línea.
- Posicionamiento secuencial XY y multieje
- Posicionamiento rotativo y CCD/visión
- Sensores, disparadores y E/S del lado de la máquina
- Flujos de trabajo de marcado por lotes y en línea
La respuesta directa
¿Qué significa la automatización en torno a la máquina de marcado láser?
Significa automatizar los pasos relacionados con el marcado más cercanos a la máquina: localizar la pieza de trabajo, moverla a la posición de marcado correcta, seleccionar el trabajo o los datos variables correctos, recibir las señales necesarias para iniciar el marcado y coordinar estas funciones en una secuencia repetible.
Un eje giratorio estándar, una opción CCD/visión, un eje Z eléctrico o un dispositivo de sujeción convencional no convierten automáticamente un proyecto en un proyecto de integración de automatización. Si una configuración estándar resuelve la tarea, sigue siendo una configuración de máquina seleccionable. Si la estructura de la máquina, la sujeción de la pieza o la envolvente de trabajo en sí deben cambiarse, consulte Ingeniería personalizada de máquinas de marcado láser. La integración de automatización cobra relevancia cuando varias funciones del lado del marcado deben trabajar juntas en una secuencia definida.
Cuando la estación de marcado debe cooperar con equipos existentes, Zhuorui se centra en la interfaz directamente relacionada con el marcado—por ejemplo, señales de presencia de pieza, inicio, listo/ocupado, completado, fallo/interbloqueo, receta o datos variables. La cotización confirmada identifica la interfaz de la estación de marcado, las funciones suministradas y cualquier equipo del cliente que deba intercambiar señales con ella.
Si el requisito se extiende más allá de la estación de marcado láser hacia un manejo de materiales más amplio, carga/descarga automática, manejo robótico u otra arquitectura de sistema de producción específica del proyecto, revise el requisito general a través de Soluciones de Marcado Láser en lugar de asumir que forma parte de este alcance de automatización del lado de la máquina.
Funciones integradas
¿Qué se puede automatizar alrededor de la máquina de marcado láser?
Las funciones útiles son las que controlan directamente la posición de la pieza, el movimiento de marcado, los datos del trabajo o las señales necesarias para que la estación de marcado láser coopere con los equipos existentes.
Base de sujeción y posicionamiento
Un dispositivo de sujeción puede seguir siendo una opción estándar. En un proyecto de automatización, proporciona la referencia repetible en la que se basan el movimiento coordinado, la visión o el control de secuencia.
Ejes rotativos, lineales y XY
Mueva o indexe la pieza de trabajo cuando una posición fija no pueda cubrir el área de marcado requerida, la circunferencia o la secuencia de ubicaciones de marcado.
Posicionamiento asistido por visión
Utilice el posicionamiento basado en cámara cuando la colocación de la pieza, su orientación o el área de marcado disponible no puedan controlarse de forma fiable solo con utillaje fijo.
Coordinación de altura y enfoque
Utilice el movimiento controlado de Z o de enfoque cuando los cambios de altura deban coordinarse como parte de la secuencia de marcado. Una opción de Z eléctrico normal por sí sola sigue siendo una configuración estándar de la máquina.
Sensores, disparadores y E/S de máquina
Utilice señales de presencia de pieza, inicio, listo/ocupado, completado, enclavamiento u otras señales relacionadas con el marcado que sean necesarias para controlar la secuencia alrededor de la estación láser.
Datos variables y recetas de marcado
Aplique datos de número de serie, lote, fecha, código o receta mientras mantiene el trabajo de marcado correcto asociado con la pieza de trabajo, la posición o el paso de marcado correctos.
Marcado en línea y disparo externo
Utilice entradas de presencia de pieza, de disparo o relacionadas con el encoder cuando corresponda, para que el marcado pueda iniciar en el punto correcto mientras las piezas se desplazan por un proceso existente.
Señales con equipos existentes
Intercambie solo las señales de listo/ocupado, completado, fallo, disparo o datos necesarias para que la estación de marcado láser coopere con el equipo del cliente.
Ejemplo de posicionamiento por visión
La visión es útil cuando el posicionamiento fijo no es suficiente
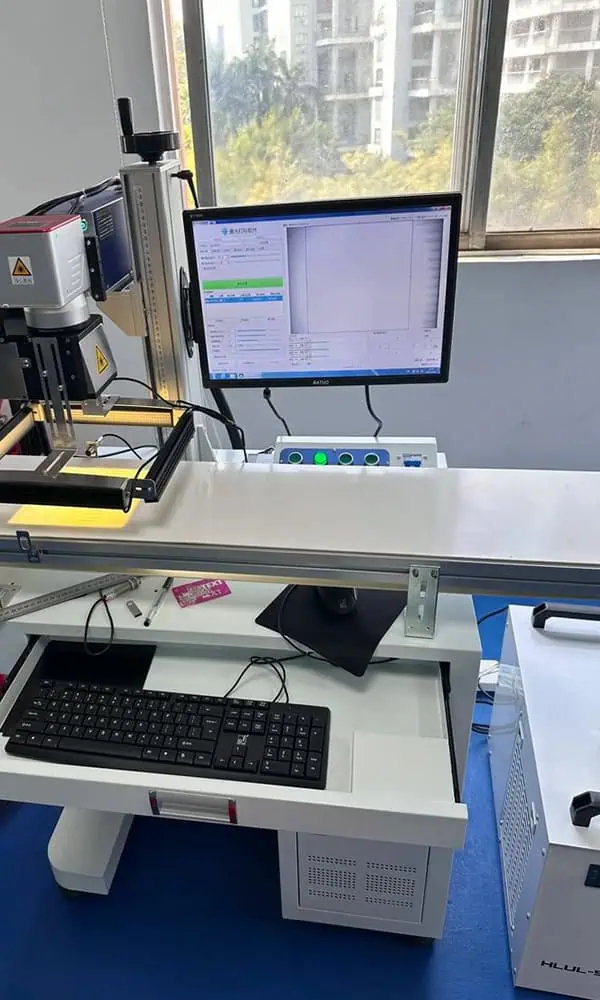
Se puede integrar una cámara alrededor del área de marcado cuando la posición o la orientación de la pieza de trabajo varía y un dispositivo de fijación fijo por sí solo no proporciona suficiente repetibilidad. El método exacto de visión, el rango de corrección y los criterios de aceptación dependen de la pieza y del proyecto.
La visión puede seguir formando parte del alcance de esta integración del lado de la máquina cuando se utiliza para localizar u orientar piezas para el marcado. Si el requisito se amplía a una manipulación de materiales más amplia o a un sistema de producción específico del proyecto alrededor de la estación de marcado, revise el proyecto general a través de Soluciones de Marcado Láser.
Secuencia de marcado
¿Cómo funcionan juntas las funciones del lado de la máquina durante el marcado?
La automatización puede comenzar incluso cuando un operador todavía coloca la pieza de trabajo. La mejora proviene de permitir que el posicionamiento, el movimiento, la visión, la selección de trabajo/datos y las señales relacionadas con el marcado gestionen los pasos repetidos de forma más consistente después de que se presenta la pieza.
Presentar la pieza de trabajo
El operador, el dispositivo de fijación o el equipo existente presenta la pieza a la estación de marcado en la condición inicial requerida.
Identificar el trabajo
Seleccione la receta requerida o reciba los datos de marcado fijos/variables asociados con la pieza o la tarea de producción.
Establecer la posición de marcado
Los puntos de referencia del dispositivo de fijación, el movimiento giratorio, los ejes lineales/XY, la previsualización con luz roja o la visión establecen la posición y la orientación requeridas por la geometría real.
Mover o esperar el disparador
Para el trabajo por lotes, un eje coloca la siguiente posición programada dentro del rango. Para el trabajo en línea, la estación espera el sensor, el disparador o la condición de datos requeridos antes de marcar.
Ejecutar el marcado
La ruta láser validada, los parámetros de marcado y el trabajo seleccionado se aplican en la posición confirmada de la pieza de trabajo.
Confirmar y continuar
La confirmación visual, la verificación por lector/cámara o una señal de completo/listo pueden permitir que la estación de trabajo o el equipo existente continúe a la siguiente posición o pieza.
El marcado por lotes y en línea utilizan el mismo principio básico: automatizar los pasos repetidos alrededor de la marca. El trabajo por lotes normalmente utiliza posicionamiento programado XY, rotatorio o multieje; el trabajo en línea depende más de la detección de piezas, las condiciones de disparo/datos y la interfaz de señal directa de la estación de marcado con el equipo existente. El tiempo de ciclo real sigue dependiendo de la presentación de la pieza, el posicionamiento o movimiento, el manejo de datos, el marcado y cualquier verificación requerida—no solo del tiempo de escaneo del láser.
Ejemplo de marcado por lotes
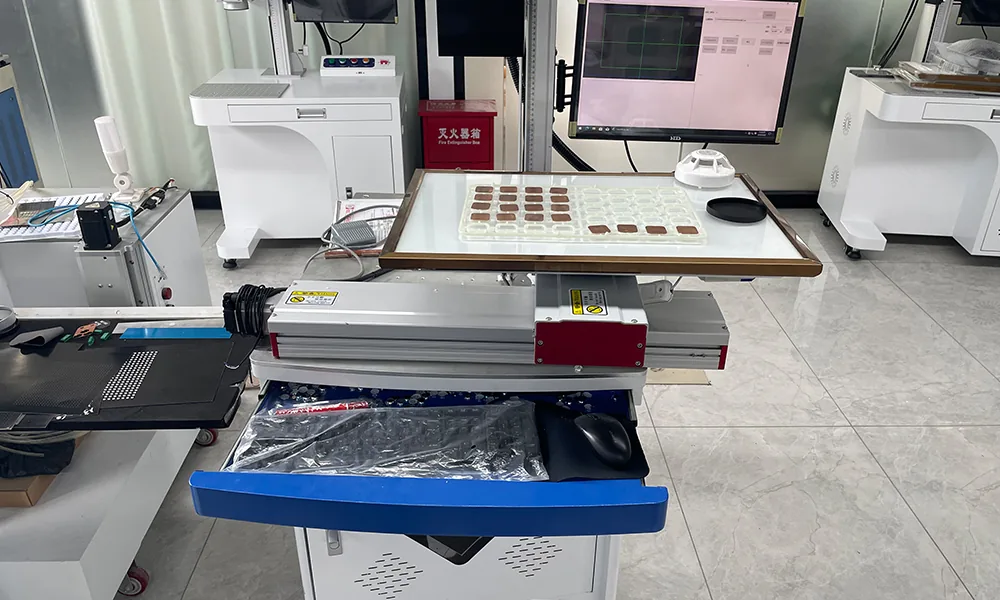
Marcado secuencial de varias piezas con un eje XY
Para el marcado por lotes repetitivo, se pueden cargar varias piezas en un mismo dispositivo de fijación. La mesa XY mueve entonces el dispositivo de fijación por posiciones programadas, llevando cada pieza al área efectiva de marcado láser de forma secuencial.
En comparación con cargar, posicionar y poner en marcha cada pieza manualmente una y otra vez, esto puede reducir la manipulación repetitiva por parte del operador y hacer que el posicionamiento sea más consistente en todo el lote. El láser no marca todas las piezas a la vez; el movimiento XY controlado lleva cada posición programada bajo el cabezal de marcado una tras otra.
El beneficio de producción depende del tiempo real de marcado, el recorrido del eje, la disposición del dispositivo de fijación, el tiempo de preparación o cambio del dispositivo de fijación y cualquier verificación requerida, por lo que el sistema debe evaluarse como un ciclo completo de marcado por lotes y no solo por la velocidad del eje.
Ejemplo de posicionamiento angular
Posicionamiento secuencial del eje rotativo
Un eje rotativo pasa a formar parte de una secuencia de marcado automatizada cuando la pieza de trabajo o el dispositivo de sujeción debe pasar por múltiples posiciones angulares. En lugar de depender del ajuste manual repetido del ángulo, el sistema puede indexar el eje rotativo a la posición requerida, completar el paso de marcado y continuar con la siguiente orientación programada.
El valor de la automatización proviene del posicionamiento controlado y la coordinación de secuencias—no simplemente de añadir un accesorio rotativo. Para el marcado repetitivo o de múltiples posiciones, esto puede reducir el reposicionamiento manual, mejorar la repetibilidad posicional y respaldar un flujo de trabajo de marcado por lotes más eficiente.
Flujo de trabajo del proyecto de integración
¿Cómo se define y se construye la automatización en torno a la máquina de marcado?
El proyecto comienza con la pieza, la marca y el método de producción requerido; luego añade únicamente las funciones de sujeción de piezas, movimiento, visión, sensor/disparador, E/S y datos necesarias para hacer más repetible el marcado por lotes o en línea.
Definir la tarea de marcado
Confirmar la pieza, el material/superficie, el contenido de la marca, la zona de marcado, el resultado requerido y las muestras representativas cuando estén disponibles.
Revisar posicionamiento y acceso
Comprobar la geometría de la pieza de trabajo, la orientación de carga, el punto de referencia, el espacio libre disponible y las posiciones a las que se debe llegar durante el marcado.
Confirmar las funciones requeridas
Decidir si la tarea solo necesita un dispositivo de sujeción o una opción estándar, o una combinación coordinada de movimiento XY/multieje, posicionamiento rotativo, visión, sensores, disparadores, E/S de máquina, datos variables o funciones de marcado en línea.
Construir e integrar
Ensamblar la estación de trabajo e integrar las funciones confirmadas de posicionamiento, movimiento, visión, sensores, hardware de control y marcado.
Configurar la secuencia de marcado
Establecer recetas, datos variables, condiciones de disparo, E/S del lado de la máquina y acciones de los ejes para que cada paso de marcado ocurra en la pieza, la posición y el momento correctos.
Validar las funciones en conjunto
Utilizar piezas representativas y la configuración acordada para comprobar el posicionamiento, el movimiento, el marcado, los disparadores/E/S, los datos y la verificación como un flujo de trabajo de marcado por lotes o en línea.

Las comprobaciones de integración funcional no reemplazan la puesta en marcha de la máquina completa ni las pruebas de estabilidad previas al envío. Esas comprobaciones de liberación pertenecen a Control de Calidad y Pruebas. La aceptación funcional específica del proyecto y cualquier interfaz de señales con el equipo existente se definen solo cuando se incluyen en el alcance confirmado del proyecto.
Resumen de ingeniería
¿Qué información se necesita antes de que se pueda definir la automatización alrededor de la máquina de marcado?
Las entradas más útiles son la pieza de trabajo real, el área de marcado, la variación de colocación, el movimiento requerido, la necesidad de visión, el método de marcado por lotes o en línea, la lógica de datos/recetas y cualquier señal de equipo existente que deba coordinarse directamente con la estación de marcado.
| Tema | Información a preparar | Qué ayuda a definir |
|---|---|---|
| Pieza de trabajo y marca | Material, superficie, dimensiones, peso, zona de marcado, contenido de marcado, resultado requerido y muestras representativas cuando estén disponibles | Ruta del láser, óptica, distancia de trabajo, ubicación de la marca y requisito de validación de muestras |
| Presentación de la pieza | Cómo se presenta la pieza, referencia disponible, variación esperada en X/Y/rotación y si un dispositivo de sujeción fijo puede controlar la posición inicial | Si la sujeción estándar es suficiente o si se justifica asistencia por visión/movimiento |
| Requisito de movimiento | Número de posiciones de marcado, requisito de rotación, recorrido de ejes, posiciones de indexado, cambios de Z/enfoque y espacio libre utilizable | Dispositivo de fijación, configuración rotativa/lineal/XY y envolvente de trabajo a nivel de máquina |
| Requisito de visión | Por qué el posicionamiento fijo es insuficiente, qué característica se puede localizar y qué variación de ubicación/orientación se debe manejar | Si el posicionamiento por visión es técnicamente apropiado y qué debe validarse en piezas reales |
| Datos de marcado y recetas | Contenido fijo o variable, formato de serie/lote/fecha/código, reglas de receta y origen del trabajo de marcado | Lógica de selección de trabajo y cómo se asocia el contenido correcto con cada pieza o posición |
| E/S de máquina y disparadores | Presencia de pieza, inicio externo, listo/ocupado, completado, enclavamiento, sensor u otras señales relacionadas con el marcado y cualquier equipo del cliente que deba intercambiarlas | La interfaz de señales directa requerida por la estación de marcado y qué debe validarse con el equipo existente |
| Marcado en línea | Cómo pasa la pieza por la posición de marcado, señal disponible de sensor/disparador o relacionada con el encoder, rango de velocidad esperado cuando corresponda y temporización de marcado requerida | Si el marcado en línea/al vuelo es apropiado y qué sincronización debe validarse alrededor de la estación láser |
| Aceptación funcional | Expectativa de posicionamiento, criterios de aceptación de la marca, secuencia requerida, piezas representativas y cualquier objetivo de ciclo específico del proyecto | Qué se puede verificar durante la integración funcional y qué corresponde a las pruebas posteriores de liberación de la máquina |
Antes del compromiso final de ingeniería
¿Qué debe confirmarse antes de que se puedan comprometer el posicionamiento, el tiempo de ciclo o la integración?
La respuesta correcta depende de la pieza de trabajo real y la secuencia de marcado. La repetibilidad de posicionamiento, el recorrido de los ejes, la holgura óptica, la compatibilidad de datos/E/S y la propia marca deben revisarse en conjunto antes de finalizar la configuración de la estación de trabajo.
Siguiente paso
Envíe la pieza, el requisito de posicionamiento y la lista de funciones
Para una revisión de automatización, envíe el plano o las fotos de la pieza, la zona de marcado, la condición de presentación de la pieza, el posicionamiento o movimiento requerido, la necesidad de CCD/visión, el método de marcado por lote o en línea, el requisito de E/S o disparo del lado de la máquina, los datos de marcado variables y cualquier ciclo objetivo que sea relevante para la estación de marcado.