
Marcado láser guiado por cámara
Máquinas de marcado láser con visión CCD
Utilice el posicionamiento guiado por cámara cuando las piezas puedan desplazarse o girar dentro del área de marcado y la marca láser deba seguir una característica, un contorno o una referencia visible. Zhuorui configura máquinas de marcado láser Vision CCD en función de la pieza de trabajo, el campo de visión, la iluminación, la fuente láser, el dispositivo de sujeción y el método de posicionamiento requerido.
- Cámara, lente e iluminación adaptadas a la pieza
- Rutas de visión de fibra, UV, CO2 y personalizadas
- Compensación de posición X/Y y rotación
Descripción general del marcado por visión
¿Qué es una máquina de marcado láser con visión CCD?
Una máquina de marcado láser con visión CCD añade una capa de posicionamiento basada en cámara a un sistema convencional de marcado láser galvo. La cámara localiza una característica en la pieza de trabajo, el software calcula el desplazamiento o la rotación requeridos, y el controlador de marcado aplica esa corrección antes de que el láser marque la pieza.
El beneficio clave no es simplemente “tener una cámara”. Es reducir la dependencia de la colocación manual exacta cuando la pieza puede moverse dentro de un área de visión controlada. Esto es útil para piezas pequeñas, orientaciones mixtas, nidos y otros trabajos donde la marca debe permanecer registrada con una característica visible.
El posicionamiento por visión resuelve principalmente Ubicación en X/Y y alineación rotacional. La variación de altura, las superficies curvas y los planos focales cambiantes son problemas separados y pueden requerir autofoco, compensación del eje Z, óptica 3D o una estrategia de sujeción diferente.
Decisión de selección
Por qué elegir visión — y cuándo es mejor un dispositivo de fijación
La visión es valiosa cuando el punto de referencia se mueve. Si la pieza ya se ubica de forma repetible mediante un dispositivo de fijación simple, agregar una cámara puede aumentar el costo y la complejidad sin mejorar el resultado.
Elija Visión CCD cuando
- Las piezas pueden desplazarse en X/Y dentro de un área de carga conocida.
- La rotación de la pieza cambia entre ciclos.
- Varias piezas comparten una imagen o nido.
- La marca debe seguir un orificio, borde, contorno o elemento impreso.
- La identidad de la pieza puede seleccionar contenido de marcado diferente.
- Un resultado de reconocimiento incorrecto o incierto debe detener el ciclo de marcado.
Considere otra ruta cuando
- Fijación estable: cada pieza llega a la misma referencia repetible.
- Cambios de altura: el problema principal es la distancia focal en lugar de la posición X/Y.
- Superficies curvas: la marca debe seguir una geometría 3D significativa.
- Movimiento continuo: los productos pasan por el punto de marcado a la velocidad de producción.
- Característica visual deficiente: el deslumbramiento, la transparencia o un contraste débil impiden el reconocimiento fiable.
Para la sincronización de la línea de producción, revise la solución de posicionamiento por visión junto con el control de línea requerido y la lógica de rechazo.
Componentes del sistema
¿Qué compone un sistema de marcado láser con visión CCD?
La calidad del reconocimiento se genera mediante la cadena completa de captura de imágenes y marcado. La resolución de la cámara por sí sola no determina el rendimiento de posicionamiento.
Cámara
La cámara captura el área de trabajo y la característica de referencia utilizada para el posicionamiento. La resolución importa, pero un reconocimiento utilizable también depende de la lente, el campo de visión, la distancia de trabajo y el tamaño de la característica.
Lente y campo de visión
La lente determina cuánta área puede ver la cámara y qué tan grande aparece la característica de referencia en la imagen. Un campo más amplio cubre más área, pero generalmente asigna menos píxeles a la misma característica pequeña, por lo que el FOV y el tamaño de la característica deben seleccionarse juntos.
Iluminación
La iluminación hace que bordes, contornos, orificios o características impresas sean lo suficientemente estables para el reconocimiento. Los metales reflectantes, los plásticos oscuros y las superficies transparentes pueden requerir una geometría de iluminación diferente y control de reflejos.
Calibración
La calibración asigna las coordenadas de la cámara al campo de marcado del galvo. La distorsión de la lente, la altura de trabajo y la estabilidad mecánica afectan si la corrección calculada alcanza la posición de marcado prevista.
Software de visión y reconocimiento
El software detecta la referencia, el contorno, el patrón o el código aprobados, aplica umbrales de reconocimiento y calcula la corrección de posición o rotación. Los estados de no coincidencia y baja confianza deben gestionarse explícitamente.
Fuente láser y óptica de marcado
La fuente láser, el galvo, la lente de campo y el enfoque crean la marca una vez resuelto el posicionamiento. La visión controla dónde se coloca la marca; no reemplaza la selección de material y proceso láser.
Cámara, lente e iluminación
Defina el FOV, el tamaño de la característica, la iluminación y la calibración en conjunto
La configuración de captura de imágenes correcta parte del rango de carga real y de la característica que la cámara debe reconocer. Un campo de visión más amplio no es automáticamente mejor si la característica más pequeña utilizable se vuelve difícil de resolver.
| Variable | Qué definir | Por qué es importante | Comprobación práctica |
|---|---|---|---|
| Rango de colocación permitido | Desplazamiento máximo en X/Y y rotación máxima esperados durante la carga. | Esto determina cuánto del área de trabajo debe ver la cámara. | Coloque piezas representativas en el centro, los bordes y las esquinas del área de carga esperada. |
| Campo de visión de la cámara | El área visible requerida para contener cada posición permitida de la pieza. | Un FOV más amplio cubre más área, pero reduce el detalle de imagen por unidad de área para el mismo sensor. | Confirme que la característica de reconocimiento más pequeña permanece clara en todo el campo utilizable. |
| Característica de reconocimiento | Orificio, contorno, esquina, marca fiducial, marca impresa, patrón o código. | La característica debe ser visualmente lo suficientemente estable como para proporcionar una referencia repetible. | Pruebe piezas limpias, además de la variación normal de la superficie, la orientación y las condiciones del fondo. |
| Iluminación | Dirección, intensidad y geometría de la iluminación. | El deslumbramiento y el bajo contraste pueden desplazar u ocultar el borde aparente que ve la cámara. | Compare las imágenes bajo la iluminación propuesta con el acabado superficial real. |
| Altura de trabajo | Distancia de la cámara, plano de enfoque del láser y variación de altura prevista. | El cambio de altura puede alterar la escala de la imagen, el enfoque y el enfoque del marcado láser. | Defina el rango Z permitido por separado del posicionamiento X/Y. |
| Calibración | Mapeo entre las coordenadas de la cámara y el campo de marcado del galvo. | Un buen reconocimiento no garantiza una posición correcta del láser si la asignación de coordenadas es incorrecta. | Valide varios puntos en toda el área real de marcado, no solo el centro. |
Categorías de máquinas Vision CCD
Elija entre máquinas Vision CCD de fibra, UV, CO2 o personalizadas
La visión se encarga del reconocimiento de piezas y la corrección de posición, mientras que la fuente láser determina cómo se marca el material. Las principales rutas de equipos son fibra, UV y CO2. Las máquinas Vision CCD personalizadas se utilizan cuando el proyecto también requiere óptica no estándar, control de enfoque, dispositivos de fijación, movimiento, protecciones o integración.
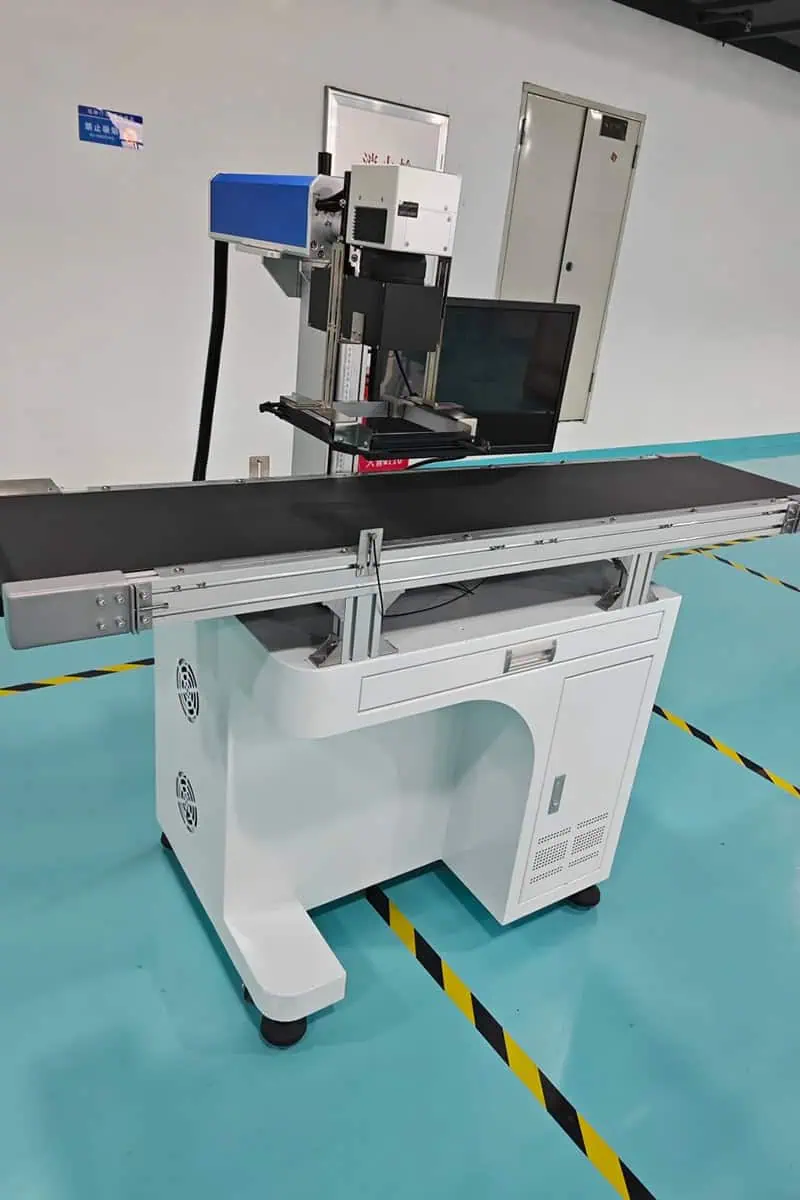
Fibra + visión CCD
Máquina de marcado láser de fibra con visión CCD
Para metales adecuados, metales recubiertos y plásticos de ingeniería seleccionados, donde el procesamiento con láser de fibra proporciona el contraste, la profundidad o el efecto superficial requeridos. El sistema de visión corrige la posición y la rotación de la pieza antes de que el láser de fibra realice el marcado.
Ver máquinas de marcado láser de fibra →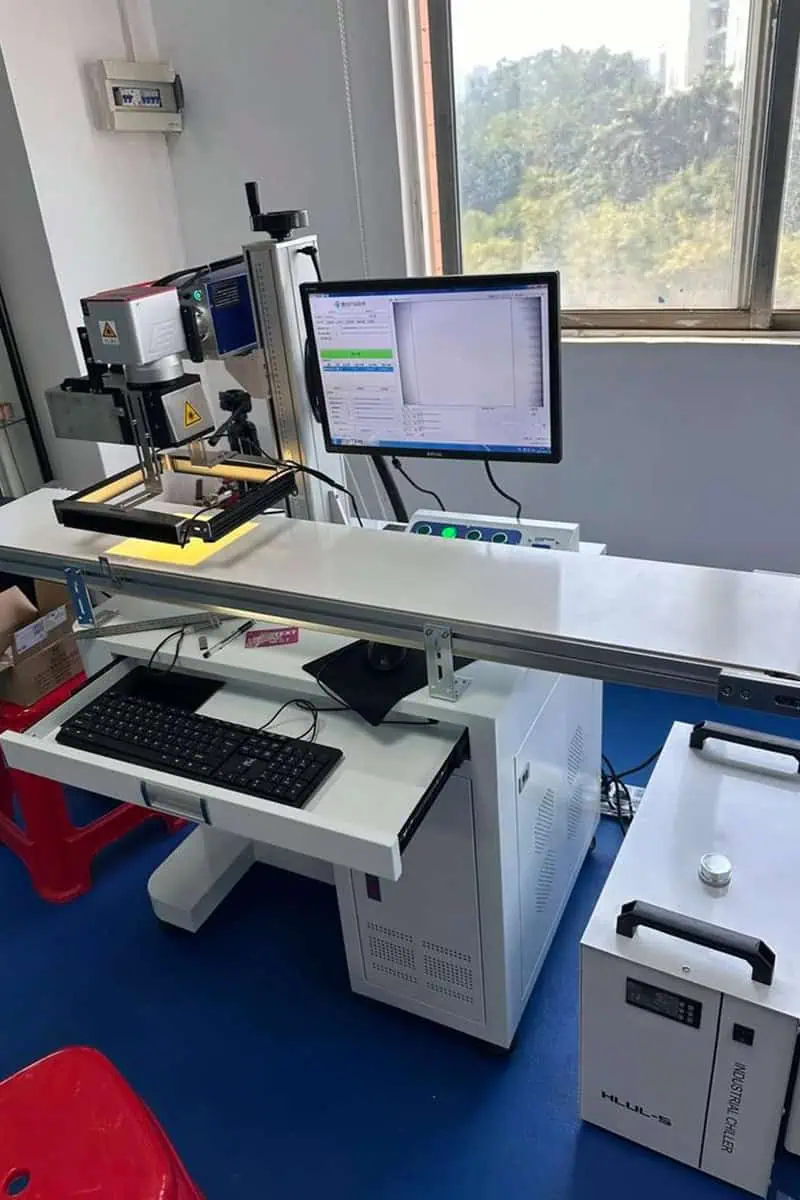
Visión UV + CCD
Máquina de marcado láser UV con visión CCD
Para plásticos, componentes electrónicos, vidrio y otras aplicaciones adecuadas en las que se selecciona un proceso UV para detalles finos o un menor aporte de calor. La cámara, la lente y la iluminación aún deben adaptarse a la característica de reconocimiento y a la superficie reales.
Ver máquinas de marcado láser UV →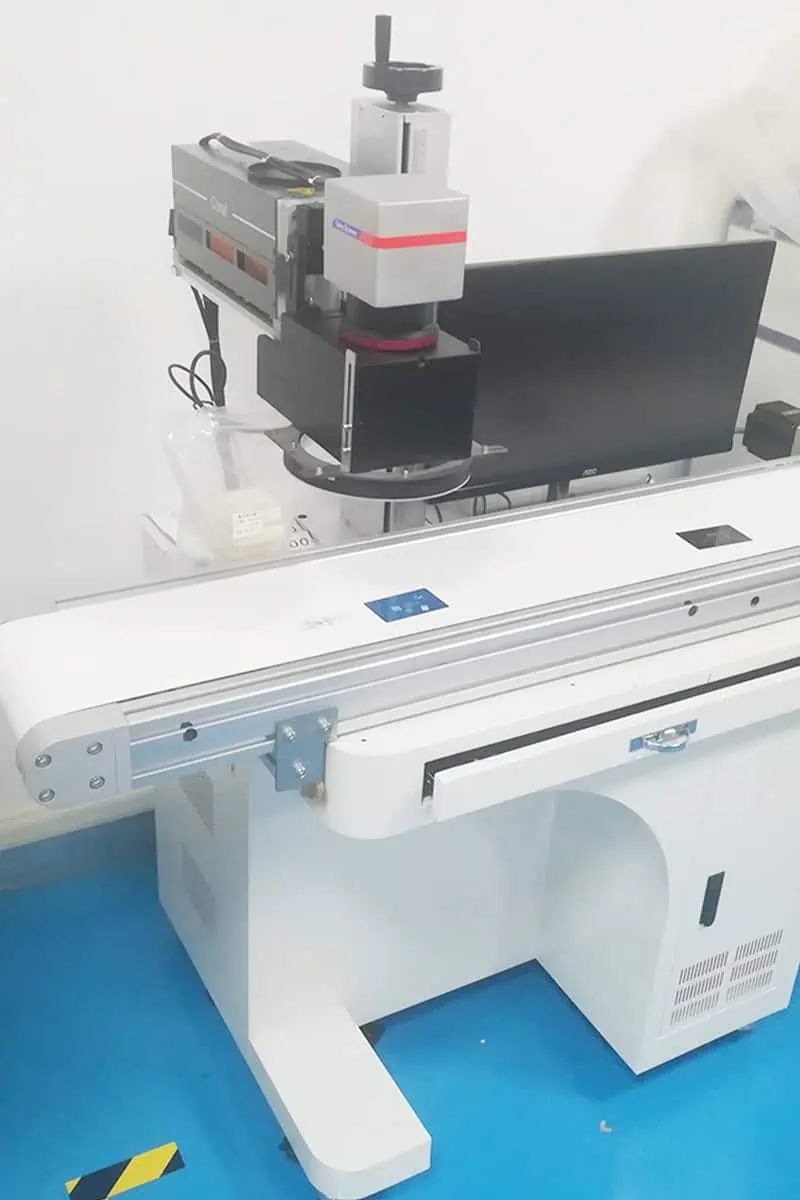
CO2 + visión CCD
Máquina de marcado láser CO2 con visión CCD
Para papel, madera, cuero, materiales de embalaje y otras aplicaciones no metálicas que responden al CO2 cuando las piezas o los elementos impresos llegan con posición u orientación variables. La tarea de visión y el proceso de marcado con CO2 deben validarse por separado y luego combinarse.
Ver máquinas de marcado láser de CO2 →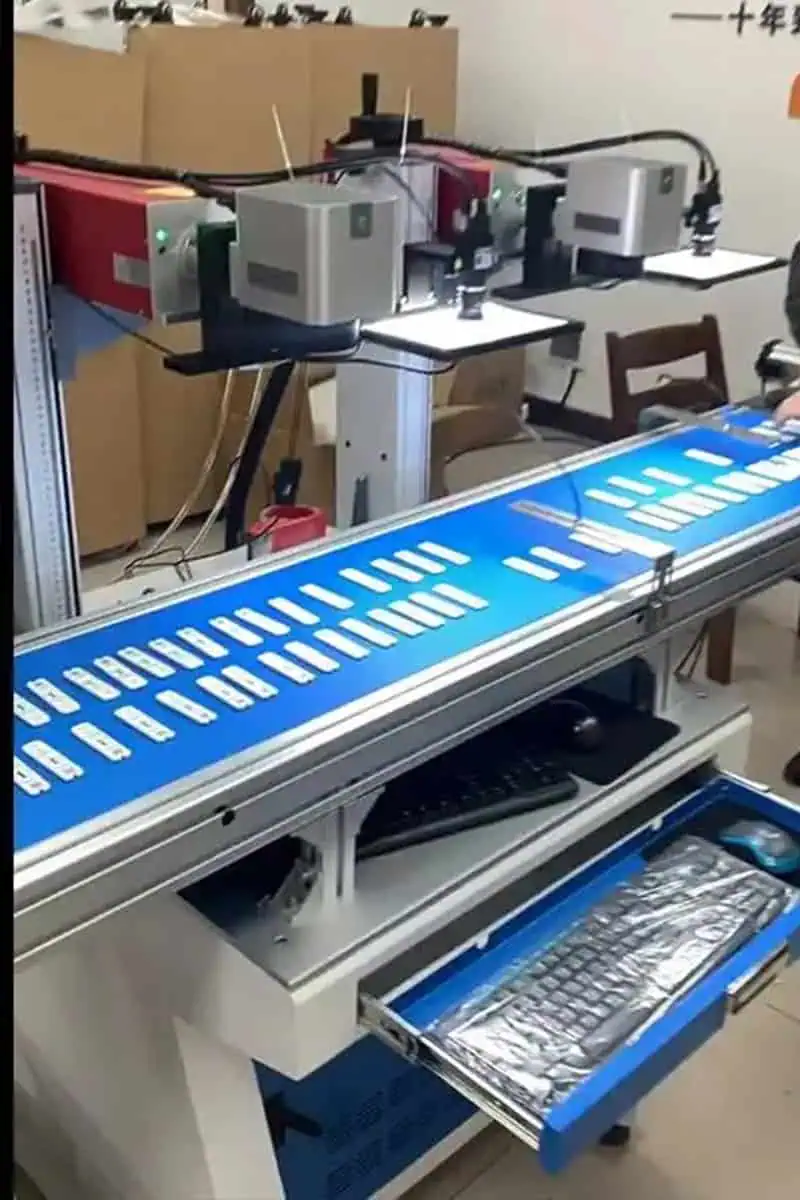
Visión CCD personalizada
Máquina de marcado láser con visión CCD personalizada
Para proyectos que requieren más que una estación estándar de posicionamiento por cámara, como iluminación especial, campos de visión más grandes o poco habituales, autofoco o compensación en Z, utillajes personalizados, manipulación rotativa, estructuras especiales de puesto de trabajo, nidos multipieza, interfaces de transportador o automatización basada en proyectos.
Nota de configuración: “Personalizado” describe el alcance del proyecto, no una cuarta longitud de onda de láser. La máquina final puede utilizar Fibra, UV o CO2 según el proceso de marcado.
Hablemos de un proyecto de Vision CCD personalizado →Cómo funciona el marcado por visión
De la imagen de la cámara al marcado láser
Para una estación de trabajo de visión estándar, mantenga sencillo el flujo de trabajo del equipo: adquiera la imagen, localice la característica aprobada, convierta ese resultado al sistema de coordenadas del láser, marque y, después, realice cualquier inspección opcional que requiera el trabajo.
Adquirir la imagen
La cámara captura el campo definido bajo una iluminación controlada.
Encontrar el punto de referencia
El software identifica la característica aprobada, el contorno o la orientación de la pieza.
Calcular la corrección
El sistema convierte la posición y el ángulo detectados en coordenadas de marcado.
Aplicar el marcado láser
El galvo marca el contenido aprobado utilizando el proceso láser seleccionado.
Inspeccionar o leer
Si es necesario, un paso independiente de lectura o verificación comprueba la marca o el registro de producción.
La transferencia compleja PLC/MES, la sincronización de línea, el enrutamiento de rechazos y la automatización de múltiples estaciones corresponden a la revisión de la solución de posicionamiento por visión a nivel de proyecto, en lugar de a la página estándar de selección de productos.
Validación del posicionamiento
Cómo validar el posicionamiento por visión antes de la compra
No acepte un número de resolución de cámara como garantía de precisión de posicionamiento. Valide la configuración completa de cámara, lente, iluminación, calibración, mecánica y software sobre la pieza real y el campo útil real.
Defina la referencia
Elija la característica que debe seguir la marca y defina el error de posicionamiento admisible relativo a esa característica.
Pruebe todo el campo
Coloque la pieza en el centro, los bordes y las esquinas del área de carga permitida e incluya rotaciones representativas.
Repetir el reconocimiento y el marcado
Ejecute ciclos repetidos con la iluminación prevista y la variación normal de la superficie en lugar de una única imagen ideal.
Medir el resultado
Mida la marca con respecto al dato de referencia definido y registre la configuración real, el método de prueba y la decisión de aceptación.
Regla de evidencia para la exactitud medida: cualquier valor de posicionamiento publicado debe estar vinculado a la cámara, el objetivo, el campo de visión, la altura de trabajo, el método de calibración, la característica de la pieza y el método de medición reales que lo produjeron.
Casos de uso típicos
Dónde aporta valor el marcado láser guiado por visión
Los mejores casos de uso tienen una característica visible y repetible que la cámara puede localizar, y un requisito de marcado que, de lo contrario, dependería de una colocación manual más precisa o de un utillaje más complejo.
Piezas metálicas sueltas en bandejas
Cuando las piezas metálicas pequeñas pueden desplazarse o girar dentro de una bandeja o zona de carga, la cámara puede localizar un orificio, un borde, un contorno o una característica mecanizada y corregir la posición X/Y y la rotación antes del marcado.
Componentes y conectores electrónicos
Utilice orificios de conectores, bordes de carcasas, puntos de referencia de PCB u otras características estables para mantener identificadores, logotipos o textos pequeños registrados en la posición local correcta.
Etiquetas, embalajes y características impresas
Cuando el contenido láser deba seguir una impresión existente, el borde de una etiqueta, una línea de corte o una característica del embalaje, la visión puede localizar esa referencia visible y colocar la marca con relación a ella.
Nidos de varias piezas
Cuando varias piezas comparten un mismo campo de cámara, el sistema puede localizar cada pieza aprobada, calcular una corrección de coordenadas independiente y luego marcar cada posición en secuencia.
Lista de verificación de configuración
Qué se debe confirmar para una máquina de marcado láser CCD con visión
Una cotización útil debe conectar la tarea de visión con el proceso láser, la mecánica, el flujo de datos y el alcance de seguridad, en lugar de especificar “CCD” como un único accesorio.
| Área | Información que se debe proporcionar | Configuración que se debe confirmar |
|---|---|---|
| Pieza de trabajo | Material, acabado superficial, dimensiones, fotos/dibujos, variación normal y método de carga. | Soporte para dispositivos de fijación, altura de trabajo útil y visibilidad de la cámara. |
| Tarea de reconocimiento | Característica que se debe localizar, movimiento permitido en X/Y, rango de rotación, número de piezas en un mismo campo y comportamiento cuando no se encuentra coincidencia. | Cámara, lente, FOV, iluminación y método de reconocimiento. |
| Marca láser | Texto, logotipo, número de serie o código; tamaño de la marca; característica más pequeña; apariencia o durabilidad requeridas. | Ruta de fibra, UV o CO2; subtipo de fuente; lente de campo; y pruebas de proceso. Utilice un alcance de máquina personalizado cuando la óptica, la mecánica o la manipulación no sean estándar. |
| Altura / geometría | Altura de marcado nominal, variación de Z permitida, superficies escalonadas o curvas. | Enfoque manual, eje Z, enfoque automático, compensación de enfoque o trayectoria 3D según se requiera. |
| Datos | Gráficos estáticos, datos de serie, entrada de código de barras, requisito de OCR, base de datos externa o registro de producción. | Capacidad del software, controlador, escáner/lector y alcance de E/S. |
| Producción | Objetivo de ciclo requerido, tiempo de carga/descarga, tamaño del lote y secuencia del operador. | Distribución de la estación de trabajo, nidos, disparo y si se necesita integración a nivel de proyecto. |
| Seguridad & destino | Tensión de destino, resguardos de máquina requeridos, extracción, entorno de instalación y requisitos de seguridad locales. | Configuración completa de seguridad de la máquina, interfaces y accesorios incluidos. |
No confunda tres funciones
La cámara de posicionamiento, la lectura de códigos y la verificación de códigos son diferentes
Una cámara CCD utilizada para el posicionamiento de piezas no proporciona automáticamente calificación de códigos de barras, validación OCR ni verificación de trazabilidad. Defina la tarea de inspección por separado de la tarea de posicionamiento.
Cámara de posicionamiento por visión
Tarea principal: localizar una característica, un contorno, una pieza o una orientación y calcular las coordenadas de marcado.
No demuestra automáticamente: la calidad del código de barras, la precisión del OCR ni la legibilidad de la marca a largo plazo.
Lectura de códigos / OCR
Tarea principal: leer contenido como caracteres, códigos de barras o Data Matrix cuando la configuración de imágenes y del software lo permita.
Aún requiere: contraste definido, enfoque, tamaño de código y comportamiento de aprobación/rechazo.
Verificación / Clasificación de códigos
Tarea principal: evaluar un código con respecto a un método de verificación o un requisito de calidad definidos.
Puede requerir: un verificador dedicado, iluminación controlada y un estándar o procedimiento de aceptación acordado.
Preguntas comunes de compra
Preguntas frecuentes sobre la máquina de marcado láser con visión CCD
¿Qué aporta la visión CCD a una máquina de marcado láser?
Añade una capa de posicionamiento basada en cámara. El sistema puede localizar una característica aprobada o la orientación de la pieza, convertir ese resultado en coordenadas láser y corregir la posición de la marca antes de marcar.
¿Puede una máquina Vision CCD eliminar por completo los dispositivos de fijación?
No siempre. Un nido o soporte de localización ligero aún puede mejorar la presentación, la estabilidad del enfoque y la consistencia del ciclo. La visión resulta más útil cuando el posicionamiento mecánico preciso es difícil o innecesario, no cuando debe eliminarse toda referencia mecánica.
¿Una cámara de mayor resolución garantiza una mayor precisión de marcado?
No. El resultado también depende de la selección de lentes, el FOV, la iluminación, el contraste de la característica, la calibración, la altura de trabajo, la mecánica y el método utilizado para medir la posición final de la marca.
¿Puede la visión compensar los cambios de altura de la pieza?
La visión 2D estándar corrige principalmente la posición X/Y y la rotación. La variación de altura afecta el enfoque y puede requerir ajuste del eje Z, enfoque automático, compensación de enfoque o una ruta de marcado 3D.
¿Debería elegir fibra, UV, CO2 o una máquina Vision CCD personalizada?
Elija Fibra, UV o CO2 según el material de la pieza, el estado de la superficie y el resultado de marcado requerido. Elija un alcance de máquina personalizado cuando el proyecto también necesite ópticas no estándar, control de enfoque, dispositivos de sujeción, movimiento, protección o integración. La cámara de visión no cambia la respuesta del material al láser.
¿Puede la misma cámara verificar la calidad del Data Matrix o del código de barras después del marcado?
Solo cuando el sistema de imágenes, el software y el método de aceptación estén diseñados para esa tarea. El posicionamiento, la lectura de códigos y la verificación formal de códigos son funciones diferentes y deben especificarse por separado.
¿Qué debo enviar para una cotización de Vision CCD?
Envíe fotos o planos de la pieza, el material y el acabado, la característica que la cámara debe localizar, el rango de colocación y rotación permitido, el diseño de marcado, el tamaño de campo requerido, el ciclo objetivo, la variación de altura, los requisitos de datos y muestras representativas cuando sea posible.
Solicite una revisión de configuración
Envíe la pieza, el dato de referencia y el rango de colocación antes de elegir la cámara
Comparta la pieza de trabajo, la superficie, el contenido de la marca, la característica de reconocimiento, el movimiento X/Y y la rotación permitidos, el ciclo objetivo, la variación de altura y los requisitos de destino. Zhuorui puede entonces revisar la cámara, la lente, la iluminación, la fuente láser, el campo de marcado, el dispositivo de fijación y la configuración de la estación de trabajo en función de la tarea real.