
Marquage laser guidé par caméra
Machines de marquage laser avec vision CCD
Utilisez le positionnement guidé par caméra lorsque les pièces peuvent se déplacer ou pivoter à l’intérieur de la zone de marquage et que le marquage laser doit suivre un élément visible, un contour ou une référence. Zhuorui configure les machines de marquage laser Vision CCD en fonction de la pièce, du champ de vision, de l’éclairage, de la source laser, du montage et de la méthode de positionnement requise.
- Caméra, objectif et éclairage adaptés à la pièce
- Configurations de vision à fibre, UV, CO2 et personnalisées
- Compensation de position X/Y et de rotation
Aperçu du marquage par vision
Qu'est-ce qu'une machine de marquage laser CCD à vision ?
Une machine de marquage laser CCD à vision ajoute une couche de positionnement par caméra à un système de marquage laser galvanométrique classique. La caméra localise un élément sur la pièce, le logiciel calcule le décalage ou la rotation requis, et le contrôleur de marquage applique cette correction avant que le laser ne marque la pièce.
Le principal avantage n'est pas simplement “ d'avoir une caméra ”. Il consiste à réduire la dépendance à un placement manuel exact lorsque la pièce peut se déplacer dans une zone de visualisation contrôlée. Cela est utile pour les petites pièces, les orientations mixtes, les nids et d'autres travaux où la marque doit rester alignée sur un élément visible.
Le positionnement par vision résout principalement Localisation X/Y et alignement en rotation. Les variations de hauteur, les surfaces courbes et les plans focaux changeants sont des problèmes distincts et peuvent nécessiter une mise au point automatique, une compensation de l'axe Z, une optique 3D ou une stratégie de fixation différente.
Décision de sélection
Pourquoi choisir la vision — et quand un gabarit est préférable
La vision est utile lorsque la référence se déplace. Si la pièce est déjà positionnée de manière répétable par un simple gabarit, l'ajout d'une caméra peut augmenter le coût et la complexité sans améliorer le résultat.
Choisissez la vision CCD lorsque
- Les pièces peuvent se déplacer en X/Y dans une zone de chargement connue.
- La rotation de la pièce change entre les cycles.
- Plusieurs pièces partagent une même image ou une même imbrication.
- La marque doit suivre un trou, un bord, un contour ou une caractéristique imprimée.
- L’identité de la pièce peut sélectionner un contenu de marquage différent.
- Un résultat de reconnaissance erroné ou incertain doit arrêter le cycle de marquage.
Envisager une autre solution lorsque
- Fixation stable : chaque pièce arrive sur la même référence reproductible.
- Changements de hauteur : le problème principal est la distance focale plutôt que la position X/Y.
- Surfaces courbes : la marque doit suivre une géométrie 3D importante.
- Mouvement continu : les produits passent par le point de marquage à la vitesse de production.
- Caractéristique visuelle médiocre : l’éblouissement, la transparence ou un faible contraste empêchent une reconnaissance fiable.
Pour la synchronisation de la ligne de production, examinez la solution de positionnement par vision ainsi que la logique de contrôle de ligne et de rejet requise.
Composants du système
De quoi se compose un système de marquage laser à vision CCD ?
La qualité de reconnaissance est créée par la chaîne complète d'imagerie et de marquage. La résolution de la caméra à elle seule ne détermine pas les performances de positionnement.
Caméra
La caméra capture la zone de travail et la caractéristique de référence utilisée pour le positionnement. La résolution compte, mais une reconnaissance exploitable dépend aussi de l'objectif, du champ de vision, de la distance de travail et de la taille de la caractéristique.
Objectif et champ de vision
L'objectif détermine l'étendue de la zone que la caméra peut voir et la taille que présente la caractéristique de référence dans l'image. Un champ plus large couvre plus de surface, mais attribue généralement moins de pixels à la même petite caractéristique ; le champ de vision et la taille de la caractéristique doivent donc être choisis ensemble.
Éclairage
L’éclairage rend les bords, les contours, les trous ou les caractéristiques imprimées suffisamment stables pour la reconnaissance. Les métaux réfléchissants, les plastiques sombres et les surfaces transparentes peuvent nécessiter une géométrie d’éclairage différente et un contrôle des reflets.
Étalonnage
L’étalonnage met en correspondance les coordonnées de la caméra avec le champ de marquage du galvo. La distorsion de l’objectif, la hauteur de travail et la stabilité mécanique influent toutes sur le fait que la correction calculée atteint ou non la position de marquage prévue.
Logiciel de vision et reconnaissance
Le logiciel détecte la référence approuvée, le contour, le motif ou le code, applique des seuils de reconnaissance et calcule la correction de position ou de rotation. Les états d’absence de correspondance et de faible confiance doivent être gérés explicitement.
Source laser et optique de marquage
La source laser, le galvo, la lentille de champ et la mise au point créent la marque une fois le positionnement résolu. La vision contrôle l’endroit où la marque est placée ; elle ne remplace pas la sélection du matériau et du procédé laser.
Caméra, objectif et éclairage
Définir ensemble le FOV, la taille des caractéristiques, l’éclairage et l’étalonnage
Une configuration d'imagerie correcte part de la plage de chargement réelle et de la caractéristique que la caméra doit reconnaître. Un champ de vision plus large n'est pas automatiquement meilleur si la plus petite caractéristique utilisable devient difficile à résoudre.
| Variable | Quoi définir | Pourquoi c'est important | Vérification pratique |
|---|---|---|---|
| Plage de placement autorisée | Décalage et rotation X/Y maximaux attendus pendant le chargement. | Cela détermine quelle part de la zone de travail la caméra doit voir. | Placez des pièces représentatives au centre, sur les bords et aux coins de la zone de chargement prévue. |
| Champ de vision de la caméra | La zone visible nécessaire pour englober chaque position de pièce autorisée. | Un champ de vision plus large couvre plus de surface, mais réduit le détail d'image par unité de surface pour le même capteur. | Confirmez que la plus petite caractéristique de reconnaissance reste nette sur tout le champ utilisable. |
| Caractéristique de reconnaissance | Trou, contour, coin, repère, marque imprimée, motif ou code. | La caractéristique doit être suffisamment stable visuellement pour fournir une référence répétable. | Testez des pièces propres ainsi que les variations normales de surface, d’orientation et de fond. |
| Éclairage | Direction, intensité et géométrie de l’éclairage. | L’éblouissement et le faible contraste peuvent déplacer ou masquer le bord apparent vu par la caméra. | Comparez les images obtenues sous l’éclairage proposé avec la finition réelle de la surface. |
| Hauteur de travail | Distance de la caméra, plan de mise au point du laser et variation de hauteur attendue. | Un changement de hauteur peut modifier l’échelle de l’image, la mise au point et la mise au point du marquage laser. | Définissez la plage Z autorisée séparément du positionnement X/Y. |
| Étalonnage | Mise en correspondance entre les coordonnées de la caméra et le champ de marquage du galvo. | Une bonne reconnaissance ne garantit pas une position laser correcte si la correspondance des coordonnées est erronée. | Validez plusieurs points dans toute la zone de marquage réelle, pas seulement au centre. |
Catégories de machines de vision CCD
Choisissez parmi les machines à fibre, UV, CO2 ou les machines CCD à vision personnalisée
La vision gère la reconnaissance des pièces et la correction de position, tandis que la source laser détermine la façon dont le matériau est marqué. Les principales filières d’équipement sont la fibre, l’UV et le CO2. Les machines CCD à vision personnalisée sont utilisées lorsque le projet nécessite également des optiques non standard, un contrôle de mise au point, des fixations, du mouvement, des protections ou de l’intégration.
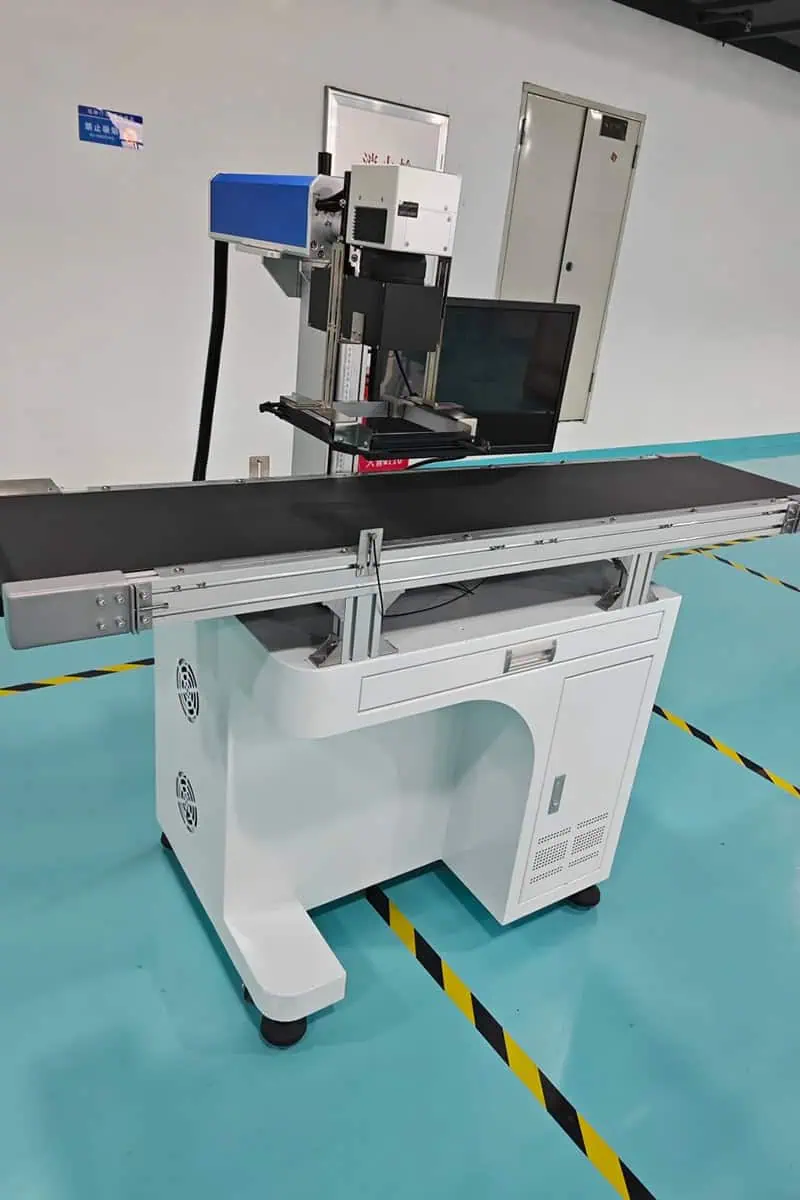
Fibre + vision CCD
Machine de marquage laser à fibre avec vision CCD
Pour les métaux appropriés, les métaux revêtus et certains plastiques techniques sélectionnés, lorsque le traitement par laser à fibre donne le contraste, la profondeur ou l’effet de surface requis. Le système de vision corrige la position et la rotation de la pièce avant que le laser à fibre ne marque.
Passer en revue les machines de marquage laser à fibre →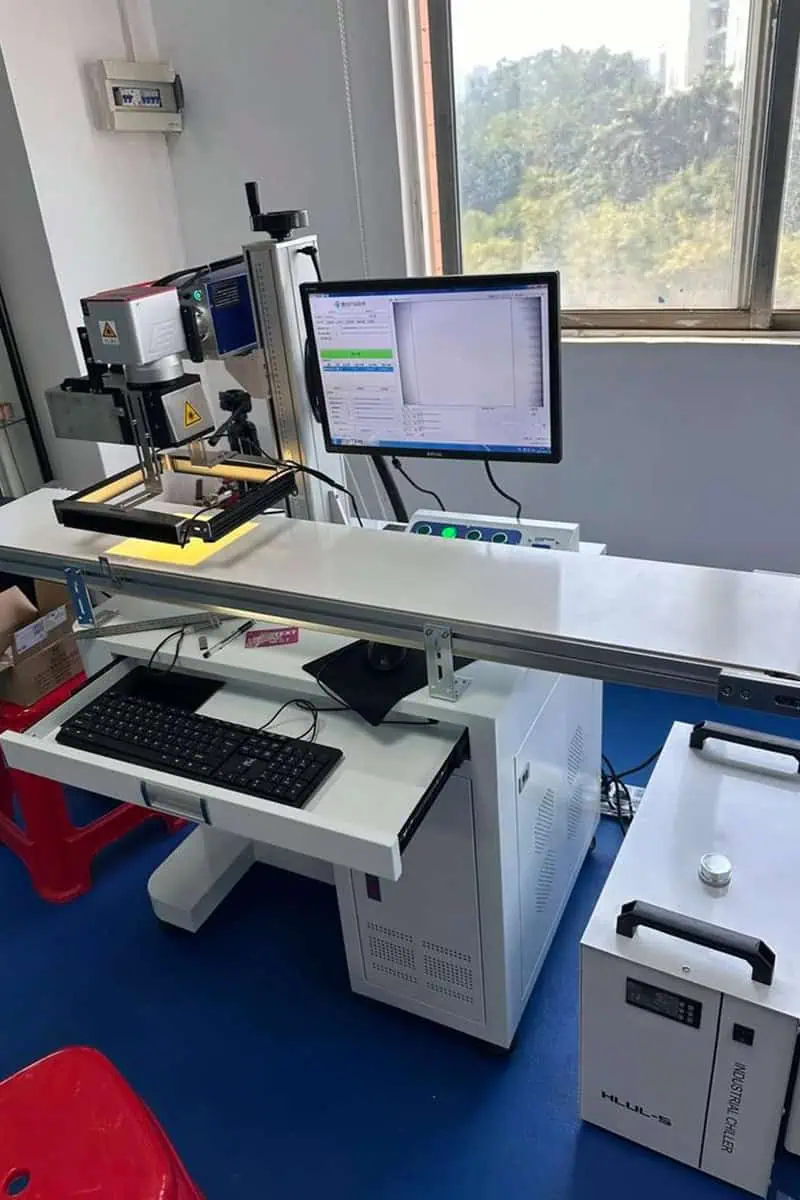
Vision UV + CCD
Machine de marquage laser UV à vision CCD
Pour les plastiques adaptés, l'électronique, le verre et d'autres applications où un procédé UV est choisi pour des détails fins ou un apport thermique réduit. La caméra, l'objectif et l'éclairage doivent toujours être adaptés à la caractéristique de reconnaissance et à la surface réelles.
Passer en revue les machines de marquage laser UV →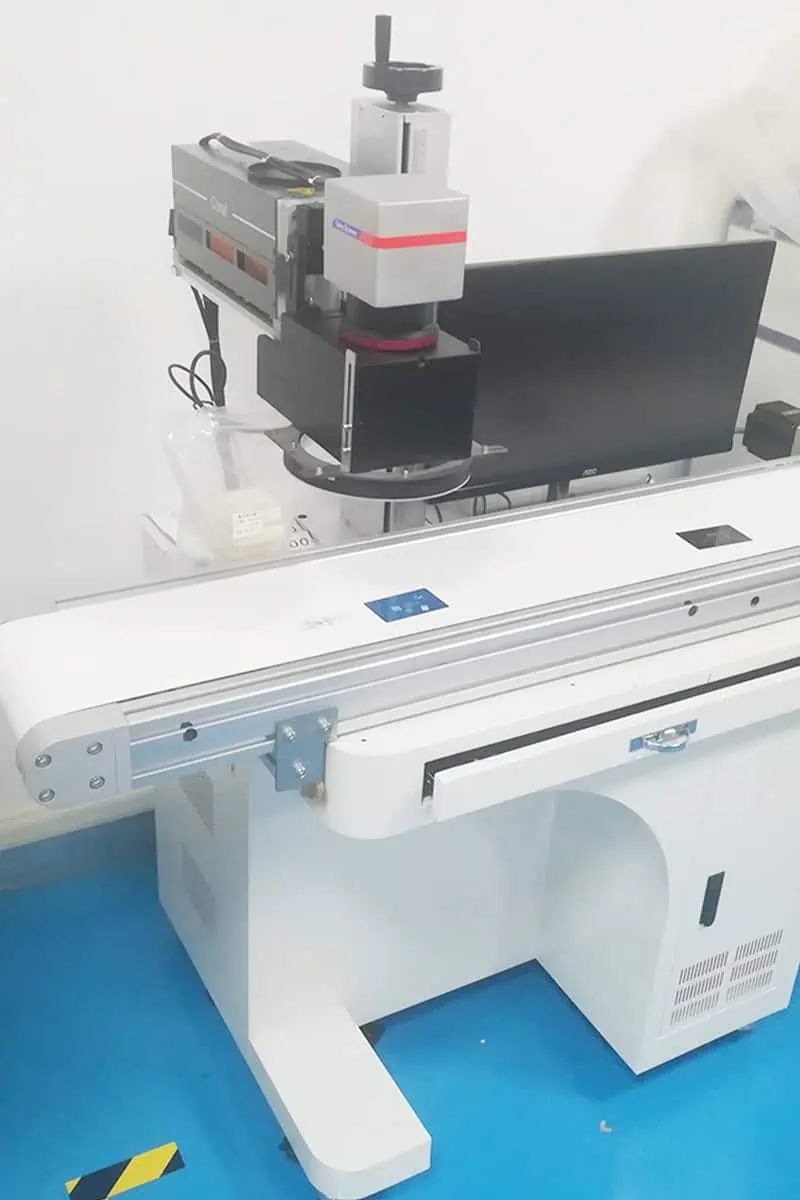
Vision CO2 + CCD
Machine de marquage laser CO2 à vision CCD
Pour le papier, le bois, le cuir, les matériaux d'emballage et d'autres applications non métalliques réactives au CO2 lorsque les pièces ou les éléments imprimés arrivent avec une position ou une orientation variable. La tâche de vision et le processus de marquage CO2 doivent être validés séparément, puis combinés.
Consulter les machines de marquage laser CO2 →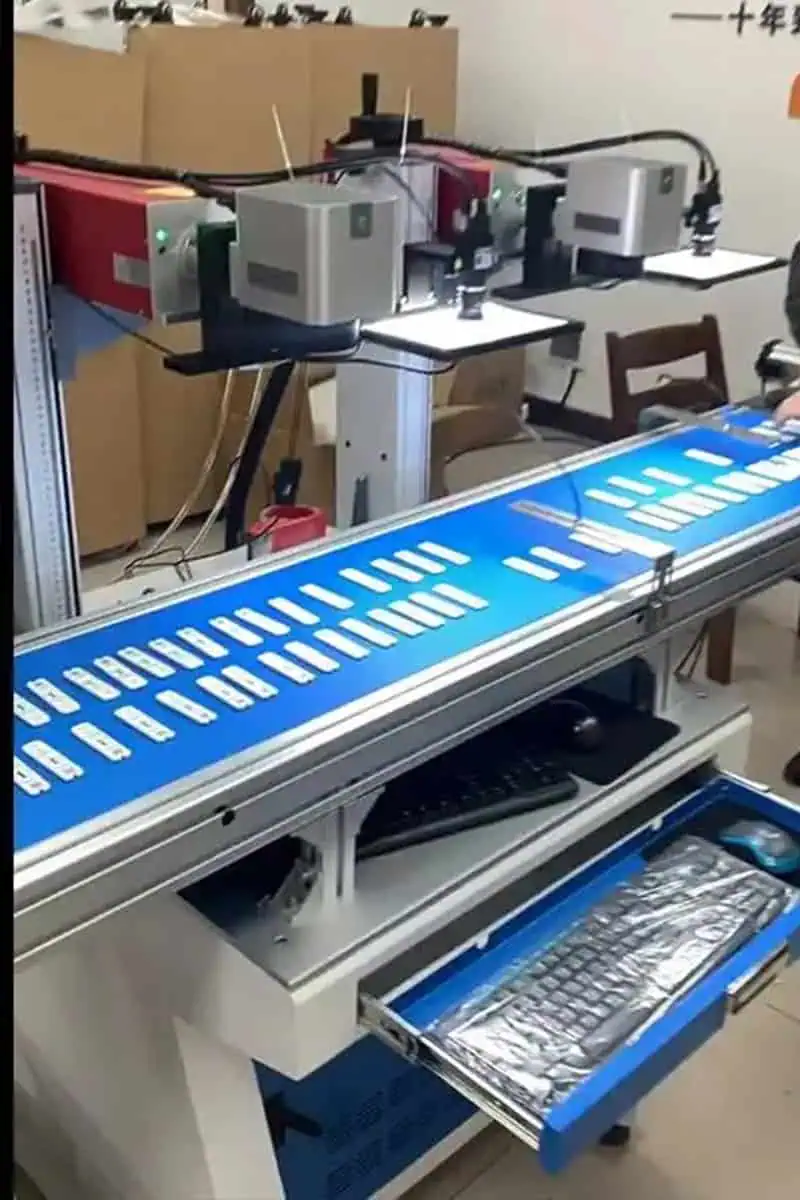
Vision CCD personnalisée
Machine de marquage laser à vision CCD personnalisée
Pour les projets qui nécessitent plus qu'une station standard de positionnement par caméra, comme un éclairage spécial, des champs de vision plus grands ou inhabituels, l'autofocus ou la compensation Z, des fixations personnalisées, la manipulation rotative, des structures de poste de travail spéciales, des nids multi-pièces, des interfaces de convoyeur ou une automatisation basée sur le projet.
Note de configuration : « Custom » décrit le périmètre du projet, et non une quatrième longueur d’onde laser. La machine finale peut utiliser un laser à fibre, UV ou CO2 selon le procédé de marquage.
Discuter d’un projet de vision CCD personnalisé →Comment fonctionne le marquage par vision
De l'image de la caméra au marquage laser
Pour une station de vision standard, simplifiez le flux de travail de l'équipement : acquérir l'image, localiser la caractéristique validée, convertir ce résultat dans le système de coordonnées du laser, marquer, puis effectuer toute inspection facultative requise par la tâche.
Acquérir l'image
La caméra capture le champ défini sous un éclairage contrôlé.
Trouver le point de référence
Le logiciel identifie la caractéristique, le contour ou l'orientation de la pièce validés.
Calculer la correction
Le système convertit la position et l'angle détectés en coordonnées de marquage.
Appliquer le marquage laser
Le galvo marque le contenu approuvé à l’aide du procédé laser sélectionné.
Inspecter ou lire
Si nécessaire, une étape distincte de lecture ou de vérification contrôle la marque ou l’enregistrement de production.
La transmission complexe PLC/MES, la synchronisation de ligne, l'acheminement des rejets et l'automatisation multi-postes relèvent de l'examen de la solution de positionnement par vision au niveau du projet, plutôt que de la page standard de sélection de produit.
Validation du positionnement
Comment valider le positionnement par vision avant l'achat
N'acceptez pas un chiffre de résolution de caméra comme garantie de précision de positionnement. Validez la configuration complète de la caméra, de l'objectif, de l'éclairage, de la calibration, de la mécanique et du logiciel sur la pièce réelle et dans le champ réellement utilisable.
Définir la référence
Choisissez l'élément que le marquage doit suivre et définissez l'erreur de position admissible par rapport à cet élément.
Tester tout le champ
Placez la pièce au centre, sur les bords et aux coins de la zone de chargement autorisée, et incluez des rotations représentatives.
Répéter la reconnaissance et le marquage
Exécutez des cycles répétés sous l'éclairage prévu et avec une variation de surface normale, plutôt qu'avec une seule image idéale.
Mesurer le résultat
Mesurez la marque par rapport au référentiel défini et consignez la configuration réelle, la méthode d'essai et la décision d'acceptation.
Règle de preuve pour la précision mesurée : toute valeur de positionnement publiée doit être rattachée à la caméra, l'objectif, le champ de vision, la hauteur de travail, la méthode d'étalonnage, la caractéristique de la pièce et la méthode de mesure réels qui l'ont produite.
Cas d'utilisation typiques
Où le marquage laser guidé par vision apporte de la valeur ajoutée
Les meilleurs cas d'utilisation présentent une caractéristique visible et répétable que la caméra peut localiser, ainsi qu'une exigence de marquage qui dépendrait autrement d'un positionnement manuel plus précis ou d'un montage plus complexe.
Pièces métalliques en vrac dans des plateaux
Lorsque de petites pièces métalliques peuvent se déplacer ou pivoter à l’intérieur d’un plateau ou d’une zone de chargement, la caméra peut localiser un trou, un bord, un contour ou une caractéristique usinée et corriger la position X/Y et la rotation avant le marquage.
Composants électroniques et connecteurs
Utilisez les trous des connecteurs, les bords du boîtier, les points de référence de la PCB ou d’autres caractéristiques stables pour maintenir les identifiants, les logos ou les petits textes alignés sur la position locale correcte.
Étiquettes, emballages et éléments imprimés
Lorsque le contenu laser doit suivre un élément imprimé existant, le bord d'une étiquette, une ligne de découpe ou une caractéristique d'emballage, la vision peut localiser cette référence visible et placer la marque par rapport à celle-ci.
Imbrications multi-pièces
Lorsque plusieurs pièces partagent un même champ de caméra, le système peut localiser chaque pièce approuvée, calculer une correction de coordonnées distincte, puis marquer chaque position en séquence.
Liste de contrôle de configuration
Points à confirmer pour une machine de marquage laser à vision CCD
Un devis utile doit relier la tâche de vision au processus laser, à la mécanique, au flux de données et au périmètre de sécurité, au lieu de spécifier “ CCD ” comme un simple accessoire.
| Domaine | Informations à fournir | Configuration à confirmer |
|---|---|---|
| Pièce | Matériau, finition de surface, dimensions, photos/dessins, variation normale et méthode de chargement. | Support de fixation, hauteur de travail utile et visibilité de la caméra. |
| Tâche de reconnaissance | Caractéristique à localiser, déplacement X/Y autorisé, plage de rotation, nombre de pièces dans un champ et comportement en cas de non-correspondance. | Caméra, objectif, FOV, éclairage et méthode de reconnaissance. |
| Marquage laser | Texte, logo, numéro de série ou code ; taille du marquage ; plus petite caractéristique ; aspect ou durabilité requis. | Voie fibre, UV ou CO2 ; sous-type de source ; lentille de champ ; et essais de process. Utilisez un périmètre de machine personnalisé lorsque l'optique, la mécanique ou la manutention ne sont pas standard. |
| Hauteur / géométrie | Hauteur de marquage nominale, variation en Z autorisée, surfaces étagées ou courbes. | Mise au point manuelle, axe Z, mise au point automatique, compensation de mise au point ou trajectoire 3D selon les besoins. |
| Données | Graphismes statiques, données de série, saisie de codes-barres, besoin d'OCR, base de données externe ou enregistrement de production. | Capacités logicielles, contrôleur, scanner/lecteur et périmètre des E/S. |
| Production | Cadence cible requise, temps de chargement/déchargement, taille de lot et séquence opérateur. | Agencement du poste de travail, nids, déclenchement et nécessité éventuelle d'une intégration au niveau du projet. |
| Sécurité et destination | Tension de destination, protections de machine requises, extraction, environnement d'installation et exigences de sécurité locales. | Configuration de sécurité machine complète, interfaces et accessoires inclus. |
Ne confondez pas trois fonctions
Caméra de positionnement, lecture de code et vérification de code sont différentes
Une caméra CCD utilisée pour le positionnement de pièces ne fournit pas automatiquement de notation de code-barres, de validation OCR ni de vérification de traçabilité. Définissez la tâche d'inspection séparément de la tâche de positionnement.
Caméra de positionnement par vision
Tâche principale : localiser une caractéristique, un contour, une pièce ou une orientation et calculer les coordonnées de marquage.
Ne prouve pas automatiquement : la qualité des codes-barres, la précision de l’OCR ou la lisibilité du marquage à long terme.
Lecture de codes / OCR
Tâche principale : lire le contenu, tel que des caractères, des codes-barres ou des Data Matrix, lorsque la configuration d’imagerie et logicielle le permet.
Nécessite encore : contraste défini, mise au point, taille du code et comportement réussite/échec.
Vérification / notation de code
Tâche principale : évaluer un code par rapport à une méthode de vérification définie ou à une exigence de qualité.
Peut nécessiter : un vérificateur dédié, un éclairage contrôlé et une norme convenue ou une procédure d'acceptation.
Questions d'achat courantes
FAQ sur la machine de marquage laser à vision CCD
Qu'apporte la vision CCD à une machine de marquage laser ?
Il ajoute une couche de positionnement basée sur une caméra. Le système peut localiser un élément validé ou l’orientation de la pièce, convertir ce résultat en coordonnées laser et corriger la position du marquage avant le marquage.
Une machine Vision CCD peut-elle supprimer complètement les fixations ?
Pas toujours. Un logement de positionnement léger ou un support peut encore améliorer la présentation, la stabilité de la mise au point et la régularité du cycle. La vision est surtout utile lorsque le positionnement mécanique précis est difficile ou inutile, et non lorsqu’il faut supprimer chaque référence mécanique.
Une caméra à plus haute résolution garantit-elle une meilleure précision de marquage ?
Non. Le résultat dépend aussi du choix de l’objectif, du champ de vision (FOV), de l’éclairage, du contraste des caractéristiques, de la calibration, de la hauteur de travail, de la mécanique et de la méthode utilisée pour mesurer la position finale du marquage.
La vision peut-elle compenser les variations de hauteur des pièces ?
La vision 2D standard corrige principalement la position X/Y et la rotation. La variation de hauteur affecte la mise au point et peut nécessiter un réglage de l’axe Z, une mise au point automatique, une compensation de mise au point ou une trajectoire de marquage 3D.
Dois-je choisir une machine Fibre, UV, CO2 ou une machine Vision CCD sur mesure ?
Choisissez la fibre, l’UV ou le CO2 en fonction du matériau de la pièce, de l’état de surface et du résultat de marquage requis. Choisissez une configuration machine personnalisée lorsque le projet nécessite également des optiques non standard, un contrôle de mise au point, des fixations, du mouvement, du capotage ou de l’intégration. La caméra de vision ne modifie pas la réponse du matériau au laser.
La même caméra peut-elle vérifier la qualité d'un Data Matrix ou d'un code-barres après marquage ?
Uniquement lorsque le système d’imagerie, le logiciel et la méthode d’acceptation sont conçus pour cette tâche. Le positionnement, la lecture de codes et la vérification formelle de code sont des fonctions différentes et doivent être spécifiées séparément.
Que dois-je envoyer pour obtenir un devis de machine Vision CCD ?
Envoyez des photos ou des plans de la pièce, le matériau et la finition, l’élément que la caméra doit localiser, la plage de placement et de rotation autorisée, le visuel de marquage, la taille de champ requise, le cycle cible, la variation de hauteur, les exigences en matière de données et, si possible, des échantillons représentatifs.
Demandez une revue de configuration
Envoyez la pièce, le repère et la plage de placement avant de choisir la caméra
Communiquez la pièce, la surface, le contenu du marquage, la caractéristique de reconnaissance, les déplacements X/Y et la rotation autorisés, le cycle cible, les variations de hauteur et les exigences de destination. Zhuorui peut alors examiner la caméra, l'objectif, l'éclairage, la source laser, le champ de marquage, le dispositif de fixation et la configuration du poste de travail en fonction de la tâche réelle.